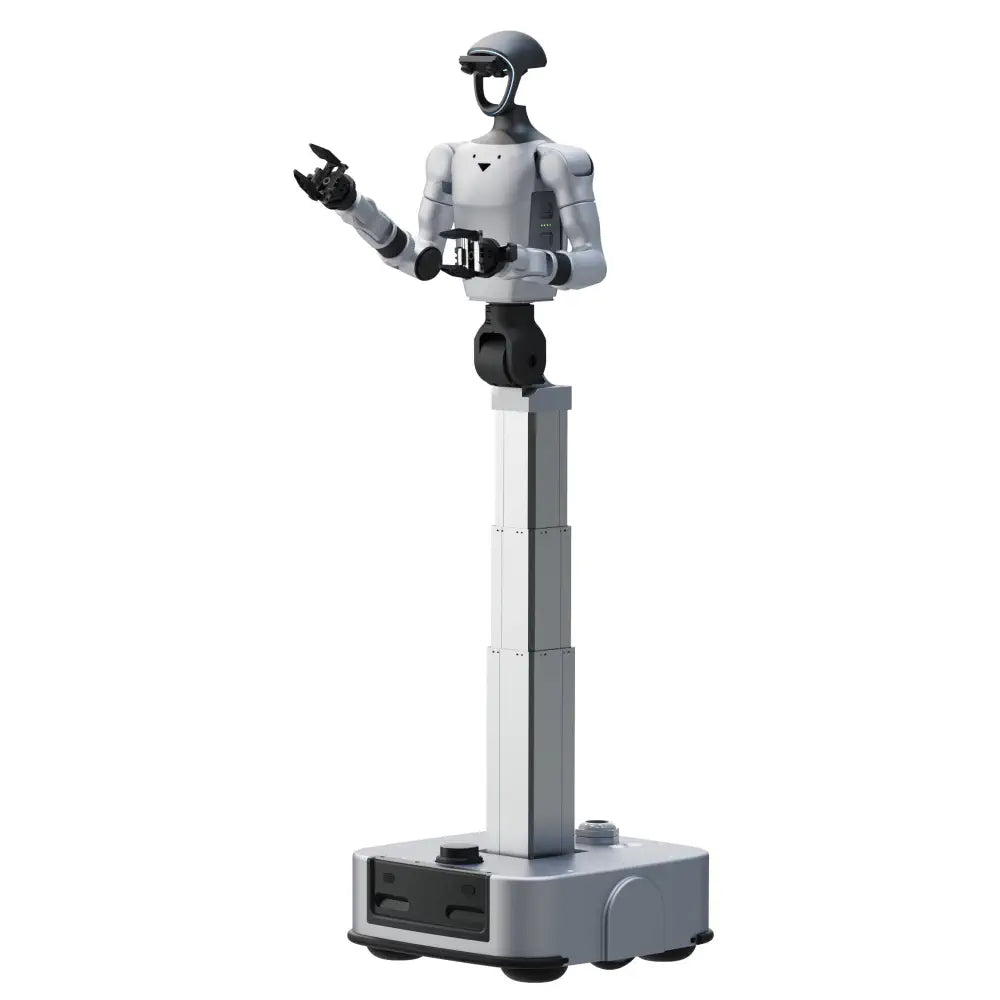
Description
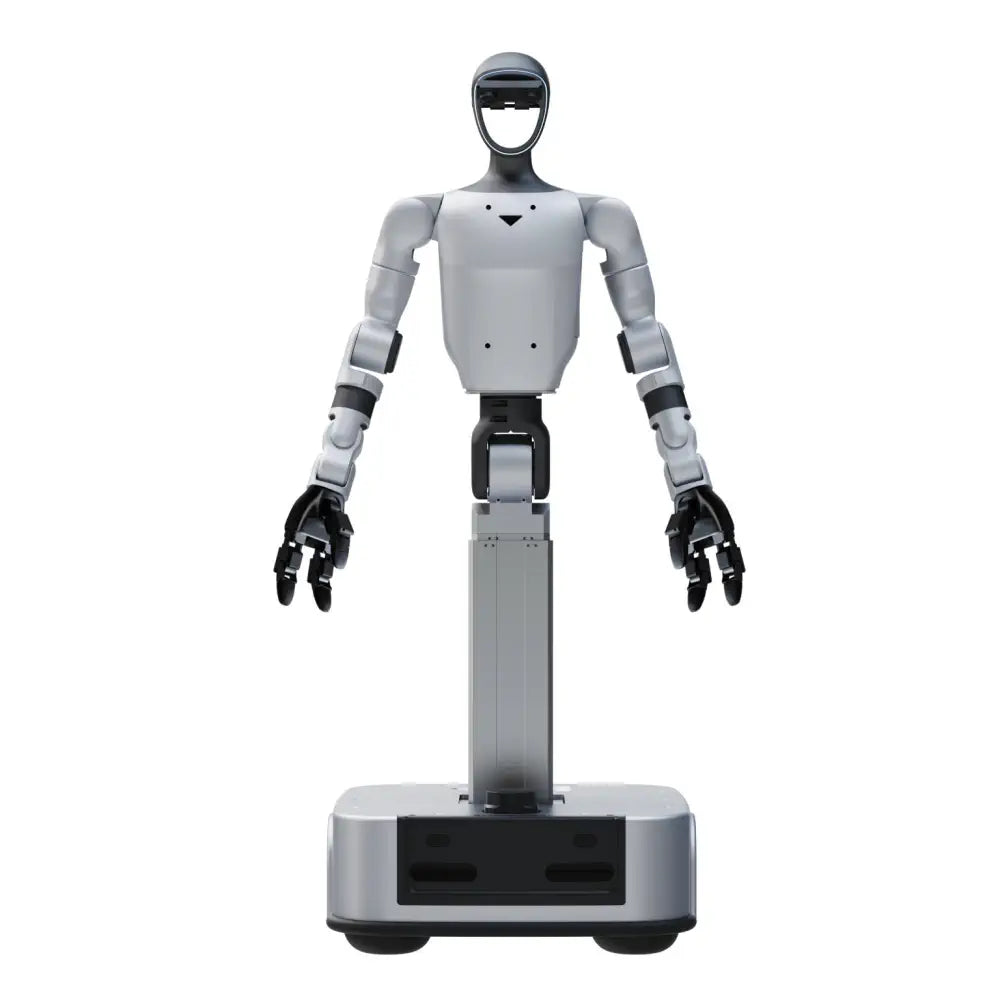
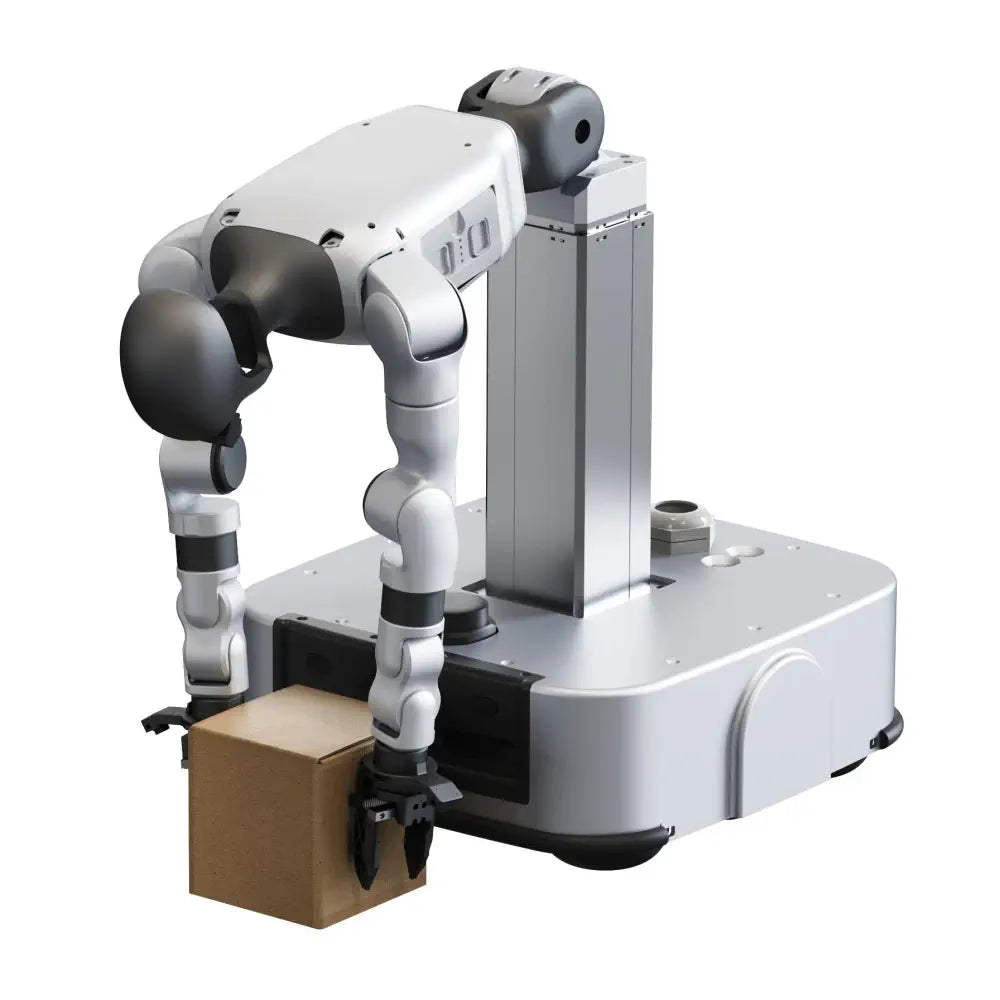
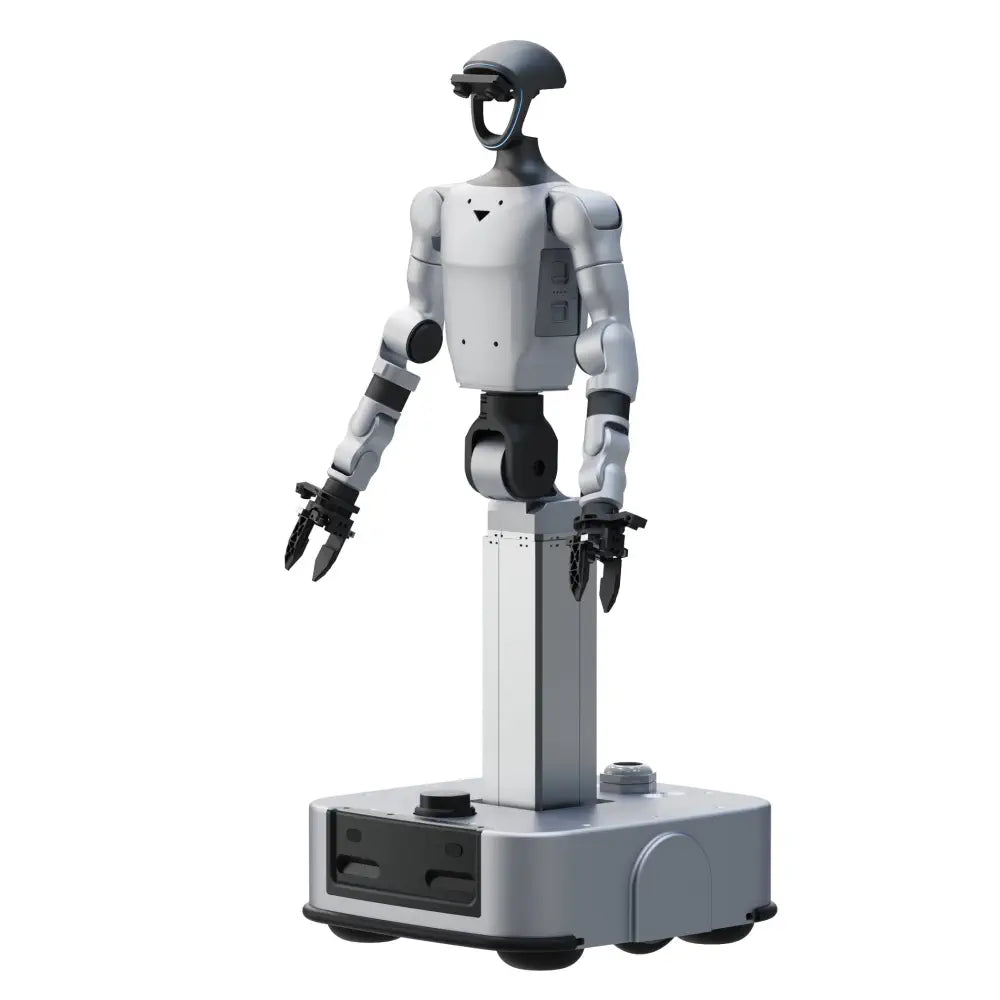
- Unitree G1-D Ultimate C Humanoid Robot Platform (Dex3 Hands w/ Feedback)
- Multi-sensor perception system
- Secondary development supported; visualization computer included
- Wheel-base dual-arm humanoid robot
- Dex3-1 force-controlled three-finger dexterous hands (w/ RGB Camera & tactile feedback)
- Total degrees of freedom: 33
The Unitree G1-D Ultimate C Humanoid Robot Platform (Dex3 Hands w/ Feedback) is the wheel-base G1-D Ultimate C configuration that pairs the Ultimate A chassis with Dex3-1 three-finger dexterous hands with tactile feedback (33 tactile sensors, 10 g to 2500 g perception range), built for mobile manipulation workflows that benefit from touch sensing.
The G1-D platform is built around a full-size humanoid upper body with a 17-DOF kinematic structure (excluding the end effector), a vertical lifting column with a 500 mm stroke for adjustable working height, and an integrated multi-sensor perception stack (head-mounted binocular vision plus wrist cameras) to support manipulation and teleoperation workflows; it is supplied with the standard control electronics/software stack and the required power/charging interface for deployment. As an authorized reseller with local support and logistics, Robqo acts as a single point of contact for purchase and after-sales service, reducing friction versus a direct-from-manufacturer purchase and avoiding the need to ship the robot abroad for support or resolution.
.rs-section.ai-food-Robqo{
background:var(–rsaf-bg,#fff);
border-radius:var(–rsaf-radius,12px);
padding:var(–rsaf-pad,18px);
color:var(–rsaf-tc,#222);
–rsaf-gap:2px;
}
/* heading gap (also affects “overall gap”) */
.rs-section.ai-food-Robqo .cc-heading{
margin:0 0 10px;
text-align:center;
font-weight:700;
font-size:clamp(16px, 1.6vw, 20px);
letter-spacing:.15px;
}
.rs-section.ai-food-Robqo .cc-grid{
display:grid;
grid-template-columns:repeat(4, minmax(0, 1fr));
gap:0;
align-items:stretch;
}
.rs-section.ai-food-Robqo .cc-col{
min-width:0;
padding:var(–rsaf-col-pad, 12px 16px);
text-align:left;
display:flex;
flex-direction:column;
justify-content:flex-start;
gap:var(–rsaf-gap,2px) !important;
}
/* separators */
.rs-section.ai-food-Robqo .cc-col + .cc-col{
border-left:1px solid var(–rsaf-sep,#e6e8ee);
}
/* FIX: make the title row NOT tall */
.rs-section.ai-food-Robqo .cc-row{
display:flex;
align-items:center;
justify-content:flex-start;
gap:10px;
/* key bits */
line-height:1 !important; /* prevents inherited tall line-height */
padding:0 !important;
margin:0 !important;
min-height:0 !important;
}
/* FIX: images can create extra baseline space; force block + no baseline */
.rs-section.ai-food-Robqo .cc-row img.cc-icon{
width:var(–rsaf-icon,28px);
height:var(–rsaf-icon,28px);
display:block !important;
line-height:0 !important;
vertical-align:middle !important;
margin:0 !important;
}
.rs-section.ai-food-Robqo .cc-title{
margin:0 !important;
padding:0 !important;
font-weight:700;
font-size:clamp(13px, 1.05vw, 15px);
line-height:1.05 !important; /* tighten */
}
.rs-section.ai-food-Robqo p.cc-desc{
margin:0 !important;
padding:0 !important;
margin-top:var(–rsaf-gap,2px) !important;
font-size:clamp(11.5px, .95vw, 12.5px);
line-height:1.3 !important;
color:var(–rsaf-muted,#6f7888);
max-width:36ch;
}
/* 2 cols on tablet */
@media (max-width:900px){
.rs-section.ai-food-Robqo .cc-grid{ grid-template-columns:repeat(2, minmax(0, 1fr)); }
.rs-section.ai-food-Robqo .cc-col + .cc-col{ border-left:0; }
.rs-section.ai-food-Robqo .cc-col{ border-top:1px solid var(–rsaf-sep,#e6e8ee); }
.rs-section.ai-food-Robqo .cc-col:nth-child(1),
.rs-section.ai-food-Robqo .cc-col:nth-child(2){ border-top:0; }
.rs-section.ai-food-Robqo .cc-col:nth-child(2),
.rs-section.ai-food-Robqo .cc-col:nth-child(4){
border-left:1px solid var(–rsaf-sep,#e6e8ee);
}
.rs-section.ai-food-Robqo p.cc-desc{ max-width:60ch; }
}
/* 1 col on mobile */
@media (max-width:650px){
.rs-section.ai-food-Robqo .cc-grid{ grid-template-columns:1fr; }
.rs-section.ai-food-Robqo .cc-col{
padding:12px 12px;
border-left:0 !important;
border-top:1px solid var(–rsaf-sep,#e6e8ee);
}
.rs-section.ai-food-Robqo .cc-col:first-child{ border-top:0; }
}

Genuine products with manufacturer-approved warranty coverage.
Customs, inspection, and prep handled locally before shipment.
Sales, support, and returns managed by one team.
Docs, tutorials, and community answers to move faster.
.unitree-g1-d-top-image.rs-section{
position:relative;
overflow:hidden;
padding:0;
border-radius:var(–g1dti-radius,15px);
background:var(–g1dti-bg,#000);
color:var(–g1dti-tc,#fff);
}
/* Background image */
.unitree-g1-d-top-image.rs-section::before{
content:””;
position:absolute;
inset:0;
z-index:0;
background:var(–g1dti-bg-img) var(–g1dti-bg-pos,center) / cover no-repeat;
transform:scale(1.02);
}
/* Overlay feather */
.unitree-g1-d-top-image.rs-section::after{
content:””;
position:absolute;
inset:0;
z-index:1;
background:linear-gradient(
90deg,
var(–g1dti-ov-l, rgba(0,0,0,.62)) 0%,
var(–g1dti-ov-m, rgba(0,0,0,.30)) 34%,
var(–g1dti-ov-r, rgba(0,0,0,.10)) 52%,
transparent 72%
);
}
/* Content grid */
.unitree-g1-d-top-image .hero-wrap{
position:relative;
z-index:2;
width:100%;
max-width:var(–g1dti-content-max,1200px);
margin:0 auto;
padding:var(–g1dti-pad, clamp(22px, 4vw, 56px));
min-height:var(–g1dti-minh,620px);
display:grid;
grid-template-columns:minmax(0, 1.2fr) minmax(0, .8fr);
gap:var(–g1dti-gap,28px);
align-items:center;
}
/* Text */
.unitree-g1-d-top-image .hero-copy{
min-width:0;
text-align:var(–g1dti-ta,left);
text-shadow:0 2px 10px rgba(0,0,0,.55);
}
.unitree-g1-d-top-image .hero-kicker{
margin:0 0 .5rem 0;
font-size:clamp(12px, 1.3vw, 14px);
letter-spacing:.06em;
text-transform:uppercase;
opacity:.9;
}
.unitree-g1-d-top-image .hero-title{
margin:0;
font-size:clamp(28px, 4vw, 44px);
line-height:1.1;
}
.unitree-g1-d-top-image .hero-subtitle{
margin:.8rem 0 0 0;
max-width:52ch;
font-size:clamp(14px, 1.8vw, 18px);
line-height:1.35;
opacity:.92;
}
/* Right media (kept exactly like before; hidden on mobile) */
.unitree-g1-d-top-image .hero-media{
min-width:0;
display:flex;
justify-content:flex-end;
align-items:center;
}
.unitree-g1-d-top-image .hero-media img{
width:min(420px, 100%);
height:auto;
display:block;
margin:0;
border-radius:0;
filter:drop-shadow(0 18px 40px rgba(0,0,0,.35));
}
/* Mobile */
@media (max-width:900px){
.unitree-g1-d-top-image.rs-section::after{
background:linear-gradient(
90deg,
var(–g1dti-ov-l-m, rgba(0,0,0,.68)) 0%,
var(–g1dti-ov-m-m, rgba(0,0,0,.34)) 36%,
var(–g1dti-ov-r-m, rgba(0,0,0,.12)) 54%,
transparent 74%
);
}
.unitree-g1-d-top-image .hero-wrap{
grid-template-columns:1fr;
align-items:end;
padding:var(–g1dti-pad-m,22px);
min-height:var(–g1dti-minh-m,520px);
}
.unitree-g1-d-top-image .hero-copy{
padding-bottom:var(–g1dti-text-bottom-m,14px);
}
.unitree-g1-d-top-image .hero-media{ display:none; }
.unitree-g1-d-top-image .hero-title{ font-size:clamp(22px, 7vw, 34px); }
}
for Humanoid Robot
.rs-section.core-components{
background:var(–g1dcc-bg,#fff);
border-radius:var(–g1dcc-radius,15px);
padding:var(–g1dcc-pad,30px);
color:var(–g1dcc-tc,#222);
}
.core-components .cc-heading{
margin:0 0 26px;
text-align:center;
font-weight:700;
font-size:clamp(20px, 2.2vw, 28px);
letter-spacing:.2px;
}
.core-components .cc-grid{
display:grid;
grid-template-columns:repeat(3, minmax(0, 1fr));
gap:0;
align-items:stretch;
}
.core-components .cc-col{
min-width:0;
padding:var(–g1dcc-col-pad, 0 34px);
display:flex;
flex-direction:column;
align-items:center;
justify-content:flex-start;
text-align:center;
}
/* separators */
.core-components .cc-col + .cc-col{
border-left:1px solid var(–g1dcc-sep,#e6e8ee);
}
.core-components .cc-icon{
width:var(–g1dcc-icon,48px);
height:var(–g1dcc-icon,48px);
display:block;
object-fit:contain;
margin:0 0 14px;
}
.core-components .cc-title{
margin:0 0 10px;
font-weight:700;
font-size:clamp(15px, 1.2vw, 18px);
line-height:1.2;
}
.core-components .cc-desc{
margin:0;
max-width:340px;
font-size:clamp(12px, 1vw, 13.5px);
line-height:1.55;
color:var(–g1dcc-muted,#7a8394);
}
@media (max-width:650px){
.core-components .cc-grid{ grid-template-columns:1fr; }
.core-components .cc-col{ padding:18px 10px; }
.core-components .cc-col + .cc-col{
border-left:0;
border-top:1px solid var(–g1dcc-sep,#e6e8ee);
}
.core-components .cc-desc{ max-width:520px; }
}
Proprietary humanoid platforms built end-to-end with in-house actuators, gearsets, encoders, and integrated sensing.
A single workflow covering the entire data lifecycle: capture, processing, annotation, validation, and dataset asset management.
Supports distributed training, custom model creation, and smooth deployment, with compatibility across leading open-source frameworks.
/* =========================================================
3-pane (MFG-style) — isolated vars, no H tags
========================================================= */
/* —- RAIL —- */
.rs-appsc-rail{
–g1d3p-rail-max:none;
–g1d3p-rail-pad-x:0px;
margin:0 auto !important;
max-width:var(–g1d3p-rail-max) !important;
padding-left:var(–g1d3p-rail-pad-x) !important;
padding-right:var(–g1d3p-rail-pad-x) !important;
box-sizing:border-box !important;
}
/* —- MODULE TUNABLES —- */
#rs-appsc-3pane.rs-appsc–3{
–g1d3p-h:400px;
–g1d3p-gap:10px;
–g1d3p-closed-fr:0.22;
–g1d3p-track:calc(100% – (2 * var(–g1d3p-gap)));
–g1d3p-closed:calc(var(–g1d3p-track) * var(–g1d3p-closed-fr));
–g1d3p-open:calc(var(–g1d3p-track) – (2 * var(–g1d3p-closed)));
}
/* Kill theme motion/zoom inside */
#rs-appsc-3pane, #rs-appsc-3pane *{
transition:none !important;
animation:none !important;
transform:none !important;
}
/* Container */
#rs-appsc-3pane.rs-appsc–3{
display:flex !important;
flex-wrap:nowrap !important;
gap:var(–g1d3p-gap) !important;
width:100% !important;
height:var(–g1d3p-h) !important;
min-height:var(–g1d3p-h) !important;
max-height:var(–g1d3p-h) !important;
align-items:stretch !important;
min-width:0 !important;
line-height:0 !important;
overflow:visible !important;
font-family:system-ui,-apple-system,Segoe UI,Roboto,Arial,sans-serif !important;
}
/* Panels */
#rs-appsc-3pane .rs-appsc-panel{
position:relative !important;
min-width:0 !important;
height:100% !important;
overflow:hidden !important;
border-radius:14px !important;
box-shadow:0 10px 26px rgba(0,0,0,.12) !important;
box-sizing:border-box !important;
isolation:isolate !important;
flex:0 0 var(–g1d3p-closed) !important;
margin:0 !important;
padding:0 !important;
border:0 !important;
outline:0 !important;
background:transparent !important;
}
/* Width logic */
#rs-appsc-3pane .rs-appsc-panel:target{ flex-basis:var(–g1d3p-open) !important; }
/* Default opens ONLY when the whole container is NOT hovered */
@media (hover:hover) and (pointer:fine){
#rs-appsc-3pane:not(:hover) .rs-appsc-panel.is-default{ flex-basis:var(–g1d3p-open) !important; }
#rs-appsc-3pane .rs-appsc-panel:hover{ flex-basis:var(–g1d3p-open) !important; }
}
/* If P2/P3 targeted, collapse default P1 */
#rs-appsc-p2:target ~ #rs-appsc-p1.is-default,
#rs-appsc-p3:target ~ #rs-appsc-p1.is-default{
flex-basis:var(–g1d3p-closed) !important;
}
/* Images */
#rs-appsc-3pane .rs-appsc-img{
position:absolute !important;
inset:0 !important;
width:100% !important;
height:100% !important;
display:block !important;
margin:0 !important;
padding:0 !important;
border:0 !important;
pointer-events:none !important;
object-fit:cover !important;
object-position:center 35% !important;
}
#rs-appsc-3pane .rs-appsc-img–open{ opacity:0 !important; }
#rs-appsc-3pane .rs-appsc-img–closed{ opacity:1 !important; }
/* :target image state */
#rs-appsc-3pane .rs-appsc-panel:target .rs-appsc-img–open{ opacity:1 !important; }
#rs-appsc-3pane .rs-appsc-panel:target .rs-appsc-img–closed{ opacity:0 !important; }
@media (hover:hover) and (pointer:fine){
/* default open visuals only when NOT hovering the container */
#rs-appsc-3pane:not(:hover) .rs-appsc-panel.is-default .rs-appsc-img–open{ opacity:1 !important; }
#rs-appsc-3pane:not(:hover) .rs-appsc-panel.is-default .rs-appsc-img–closed{ opacity:0 !important; }
/* hover visuals */
#rs-appsc-3pane .rs-appsc-panel:hover .rs-appsc-img–open{ opacity:1 !important; }
#rs-appsc-3pane .rs-appsc-panel:hover .rs-appsc-img–closed{ opacity:0 !important; }
}
/* OVERLAYS */
#rs-appsc-3pane .rs-appsc-panel::after{
content:”” !important;
position:absolute !important;
inset:0 !important;
z-index:1 !important;
pointer-events:none !important;
background:linear-gradient(180deg,
rgba(0,0,0,.60) 0%,
rgba(0,0,0,.32) 44%,
rgba(0,0,0,0) 80%
) !important;
opacity:.90 !important;
}
/* Open haze layer */
#rs-appsc-3pane .rs-appsc-panel:target::after{
background:radial-gradient(closest-side at 28% 42%,
rgba(255,255,255,.96) 0%,
rgba(255,255,255,.78) 40%,
rgba(255,255,255,.30) 64%,
rgba(255,255,255,0) 86%
) !important;
opacity:1 !important;
filter:blur(10px) !important;
}
@media (hover:hover) and (pointer:fine){
#rs-appsc-3pane:not(:hover) .rs-appsc-panel.is-default::after{
background:radial-gradient(closest-side at 28% 42%,
rgba(255,255,255,.96) 0%,
rgba(255,255,255,.78) 40%,
rgba(255,255,255,.30) 64%,
rgba(255,255,255,0) 86%
) !important;
opacity:1 !important;
filter:blur(10px) !important;
}
#rs-appsc-3pane .rs-appsc-panel:hover::after{
background:radial-gradient(closest-side at 28% 42%,
rgba(255,255,255,.96) 0%,
rgba(255,255,255,.78) 40%,
rgba(255,255,255,.30) 64%,
rgba(255,255,255,0) 86%
) !important;
opacity:1 !important;
filter:blur(10px) !important;
}
}
/* Collapsed / Expanded UI */
#rs-appsc-3pane .rs-appsc-collapsed{
position:absolute !important;
inset:0 !important;
z-index:2 !important;
pointer-events:none !important;
display:block !important;
}
/* MFG: smaller title, no pill arrow */
#rs-appsc-3pane .rs-appsc-label{
position:absolute !important;
top:12px !important;
left:12px !important;
right:40px !important;
font-weight:800 !important;
font-size:12px !important;
line-height:1.05 !important;
letter-spacing:.15px !important;
color:#fff !important;
text-shadow:0 2px 14px rgba(0,0,0,.55) !important;
text-align:left !important;
}
#rs-appsc-3pane .rs-appsc-arrow{
position:absolute !important;
top:10px !important;
right:12px !important;
z-index:2 !important;
font-size:18px !important;
line-height:1 !important;
color:#fff !important;
opacity:.9 !important;
background:none !important;
width:auto !important;
height:auto !important;
}
/* Expanded content */
#rs-appsc-3pane .rs-appsc-expanded{
position:absolute !important;
inset:0 !important;
z-index:2 !important;
padding:22px 26px !important;
line-height:normal !important;
display:none !important;
color:#0b1220 !important;
text-align:left !important;
}
/* Content column */
#rs-appsc-3pane .rs-appsc-expanded .rs-appsc-kv{
max-width:420px !important;
}
/* :target shows expanded */
#rs-appsc-3pane .rs-appsc-panel:target .rs-appsc-expanded{ display:block !important; }
#rs-appsc-3pane .rs-appsc-panel:target .rs-appsc-collapsed{ display:none !important; }
@media (hover:hover) and (pointer:fine){
#rs-appsc-3pane:not(:hover) .rs-appsc-panel.is-default .rs-appsc-expanded{ display:block !important; }
#rs-appsc-3pane:not(:hover) .rs-appsc-panel.is-default .rs-appsc-collapsed{ display:none !important; }
#rs-appsc-3pane .rs-appsc-panel:hover .rs-appsc-expanded{ display:block !important; }
#rs-appsc-3pane .rs-appsc-panel:hover .rs-appsc-collapsed{ display:none !important; }
}
/* Text bits */
#rs-appsc-3pane .rs-appsc-title{
margin:0 0 14px 0 !important;
font-weight:900 !important;
font-size:clamp(28px, 3.0vw, 44px) !important;
letter-spacing:-0.3px !important;
line-height:1.02 !important;
}
#rs-appsc-3pane .rs-appsc-chip{
display:inline-block !important;
margin:2px 0 12px 0 !important;
padding:6px 10px !important;
border-radius:999px !important;
background:rgba(23,40,110,.92) !important;
color:#fff !important;
font-size:12px !important;
font-weight:800 !important;
}
#rs-appsc-3pane .rs-appsc-row{ margin:8px 0 !important; font-size:13px !important; line-height:1.35 !important; }
#rs-appsc-3pane .rs-appsc-note{ margin:6px 0 10px 0 !important; font-size:12px !important; color:rgba(0,0,0,.55) !important; }
/* Mobile (all open, stacked) */
@media (max-width:650px){
#rs-appsc-3pane.rs-appsc–3{
display:grid !important;
grid-template-columns:1fr !important;
gap:12px !important;
height:auto !important;
min-height:0 !important;
max-height:none !important;
}
#rs-appsc-3pane .rs-appsc-panel{ min-height:320px !important; }
#rs-appsc-3pane .rs-appsc-img–open{ opacity:1 !important; }
#rs-appsc-3pane .rs-appsc-img–closed{ opacity:0 !important; }
#rs-appsc-3pane .rs-appsc-expanded{
display:flex !important;
flex-direction:column !important;
}
#rs-appsc-3pane .rs-appsc-kv{
flex:1 1 auto !important;
display:flex !important;
flex-direction:column !important;
justify-content:center !important;
}
#rs-appsc-3pane .rs-appsc-title,
#rs-appsc-3pane .rs-appsc-row,
#rs-appsc-3pane .rs-appsc-note,
#rs-appsc-3pane .rs-appsc-kv b{
text-shadow:
0 0 2px rgba(255,255,255,.95),
0 0 6px rgba(255,255,255,.80),
0 0 12px rgba(255,255,255,.55),
0 1px 1px rgba(0,0,0,.18) !important;
}
#rs-appsc-3pane .rs-appsc-collapsed{ display:none !important; }
#rs-appsc-3pane .rs-appsc-panel::after{
background:linear-gradient(90deg, rgba(255,255,255,.82) 0%, rgba(255,255,255,.58) 38%, rgba(255,255,255,0) 62%) !important;
opacity:1 !important;
}
}
Accelerate data collection and lower operating costs with flexible, standardized workflows — replacing slow, manual methods with a repeatable process.
Combines project coordination, task assignment, progress monitoring, and status reporting into one workspace. Using reusable templates, collection tasks can be created in a single click. Real-time visibility across the pipeline improves collaboration and keeps data acquisition running smoothly.
Supports data capture across multiple robot platforms and end-effector configurations. Strong standardization turns inputs from diverse devices into consistent, high-quality training-ready datasets through an end-to-end workflow.
Designed to coordinate hundreds of robots performing synchronized data collection. With high-concurrency services and load-balanced scheduling, the platform reliably ingests and processes large, real-time data streams.
Built on a highly available service foundation to support dependable 24/7 collection. Broad format compatibility lets outputs be used directly or converted into widely adopted training formats, speeding up R&D cycles.
/* =========================================================
Streamlined Data Acquisition Tools (scoped + WYSIWYG-safe)
– No H tags
– All vars prefixed: –g1d-daq-*
========================================================= */
.unitree-g1-d-data-aquisition-tools{
background:var(–g1d-daq-area-bg);
border-radius:var(–g1d-daq-area-radius);
padding:var(–g1d-daq-pad-y) var(–g1d-daq-pad-x);
}
.unitree-g1-d-data-aquisition-tools .daq-wrap{ max-width:var(–g1d-daq-maxw); margin:0 auto; }
.unitree-g1-d-data-aquisition-tools .daq-head{
text-align:center;
margin:0 0 clamp(18px,2.4vw,28px) 0;
}
.unitree-g1-d-data-aquisition-tools .daq-head-title{
margin:0;
color:var(–g1d-daq-title);
font-weight:750;
letter-spacing:.2px;
line-height:1.18;
font-size:clamp(22px,2.6vw,34px);
}
.unitree-g1-d-data-aquisition-tools .daq-head p{
margin:10px auto 0;
max-width:860px;
color:var(–g1d-daq-sub);
font-size:clamp(13px,1.25vw,15px);
line-height:1.6;
}
.unitree-g1-d-data-aquisition-tools .daq-grid{
display:grid;
gap:var(–g1d-daq-grid-gap);
grid-template-columns:repeat(2, minmax(0, 1fr));
}
.unitree-g1-d-data-aquisition-tools .daq-card{
background:var(–g1d-daq-card-bg);
border:1px solid var(–g1d-daq-card-bd);
border-radius:var(–g1d-daq-card-radius);
box-shadow:var(–g1d-daq-card-shadow);
padding:var(–g1d-daq-card-pad);
min-height:140px;
}
.unitree-g1-d-data-aquisition-tools .daq-icon{
width:var(–g1d-daq-icon-box);
height:var(–g1d-daq-icon-box);
border-radius:var(–g1d-daq-icon-radius);
background:var(–g1d-daq-icon-bg);
display:flex;
align-items:center;
justify-content:center;
margin:0 0 12px 0;
}
.unitree-g1-d-data-aquisition-tools .daq-icon img{
width:var(–g1d-daq-icon-img) !important;
height:var(–g1d-daq-icon-img) !important;
display:block;
}
.unitree-g1-d-data-aquisition-tools .daq-title{
margin:0 0 10px 0;
color:var(–g1d-daq-title);
font-weight:750;
font-size:16px;
line-height:1.25;
}
.unitree-g1-d-data-aquisition-tools .daq-body{
margin:0;
color:var(–g1d-daq-sub);
font-size:13.5px;
line-height:1.6;
}
@media (max-width:768px){
.unitree-g1-d-data-aquisition-tools{ padding:26px 16px; }
.unitree-g1-d-data-aquisition-tools .daq-grid{ grid-template-columns:1fr; }
.unitree-g1-d-data-aquisition-tools .daq-card{ padding:var(–g1d-daq-card-pad-m); }
}
#g1d-data-pipeline{
width:100%;
background:var(–g1ddp-bg);
padding:var(–g1ddp-pad-y) var(–g1ddp-pad-x);
border-radius:var(–g1ddp-radius);
overflow:hidden;
box-sizing:border-box;
}
#g1d-data-pipeline, #g1d-data-pipeline *{ box-sizing:border-box; }
#g1d-data-pipeline .rs-dp-inner{
max-width:var(–g1ddp-inner-max);
margin:0 auto;
font-family:system-ui,-apple-system,Segoe UI,Roboto,Arial,sans-serif;
color:var(–g1ddp-text);
}
#g1d-data-pipeline .rs-dp-titlewrap{ text-align:center; margin:0 0 18px; }
#g1d-data-pipeline .rs-dp-title{
display:inline-block;
background:var(–g1ddp-accent);
color:#fff;
font-weight:700;
font-size:14px;
line-height:1;
padding:8px 14px;
border-radius:999px;
}
#g1d-data-pipeline .rs-dp-radio{
position:absolute;
left:-9999px;
opacity:0;
pointer-events:none;
}
#g1d-data-pipeline .rs-dp-steps{
list-style:none;
display:flex;
justify-content:space-between;
align-items:flex-start;
gap:10px;
padding:0;
margin:0 auto 18px;
position:relative;
max-width:980px;
}
/* dotted connector line (like the screenshot) */
#g1d-data-pipeline .rs-dp-steps::before{
content:””;
position:absolute;
left:4%;
right:4%;
top:14px;
height:0;
border-top:2px dashed var(–g1ddp-line);
z-index:0;
}
#g1d-data-pipeline .rs-dp-step{ flex:1; min-width:0; text-align:center; position:relative; z-index:1; }
#g1d-data-pipeline .rs-dp-dot{
width:28px;height:28px;border-radius:999px;
margin:0 auto 6px;
display:grid;place-items:center;
font-weight:800;font-size:13px;
color:#fff;
background:var(–g1ddp-muted);
box-shadow:0 1px 0 rgba(0,0,0,.08);
}
#g1d-data-pipeline .rs-dp-label{
font-size:12px;
line-height:1.15;
color:var(–g1ddp-muted);
font-weight:600;
}
#g1d-data-pipeline .rs-dp-stage{ position:relative; max-width:var(–g1ddp-imgw); margin:0 auto; }
#g1d-data-pipeline .rs-dp-imgwrap{ position:relative; width:100%; margin:0 auto; }
#g1d-data-pipeline .rs-dp-imgwrap::before{ content:””; display:block; padding-top:var(–g1ddp-imgH); }
#g1d-data-pipeline .rs-dp-imgwrap img{
position:absolute; inset:0;
width:100%; height:100%;
object-fit:contain;
opacity:0;
transition:opacity .18s ease-in-out;
will-change:opacity;
}
#g1d-data-pipeline .rs-dp-arrow{
position:absolute;
top:50%;
transform:translateY(-50%);
width:var(–g1ddp-arrow);
height:var(–g1ddp-arrow);
border-radius:999px;
border:1px solid var(–g1ddp-line);
background:#fff;
box-shadow:0 1px 0 rgba(0,0,0,.06);
display:none;
align-items:center;
justify-content:center;
cursor:pointer;
user-select:none;
z-index:3;
}
#g1d-data-pipeline .rs-dp-arrow span{ font-size:22px; line-height:1; color:#111; }
#g1d-data-pipeline .rs-dp-arrow:hover{ filter:brightness(.98); }
#g1d-data-pipeline .rs-dp-arrow:active{ transform:translateY(-50%) scale(.98); }
#g1d-data-pipeline .rs-dp-arrow.prev{ left:-58px; }
#g1d-data-pipeline .rs-dp-arrow.next{ right:-58px; }
/* Active highlight */
#g1d-data-pipeline #g1ddp-s1:checked ~ .rs-dp-steps .s1 .rs-dp-dot,
#g1d-data-pipeline #g1ddp-s2:checked ~ .rs-dp-steps .s2 .rs-dp-dot,
#g1d-data-pipeline #g1ddp-s3:checked ~ .rs-dp-steps .s3 .rs-dp-dot,
#g1d-data-pipeline #g1ddp-s4:checked ~ .rs-dp-steps .s4 .rs-dp-dot,
#g1d-data-pipeline #g1ddp-s5:checked ~ .rs-dp-steps .s5 .rs-dp-dot,
#g1d-data-pipeline #g1ddp-s6:checked ~ .rs-dp-steps .s6 .rs-dp-dot{ background:var(–g1ddp-accent); }
#g1d-data-pipeline #g1ddp-s1:checked ~ .rs-dp-steps .s1 .rs-dp-label,
#g1d-data-pipeline #g1ddp-s2:checked ~ .rs-dp-steps .s2 .rs-dp-label,
#g1d-data-pipeline #g1ddp-s3:checked ~ .rs-dp-steps .s3 .rs-dp-label,
#g1d-data-pipeline #g1ddp-s4:checked ~ .rs-dp-steps .s4 .rs-dp-label,
#g1d-data-pipeline #g1ddp-s5:checked ~ .rs-dp-steps .s5 .rs-dp-label,
#g1d-data-pipeline #g1ddp-s6:checked ~ .rs-dp-steps .s6 .rs-dp-label{ color:var(–g1ddp-text); }
/* Show selected image */
#g1d-data-pipeline #g1ddp-s1:checked ~ .rs-dp-stage .img1{ opacity:1; }
#g1d-data-pipeline #g1ddp-s2:checked ~ .rs-dp-stage .img2{ opacity:1; }
#g1d-data-pipeline #g1ddp-s3:checked ~ .rs-dp-stage .img3{ opacity:1; }
#g1d-data-pipeline #g1ddp-s4:checked ~ .rs-dp-stage .img4{ opacity:1; }
#g1d-data-pipeline #g1ddp-s5:checked ~ .rs-dp-stage .img5{ opacity:1; }
#g1d-data-pipeline #g1ddp-s6:checked ~ .rs-dp-stage .img6{ opacity:1; }
/* Show correct arrows */
#g1d-data-pipeline #g1ddp-s1:checked ~ .rs-dp-stage .prev.p1,
#g1d-data-pipeline #g1ddp-s1:checked ~ .rs-dp-stage .next.n1{ display:flex; }
#g1d-data-pipeline #g1ddp-s2:checked ~ .rs-dp-stage .prev.p2,
#g1d-data-pipeline #g1ddp-s2:checked ~ .rs-dp-stage .next.n2{ display:flex; }
#g1d-data-pipeline #g1ddp-s3:checked ~ .rs-dp-stage .prev.p3,
#g1d-data-pipeline #g1ddp-s3:checked ~ .rs-dp-stage .next.n3{ display:flex; }
#g1d-data-pipeline #g1ddp-s4:checked ~ .rs-dp-stage .prev.p4,
#g1d-data-pipeline #g1ddp-s4:checked ~ .rs-dp-stage .next.n4{ display:flex; }
#g1d-data-pipeline #g1ddp-s5:checked ~ .rs-dp-stage .prev.p5,
#g1d-data-pipeline #g1ddp-s5:checked ~ .rs-dp-stage .next.n5{ display:flex; }
#g1d-data-pipeline #g1ddp-s6:checked ~ .rs-dp-stage .prev.p6,
#g1d-data-pipeline #g1ddp-s6:checked ~ .rs-dp-stage .next.n6{ display:flex; }
@media (max-width:720px){
#g1d-data-pipeline .rs-dp-steps{ gap:6px; }
#g1d-data-pipeline .rs-dp-label{ font-size:11px; }
#g1d-data-pipeline .rs-dp-arrow.prev{ left:8px; }
#g1d-data-pipeline .rs-dp-arrow.next{ right:8px; }
}
- 1Create New
Data Collection
Tasks - 2Task Updates
and
Assignment - 3Data Capture
and
Annotation - 4Upload Data
and Review - 5Data Archiving
- 6Dataset Export
Covers the complete workflow from data preparation to one-click deployment. The platform integrates smoothly with widely used open-source robotics model frameworks.
An open model ecosystem with built-in community datasets and support for training on open-source datasets. It also provides deep integration with leading open-source models such as PI and GROOT.
Includes a high-fidelity, high-precision 3D asset library. By building realistic simulation scenes, it quickly produces comprehensive evaluation plans to support algorithm verification.
Ready to deploy immediately, reducing setup time. Kick off development with “one-click training,” use integrated simulation for reliable evaluation, and transition smoothly from algorithms to real-world machines.
Built on a high-performance distributed training stack, enabling elastic task scheduling and parallel acceleration. It scales dynamically with available resources, achieving up to 90% GPU utilization.
/* =========================================================
Training & Inference Tools
– IDENTICAL layout + styling rules as Data Acquisition Tools
– Different namespace vars: –g1dti-*
– No H tags
========================================================= */
.g1-d-training-inference-tools{
background:var(–g1dti-area-bg);
border-radius:var(–g1dti-area-radius);
padding:var(–g1dti-pad-y) var(–g1dti-pad-x);
}
.g1-d-training-inference-tools .ti-wrap{
max-width:var(–g1dti-maxw);
margin:0 auto;
}
.g1-d-training-inference-tools .ti-head{
text-align:center;
margin:0 0 clamp(18px,2.4vw,28px) 0;
}
/* Matches the DAQ block’s heading styling exactly */
.g1-d-training-inference-tools .ti-head-title{
margin:0;
color:var(–g1dti-title);
font-weight:750;
letter-spacing:.2px;
line-height:1.18;
font-size:clamp(22px,2.6vw,34px);
}
/* Matches the DAQ block’s intro paragraph styling exactly */
.g1-d-training-inference-tools .ti-head p{
margin:10px auto 0;
max-width:860px;
color:var(–g1dti-sub);
font-size:clamp(13px,1.25vw,15px);
line-height:1.6;
}
.g1-d-training-inference-tools .ti-grid{
display:grid;
gap:var(–g1dti-grid-gap);
grid-template-columns:repeat(2, minmax(0, 1fr));
}
.g1-d-training-inference-tools .ti-card{
background:var(–g1dti-card-bg);
border:1px solid var(–g1dti-card-bd);
border-radius:var(–g1dti-card-radius);
box-shadow:var(–g1dti-card-shadow);
padding:var(–g1dti-card-pad);
min-height:140px;
}
/* Matches DAQ icon box */
.g1-d-training-inference-tools .ti-icon{
width:var(–g1dti-icon-box);
height:var(–g1dti-icon-box);
border-radius:var(–g1dti-icon-radius);
background:var(–g1dti-icon-bg);
display:flex;
align-items:center;
justify-content:center;
margin:0 0 12px 0;
}
.g1-d-training-inference-tools .ti-icon img{
width:var(–g1dti-icon-img) !important;
height:var(–g1dti-icon-img) !important;
display:block;
}
/* Matches DAQ title/body typography */
.g1-d-training-inference-tools .ti-title{
margin:0 0 10px 0;
color:var(–g1dti-title);
font-weight:750;
font-size:16px;
line-height:1.25;
}
.g1-d-training-inference-tools .ti-body{
margin:0;
color:var(–g1dti-sub);
font-size:13.5px;
line-height:1.6;
}
@media (max-width:768px){
.g1-d-training-inference-tools{ padding:26px 16px; }
.g1-d-training-inference-tools .ti-grid{ grid-template-columns:1fr; }
.g1-d-training-inference-tools .ti-card{ padding:var(–g1dti-card-pad-m); }
}
#g1d-inference-pipeline{
width:100%;
background:var(–g1dinf-bg);
padding:var(–g1dinf-pad-y) var(–g1dinf-pad-x);
border-radius:var(–g1dinf-radius);
overflow:hidden;
box-sizing:border-box;
}
#g1d-inference-pipeline, #g1d-inference-pipeline *{ box-sizing:border-box; }
#g1d-inference-pipeline .rs-inf-inner{
max-width:var(–g1dinf-inner-max);
margin:0 auto;
font-family:system-ui,-apple-system,Segoe UI,Roboto,Arial,sans-serif;
color:var(–g1dinf-text);
}
#g1d-inference-pipeline .rs-inf-titlewrap{ text-align:center; margin:0 0 18px; }
#g1d-inference-pipeline .rs-inf-title{
display:inline-block;
background:var(–g1dinf-accent);
color:#fff;
font-weight:700;
font-size:14px;
line-height:1;
padding:8px 14px;
border-radius:999px;
}
#g1d-inference-pipeline .rs-inf-radio{
position:absolute;
left:-9999px;
opacity:0;
pointer-events:none;
}
#g1d-inference-pipeline .rs-inf-steps{
list-style:none;
display:flex;
justify-content:space-between;
align-items:flex-start;
gap:10px;
padding:0;
margin:0 auto 18px;
position:relative;
max-width:980px;
}
/* dotted connector line (MATCH data-pipeline) */
#g1d-inference-pipeline .rs-inf-steps::before{
content:””;
position:absolute;
left:4%;
right:4%;
top:14px;
height:0;
border-top:2px dashed var(–g1dinf-line);
z-index:0;
}
#g1d-inference-pipeline .rs-inf-step{ flex:1; min-width:0; text-align:center; position:relative; z-index:1; }
#g1d-inference-pipeline .rs-inf-dot{
width:28px;height:28px;border-radius:999px;
margin:0 auto 6px;
display:grid;place-items:center;
font-weight:800;font-size:13px;
color:#fff;
background:var(–g1dinf-muted);
box-shadow:0 1px 0 rgba(0,0,0,.08);
}
#g1d-inference-pipeline .rs-inf-label{
font-size:12px;
line-height:1.15;
color:var(–g1dinf-muted);
font-weight:600;
}
#g1d-inference-pipeline .rs-inf-stage{ position:relative; max-width:var(–g1dinf-imgw); margin:0 auto; }
#g1d-inference-pipeline .rs-inf-imgwrap{ position:relative; width:100%; margin:0 auto; }
#g1d-inference-pipeline .rs-inf-imgwrap::before{ content:””; display:block; padding-top:var(–g1dinf-imgH); }
#g1d-inference-pipeline .rs-inf-imgwrap img{
position:absolute; inset:0;
width:100%; height:100%;
object-fit:contain;
opacity:0;
transition:opacity .18s ease-in-out;
will-change:opacity;
}
#g1d-inference-pipeline .rs-inf-arrow{
position:absolute;
top:50%;
transform:translateY(-50%);
width:var(–g1dinf-arrow);
height:var(–g1dinf-arrow);
border-radius:999px;
border:1px solid var(–g1dinf-line);
background:#fff;
box-shadow:0 1px 0 rgba(0,0,0,.06);
display:none;
align-items:center;
justify-content:center;
cursor:pointer;
user-select:none;
z-index:3;
}
#g1d-inference-pipeline .rs-inf-arrow span{ font-size:22px; line-height:1; color:#111; }
#g1d-inference-pipeline .rs-inf-arrow:hover{ filter:brightness(.98); }
#g1d-inference-pipeline .rs-inf-arrow:active{ transform:translateY(-50%) scale(.98); }
#g1d-inference-pipeline .rs-inf-arrow.prev{ left:-58px; }
#g1d-inference-pipeline .rs-inf-arrow.next{ right:-58px; }
/* Active highlight (unique IDs) */
#g1d-inference-pipeline #g1dinf-s1:checked ~ .rs-inf-steps .s1 .rs-inf-dot,
#g1d-inference-pipeline #g1dinf-s2:checked ~ .rs-inf-steps .s2 .rs-inf-dot,
#g1d-inference-pipeline #g1dinf-s3:checked ~ .rs-inf-steps .s3 .rs-inf-dot,
#g1d-inference-pipeline #g1dinf-s4:checked ~ .rs-inf-steps .s4 .rs-inf-dot,
#g1d-inference-pipeline #g1dinf-s5:checked ~ .rs-inf-steps .s5 .rs-inf-dot,
#g1d-inference-pipeline #g1dinf-s6:checked ~ .rs-inf-steps .s6 .rs-inf-dot{ background:var(–g1dinf-accent); }
#g1d-inference-pipeline #g1dinf-s1:checked ~ .rs-inf-steps .s1 .rs-inf-label,
#g1d-inference-pipeline #g1dinf-s2:checked ~ .rs-inf-steps .s2 .rs-inf-label,
#g1d-inference-pipeline #g1dinf-s3:checked ~ .rs-inf-steps .s3 .rs-inf-label,
#g1d-inference-pipeline #g1dinf-s4:checked ~ .rs-inf-steps .s4 .rs-inf-label,
#g1d-inference-pipeline #g1dinf-s5:checked ~ .rs-inf-steps .s5 .rs-inf-label,
#g1d-inference-pipeline #g1dinf-s6:checked ~ .rs-inf-steps .s6 .rs-inf-label{ color:var(–g1dinf-text); }
/* Show selected image */
#g1d-inference-pipeline #g1dinf-s1:checked ~ .rs-inf-stage .img1{ opacity:1; }
#g1d-inference-pipeline #g1dinf-s2:checked ~ .rs-inf-stage .img2{ opacity:1; }
#g1d-inference-pipeline #g1dinf-s3:checked ~ .rs-inf-stage .img3{ opacity:1; }
#g1d-inference-pipeline #g1dinf-s4:checked ~ .rs-inf-stage .img4{ opacity:1; }
#g1d-inference-pipeline #g1dinf-s5:checked ~ .rs-inf-stage .img5{ opacity:1; }
#g1d-inference-pipeline #g1dinf-s6:checked ~ .rs-inf-stage .img6{ opacity:1; }
/* Show correct arrows */
#g1d-inference-pipeline #g1dinf-s1:checked ~ .rs-inf-stage .prev.p1,
#g1d-inference-pipeline #g1dinf-s1:checked ~ .rs-inf-stage .next.n1{ display:flex; }
#g1d-inference-pipeline #g1dinf-s2:checked ~ .rs-inf-stage .prev.p2,
#g1d-inference-pipeline #g1dinf-s2:checked ~ .rs-inf-stage .next.n2{ display:flex; }
#g1d-inference-pipeline #g1dinf-s3:checked ~ .rs-inf-stage .prev.p3,
#g1d-inference-pipeline #g1dinf-s3:checked ~ .rs-inf-stage .next.n3{ display:flex; }
#g1d-inference-pipeline #g1dinf-s4:checked ~ .rs-inf-stage .prev.p4,
#g1d-inference-pipeline #g1dinf-s4:checked ~ .rs-inf-stage .next.n4{ display:flex; }
#g1d-inference-pipeline #g1dinf-s5:checked ~ .rs-inf-stage .prev.p5,
#g1d-inference-pipeline #g1dinf-s5:checked ~ .rs-inf-stage .next.n5{ display:flex; }
#g1d-inference-pipeline #g1dinf-s6:checked ~ .rs-inf-stage .prev.p6,
#g1d-inference-pipeline #g1dinf-s6:checked ~ .rs-inf-stage .next.n6{ display:flex; }
@media (max-width:720px){
#g1d-inference-pipeline .rs-inf-steps{ gap:6px; }
#g1d-inference-pipeline .rs-inf-label{ font-size:11px; }
#g1d-inference-pipeline .rs-inf-arrow.prev{ left:8px; }
#g1d-inference-pipeline .rs-inf-arrow.next{ right:8px; }
}
- 1Choose
Model
Architecture - 2Set Training
Configuration - 3Live Training
Monitoring - 4Parameter
Tuning - 5Run Simulation
Tests - 6Export & Deploy
Model
Application Scenario
Service
Life
Retail
Industry
/* =========================================================
Application Scenario (TRICKY FIX KEPT)
– No “dead space” when hovering gaps (flex-grow weights)
– Variables are block-prefixed: –g1dappsc-*
– Selectors remain scoped under .unitree-g1-d-application-scenario
========================================================= */
.unitree-g1-d-application-scenario .rs-appsc-title{
margin:28px 0 18px;
text-align:center;
font:500 clamp(28px, 3.2vw, 44px)/1.15 system-ui,-apple-system,Segoe UI,Roboto,Arial,sans-serif;
color:var(–g1dappsc-title, #111) !important;
}
.unitree-g1-d-application-scenario .rs-appsc-panels{
display:flex !important;
gap:var(–g1dappsc-gap, 10px);
width:100%;
height:var(–g1dappsc-h, 360px);
align-items:stretch;
min-width:0;
line-height:0 !important;
}
.unitree-g1-d-application-scenario .rs-appsc-panel{
position:relative;
min-width:0;
overflow:hidden;
border-radius:var(–g1dappsc-radius, 15px);
height:100%;
display:block;
box-sizing:border-box;
isolation:isolate;
/* IMPORTANT: allow flex to fill remaining space (prevents gaps/blank area) */
flex:1 1 0%;
margin:0 !important;
padding:0 !important;
border:0 !important;
outline:0 !important;
background:transparent !important;
box-shadow:none !important;
background-image:none !important;
}
.unitree-g1-d-application-scenario .rs-appsc-img{
position:absolute;
inset:0 !important;
width:100% !important;
height:100% !important;
display:block !important;
margin:0 !important;
padding:0 !important;
border:0 !important;
object-fit:cover;
pointer-events:none;
transform:scale(1) !important;
transition:transform 600ms ease;
}
.unitree-g1-d-application-scenario .rs-appsc-panel::after{
content:””;
position:absolute;
inset:0;
z-index:1;
pointer-events:none;
background:linear-gradient(90deg, rgba(0,0,0,.55), rgba(0,0,0,.15));
opacity:.75;
transition:opacity 420ms ease;
}
.unitree-g1-d-application-scenario .rs-appsc-label{
position:absolute;
top:14px;
left:14px;
z-index:2;
pointer-events:none;
margin:0 !important;
font:600 22px/1.1 system-ui,-apple-system,Segoe UI,Roboto,Arial,sans-serif;
color:#fff !important;
text-shadow:0 2px 14px rgba(0,0,0,.55);
}
/* Desktop hover-expand (NO blank space when mouse is in the gap) */
@media (hover:hover) and (pointer:fine){
.unitree-g1-d-application-scenario .rs-appsc-panel{
/* smooth width changes */
transition:flex-grow 420ms ease, filter 420ms ease !important;
will-change:flex-grow;
}
/* When hovering the whole row: dim all panels, but KEEP widths filling 100% */
.unitree-g1-d-application-scenario .rs-appsc-panels:hover .rs-appsc-panel{
filter:brightness(.55);
flex-grow:3; /* baseline weight */
}
/* Hovered panel gets bigger (11 / (11+3+3+3) = 55%) */
.unitree-g1-d-application-scenario .rs-appsc-panels:hover .rs-appsc-panel:hover{
filter:brightness(1);
flex-grow:11;
}
.unitree-g1-d-application-scenario .rs-appsc-panels:hover .rs-appsc-panel:hover::after{
opacity:.35;
}
/* Zoom toggle (was style*=”–rs-appsc-zoom:X”) */
.unitree-g1-d-application-scenario[style*=”–g1dappsc-zoom:1″] .rs-appsc-panels:hover .rs-appsc-panel:hover .rs-appsc-img{
transform:scale(1.08) !important;
}
.unitree-g1-d-application-scenario[style*=”–g1dappsc-zoom:0″] .rs-appsc-panels:hover .rs-appsc-panel:hover .rs-appsc-img{
transform:scale(1) !important;
}
}
/* Responsive layout */
@media (max-width:820px){
.unitree-g1-d-application-scenario .rs-appsc-panels{
display:grid !important;
grid-template-columns:1fr 1fr;
height:auto;
line-height:normal !important;
}
.unitree-g1-d-application-scenario .rs-appsc-panel{
height:auto;
min-height:170px;
}
}
@media (max-width:520px){
.unitree-g1-d-application-scenario .rs-appsc-panels{ grid-template-columns:1fr; }
.unitree-g1-d-application-scenario .rs-appsc-panel{ min-height:200px; }
}
@media (prefers-reduced-motion:reduce){
.unitree-g1-d-application-scenario .rs-appsc-panel,
.unitree-g1-d-application-scenario .rs-appsc-img,
.unitree-g1-d-application-scenario .rs-appsc-panel::after{ transition:none !important; }
}
/* Match your other light blocks (gray background, no outer border) */
–g1d-wma-bg:#f8f8f8;
–g1d-wma-ink:#0b1220;
–g1d-wma-muted:rgba(11,18,32,.62);
–g1d-wma-radius:15px;
–g1d-wma-pad:16px;
–g1d-wma-gap:26px;
–g1d-wma-gap-sm:16px;
–g1d-wma-hero-title:clamp(22px,3.2vw,34px);
–g1d-wma-hero-lead:clamp(13px,1.45vw,15px);
–g1d-wma-h3:clamp(18px,2.2vw,26px);
–g1d-wma-body:14px;
–g1d-wma-media-radius:14px;
/* NEW: content max width (background stays full width) */
–g1d-wma-max:1140px;
font-family:system-ui,-apple-system,Segoe UI,Roboto,Arial,sans-serif;
color:var(–g1d-wma-ink);
background:transparent;
width:100%;
}
.rs-section.initree-g1-d-world-model-action,
.rs-section.initree-g1-d-world-model-action *{ box-sizing:border-box; }
/* Live theme neutralizers (scoped) */
.rs-section.initree-g1-d-world-model-action hr{ display:none !important; }
.rs-section.initree-g1-d-world-model-action table,
.rs-section.initree-g1-d-world-model-action tbody,
.rs-section.initree-g1-d-world-model-action tr,
.rs-section.initree-g1-d-world-model-action td{
border:0 !important;
box-shadow:none !important;
background-image:none !important;
outline:0 !important;
border-collapse:collapse !important;
border-spacing:0 !important;
}
/* Background container stays full width */
.rs-section.initree-g1-d-world-model-action .g1d-wma-wrap{
background:var(–g1d-wma-bg);
border:0 !important;
box-shadow:none !important;
border-radius:var(–g1d-wma-radius);
overflow:hidden;
width:100%;
}
/* Center ONLY the content */
.rs-section.initree-g1-d-world-model-action .g1d-wma-inner{
max-width:var(–g1d-wma-max);
margin-left:auto;
margin-right:auto;
padding:var(–g1d-wma-pad);
}
/* Centered hero block */
.rs-section.initree-g1-d-world-model-action .g1d-wma-hero{
text-align:center;
padding:2px 4px 10px 4px;
border-bottom:1px solid rgba(11,18,32,.10);
margin:0 0 var(–g1d-wma-gap) 0;
}
.rs-section.initree-g1-d-world-model-action .g1d-wma-heroTitle{
margin:0 !important;
font-weight:950;
letter-spacing:.2px;
font-size:var(–g1d-wma-hero-title);
line-height:1.12;
color:var(–g1d-wma-ink) !important;
}
.rs-section.initree-g1-d-world-model-action .g1d-wma-lead{
margin:10px auto 0 auto !important;
max-width:980px;
font-size:var(–g1d-wma-hero-lead);
line-height:1.45;
color:var(–g1d-wma-muted) !important;
}
.rs-section.initree-g1-d-world-model-action .g1d-wma-rows{
display:flex;
flex-direction:column;
gap:var(–g1d-wma-gap);
}
.rs-section.initree-g1-d-world-model-action .g1d-wma-row{
display:flex;
align-items:center;
justify-content:space-between;
gap:var(–g1d-wma-gap);
}
.rs-section.initree-g1-d-world-model-action .g1d-wma-row[data-order=”reverse”]{
flex-direction:row-reverse;
}
.rs-section.initree-g1-d-world-model-action .g1d-wma-text{
flex:1 1 44%;
min-width:0;
}
.rs-section.initree-g1-d-world-model-action .g1d-wma-h3{
margin:0 !important;
font-weight:950;
font-size:var(–g1d-wma-h3);
line-height:1.12;
letter-spacing:.2px;
color:var(–g1d-wma-ink) !important;
}
.rs-section.initree-g1-d-world-model-action .g1d-wma-p{
margin:10px 0 0 0 !important;
font-size:var(–g1d-wma-body);
line-height:1.55;
color:var(–g1d-wma-muted) !important;
}
.rs-section.initree-g1-d-world-model-action .g1d-wma-media{
flex:1 1 56%;
min-width:0;
}
/* Media box: 16:9 */
.rs-section.initree-g1-d-world-model-action .g1d-wma-mediaBox{
position:relative;
border-radius:var(–g1d-wma-media-radius);
overflow:hidden;
background:#000;
border:0 !important;
box-shadow:none !important;
line-height:0;
aspect-ratio:16 / 9;
}
.rs-section.initree-g1-d-world-model-action .g1d-wma-img,
.rs-section.initree-g1-d-world-model-action .g1d-wma-video{
position:absolute !important;
inset:0 !important;
display:block !important;
width:100% !important;
height:100% !important;
max-width:100% !important;
border:0 !important;
margin:0 !important;
padding:0 !important;
}
.rs-section.initree-g1-d-world-model-action .g1d-wma-img{ object-fit:cover; }
.rs-section.initree-g1-d-world-model-action .g1d-wma-video{ object-fit:cover; background:#000; }
@media (max-width: 980px){
.rs-section.initree-g1-d-world-model-action .g1d-wma-row{ gap:20px; }
}
@media (max-width: 780px){
.rs-section.initree-g1-d-world-model-action .g1d-wma-inner{ padding:14px; }
.rs-section.initree-g1-d-world-model-action .g1d-wma-row,
.rs-section.initree-g1-d-world-model-action .g1d-wma-row[data-order=”reverse”]{
flex-direction:column;
align-items:stretch;
gap:var(–g1d-wma-gap-sm);
}
}
An Open World-Model-Action (WMA) Framework
Action Generation Guided by
Accurate Prediction
High-Fidelity Feedback for Data
Synthesis
–g1d-inc-bg:#f8f8f8;
–g1d-inc-line:rgba(11,18,32,.14);
–g1d-inc-txt:#0b1220;
–g1d-inc-muted:rgba(11,18,32,.70);
–g1d-inc-accent:#00446a;
–g1d-inc-radius:15px;
–g1d-inc-pad:16px;
/* change this if you want more/less indent */
–g1d-inc-indent:18px;
font-family:system-ui,-apple-system,Segoe UI,Roboto,Arial,sans-serif;
color:var(–g1d-inc-txt);
}
.rs-g1d-inc, .rs-g1d-inc *{ box-sizing:border-box; }
.rs-g1d-inc .wrap{
border-radius:var(–g1d-inc-radius);
background:var(–g1d-inc-bg);
border:0;
box-shadow:none;
overflow:hidden;
padding:var(–g1d-inc-pad);
}
/* First line (same as your Dimensions block) */
.rs-g1d-inc .titlebar{
display:flex;
align-items:flex-end;
justify-content:space-between;
gap:12px;
margin:0 0 12px 0;
padding:0 0 10px 0;
border-bottom:1px solid rgba(11,18,32,.10);
}
.rs-g1d-inc .title{
margin:0 !important;
font-size:clamp(16px,2vw,18px);
font-weight:900;
color:var(–g1d-inc-txt) !important;
letter-spacing:.2px;
}
.rs-g1d-inc .badge{
margin:0 !important;
color:var(–g1d-inc-muted) !important;
font-weight:800;
font-size:12px;
letter-spacing:.2px;
white-space:nowrap;
}
.rs-g1d-inc .badge b{ color:var(–g1d-inc-accent); }
/* Card */
.rs-g1d-inc .card{
border:1px solid rgba(11,18,32,.14);
border-radius:12px;
background:#ffffff;
padding:12px;
min-width:0;
}
.rs-g1d-inc .rowhead{
display:flex;
align-items:center;
gap:10px;
margin:0 0 10px 0;
}
/* (icon removed) */
.rs-g1d-inc .label{
margin:0 !important;
font-weight:900;
letter-spacing:.2px;
text-transform:uppercase;
font-size:13px;
color:rgba(11,18,32,.70) !important;
}
/* Bullet list: TABLE is the most WYSIWYG-proof way */
.rs-g1d-inc .bul{
width:100%;
border-collapse:collapse !important;
border-spacing:0 !important;
border:0 !important;
margin:0;
box-shadow:none !important;
background-image:none !important;
outline:0 !important;
}
.rs-g1d-inc .bul tbody,
.rs-g1d-inc .bul tr,
.rs-g1d-inc .bul td{
border:0 !important;
box-shadow:none !important;
background-image:none !important;
outline:0 !important;
}
.rs-g1d-inc .bul td{
padding:0;
vertical-align:top;
}
.rs-g1d-inc .bul .b{
width:var(–g1d-inc-indent);
padding-right:10px;
color:rgba(11,18,32,.35);
font-size:16px;
line-height:1.25;
}
.rs-g1d-inc .bul .t{
font-weight:700;
line-height:1.25;
color:var(–g1d-inc-txt);
padding-bottom:6px;
}
.rs-g1d-inc .bul tr:last-child .t{ padding-bottom:0; }
.rs-g1d-inc .note{
margin:10px 0 0 0;
color:var(–g1d-inc-muted);
font-size:12px;
line-height:1.35;
}
@media (max-width: 640px){
.rs-g1d-inc .wrap{ padding:14px; }
}
Included
| • | G1-D-U8 robot (wheel-base dual-arm) |
| • | Smart battery (quick-release) 9000mAh |
| • | Main unit charger 54V 5A |
| • | Handheld remote controller |
| • | Wheel-base chassis with built-in 30Ah battery |
| • | Chassis charging station 51V 10A |
| • | Dex3-1 three-finger force-controlled dexterous hands (with tactile; includes RGB camera) x2 |
Package contents vary by configuration.
–g1d-dims-bg:#f8f8f8;
–g1d-dims-line:rgba(11,18,32,.14);
–g1d-dims-txt:#0b1220;
–g1d-dims-muted:rgba(11,18,32,.70);
–g1d-dims-accent:#00446a;
–g1d-dims-radius:15px;
–g1d-dims-pad:16px;
/* bullet indent like What’s Included */
–g1d-dims-indent:18px;
font-family:system-ui,-apple-system,Segoe UI,Roboto,Arial,sans-serif;
color:var(–g1d-dims-txt);
}
.rs-g1d-dims, .rs-g1d-dims *{ box-sizing:border-box; }
.rs-g1d-dims .wrap{
border-radius:var(–g1d-dims-radius);
background:var(–g1d-dims-bg);
border:0;
box-shadow:none;
overflow:hidden;
padding:var(–g1d-dims-pad);
}
.rs-g1d-dims .titlebar{
display:flex;
align-items:flex-end;
justify-content:space-between;
gap:12px;
margin:0 0 12px 0;
padding:0 0 10px 0;
border-bottom:1px solid rgba(11,18,32,.10);
}
.rs-g1d-dims .title{
margin:0 !important;
font-size:clamp(16px,2vw,18px);
font-weight:900;
color:var(–g1d-dims-txt) !important;
letter-spacing:.2px;
}
.rs-g1d-dims .badge{
margin:0 !important;
color:var(–g1d-dims-muted) !important;
font-weight:800;
font-size:12px;
letter-spacing:.2px;
white-space:nowrap;
}
.rs-g1d-dims .badge b{ color:var(–g1d-dims-accent); }
.rs-g1d-dims .hi{
display:grid;
grid-template-columns:repeat(12,minmax(0,1fr));
gap:10px;
}
.rs-g1d-dims .tile{
grid-column:span 6;
border:1px solid rgba(11,18,32,.14);
border-radius:12px;
background:#ffffff;
padding:12px;
min-width:0;
}
/* Tile title (no heading tags) */
.rs-g1d-dims .tile b{
display:block;
font-size:14px;
letter-spacing:.2px;
color:rgba(11,18,32,.65);
margin-bottom:8px;
line-height:1.15;
font-weight:900;
text-transform:uppercase;
}
/* VALUE line: bullet + EXACT text rules as What’s Included */
.rs-g1d-dims .bul{
width:100%;
border-collapse:collapse !important;
border-spacing:0 !important;
border:0 !important;
margin:0;
box-shadow:none !important;
background-image:none !important;
outline:0 !important;
}
.rs-g1d-dims .bul tbody,
.rs-g1d-dims .bul tr,
.rs-g1d-dims .bul td{
border:0 !important;
box-shadow:none !important;
background-image:none !important;
outline:0 !important;
}
.rs-g1d-dims .bul td{
padding:0;
vertical-align:top;
}
.rs-g1d-dims .bul .b{
width:var(–g1d-dims-indent);
padding-right:10px;
color:rgba(11,18,32,.35);
font-size:16px;
line-height:1.25;
}
.rs-g1d-dims .bul .t{
font-weight:700;
line-height:1.25;
color:var(–g1d-dims-txt);
}
.rs-g1d-dims .note{
margin:10px 0 0 0;
color:var(–g1d-dims-muted);
font-size:12px;
line-height:1.35;
}
@media (max-width: 640px){
.rs-g1d-dims .wrap{ padding:14px; }
.rs-g1d-dims .tile{ grid-column:1 / -1; }
}
| • | 1260 × 525 × 570 mm |
Maximum Height
| • | 1680 × 525 × 570 mm |
| • | Approx. 80kg |
Values shown are the overall dimensions at minimum and maximum column height.
padding-top:18px;
–links-bg:#f8f8f8;
–links-txt:#0b1220;
–links-muted:rgba(11,18,32,.70);
–links-accent:#00446a;
–links-radius:15px;
–links-pad:16px;
–links-indent:18px;
–links-gap:10px;
font-family:’Arimo’,system-ui,-apple-system,Segoe UI,Roboto,Arial,sans-serif;
color:var(–links-txt);
}
.rs-links, .rs-links *{ box-sizing:border-box; }
.rs-links hr{ display:none !important; }
.rs-links .rsln-wrap{
border-radius:var(–links-radius);
background:var(–links-bg);
border:0;
box-shadow:0 4px 16px rgba(11,18,32,.08), 0 1px 4px rgba(11,18,32,.06);
overflow:hidden;
padding:var(–links-pad);
}
.rs-links .rsln-titlebar{
display:flex;
align-items:flex-end;
justify-content:space-between;
gap:12px;
margin:0 0 12px 0;
padding:0 0 10px 0;
border-bottom:1px solid rgba(11,18,32,.10);
}
.rs-links .rsln-title{
margin:0 !important;
font-family:’Poppins’,sans-serif;
font-size:18px;
font-weight:550;
color:var(–links-txt) !important;
letter-spacing:.2px;
}
.rs-links .rsln-badge{
margin:0 !important;
color:var(–links-muted) !important;
font-weight:500;
font-size:12px;
letter-spacing:.2px;
white-space:nowrap;
}
.rs-links .rsln-badge b{ color:var(–links-accent); }
.rs-links .rsln-grid{
display:grid;
grid-template-columns:repeat(12,minmax(0,1fr));
gap:10px;
}
.rs-links .rsln-card{
grid-column:span 12;
border:1px solid rgba(11,18,32,.14);
border-radius:12px;
background:#ffffff;
padding:12px;
min-width:0;
}
.rs-links .rsln-head{
margin:0 0 10px 0 !important;
font-family:’Poppins’,sans-serif;
font-weight:600;
letter-spacing:.2px;
text-transform:uppercase;
font-size:12px;
color:rgba(11,18,32,.70) !important;
}
.rs-links .rsln-item{
display:flex;
align-items:flex-start;
gap:var(–links-gap);
margin:6px 0;
padding:0;
}
.rs-links .rsln-item:first-child{ margin-top:0; }
.rs-links .rsln-item:last-child{ margin-bottom:0; }
.rs-links .rsln-bullet{
width:var(–links-indent);
flex:0 0 var(–links-indent);
color:rgba(11,18,32,.35);
font-size:14px;
line-height:1.5;
}
.rs-links .rsln-text{
min-width:0;
font-size:14px;
font-weight:500;
line-height:1.5;
color:var(–links-txt) !important;
overflow-wrap:anywhere;
}
.rs-links .rsln-text a,
.rs-links .rsln-text a:link,
.rs-links .rsln-text a:visited{
display:inline !important;
font-size:inherit !important;
line-height:inherit !important;
font-weight:500 !important;
color:var(–links-txt) !important;
text-decoration:none !important;
text-indent:0 !important;
letter-spacing:normal !important;
white-space:normal !important;
background:none !important;
border:0 !important;
padding:0 !important;
margin:0 !important;
opacity:1 !important;
visibility:visible !important;
overflow:visible !important;
}
.rs-links .rsln-text a:before,
.rs-links .rsln-text a:after{
content:none !important;
}
.rs-links .rsln-text a:hover{
text-decoration:underline !important;
text-underline-offset:2px;
}
.rs-links .rsln-grid,
.rs-links .rsln-card{
background-image:none !important;
box-shadow:none !important;
outline:0 !important;
}
@media (max-width: 640px){
.rs-links .rsln-wrap{ padding:14px; }
}
/* MATCH your light blocks */
–g1d-spechigh-bg:#f8f8f8;
–g1d-spechigh-line:rgba(11,18,32,.14);
–g1d-spechigh-txt:#0b1220;
–g1d-spechigh-muted:rgba(11,18,32,.70);
–g1d-spechigh-accent:#00446a;
–g1d-spechigh-radius:15px;
–g1d-spechigh-pad:16px;
/* bullet indent (same idea as What’s Included) */
–g1d-spechigh-indent:18px;
font-family:system-ui,-apple-system,Segoe UI,Roboto,Arial,sans-serif;
color:var(–g1d-spechigh-txt);
}
.rs-g1d-spechigh, .rs-g1d-spechigh *{ box-sizing:border-box; }
.rs-g1d-spechigh .wrap{
border-radius:var(–g1d-spechigh-radius);
background:var(–g1d-spechigh-bg);
border:0;
box-shadow:none;
overflow:hidden;
padding:var(–g1d-spechigh-pad);
}
/* Title line (same structure as your other blocks) */
.rs-g1d-spechigh .titlebar{
display:flex;
align-items:flex-end;
justify-content:space-between;
gap:12px;
margin:0 0 12px 0;
padding:0 0 10px 0;
border-bottom:1px solid rgba(11,18,32,.10);
}
.rs-g1d-spechigh .title{
margin:0 !important;
font-size:clamp(16px,2vw,18px);
font-weight:900;
color:var(–g1d-spechigh-txt) !important;
letter-spacing:.2px;
}
.rs-g1d-spechigh .badge{
margin:0 !important;
color:var(–g1d-spechigh-muted) !important;
font-weight:800;
font-size:12px;
letter-spacing:.2px;
white-space:nowrap;
}
.rs-g1d-spechigh .badge b{ color:var(–g1d-spechigh-accent); }
/* Section label */
.rs-g1d-spechigh .sectionlabel{
margin:12px 0 6px 0;
font-size:12px;
color:var(–g1d-spechigh-muted);
letter-spacing:.25px;
font-weight:900;
text-transform:uppercase;
}
/* Top highlights (4 blocks) */
.rs-g1d-spechigh .hi{
display:grid;
grid-template-columns:repeat(12,minmax(0,1fr));
gap:10px;
margin:10px 0 10px 0;
}
.rs-g1d-spechigh .tile{
grid-column:span 3;
border:1px solid rgba(11,18,32,.14);
border-radius:12px;
background:#ffffff;
padding:12px;
min-width:0;
}
/* Title in tile */
.rs-g1d-spechigh .tile b{
display:block;
font-size:14px;
letter-spacing:.2px;
color:rgba(11,18,32,.65);
margin:0 0 8px 0;
line-height:1.15;
font-weight:900;
text-transform:uppercase;
}
/* Bullet line in tile (match What’s Included exactly) */
.rs-g1d-spechigh .bul{
width:100%;
border-collapse:collapse !important;
border-spacing:0 !important;
border:0 !important;
margin:0;
box-shadow:none !important;
background-image:none !important;
outline:0 !important;
}
.rs-g1d-spechigh .bul tbody,
.rs-g1d-spechigh .bul tr,
.rs-g1d-spechigh .bul td{
border:0 !important;
box-shadow:none !important;
background-image:none !important;
outline:0 !important;
}
.rs-g1d-spechigh .bul td{
padding:0;
vertical-align:top;
}
.rs-g1d-spechigh .bul .b{
width:var(–g1d-spechigh-indent);
padding-right:10px;
color:rgba(11,18,32,.35);
font-size:16px;
line-height:1.25;
}
.rs-g1d-spechigh .bul .t{
font-weight:700;
line-height:1.25;
color:var(–g1d-spechigh-txt);
padding-bottom:0;
overflow-wrap:anywhere;
}
/* Bottom standard spec rows */
.rs-g1d-spechigh .rows{
border-top:1px solid rgba(11,18,32,.10);
margin-top:10px;
padding-top:10px;
}
/* KEY + (2 VALUE COLUMNS) */
.rs-g1d-spechigh .row{
display:grid;
grid-template-columns:1.2fr 1fr;
gap:14px;
padding:10px 0;
border-bottom:1px solid rgba(11,18,32,.08);
}
.rs-g1d-spechigh .row:last-child{ border-bottom:none; }
.rs-g1d-spechigh .k{ color:var(–g1d-spechigh-muted); font-weight:800; }
.rs-g1d-spechigh .vals{
display:grid;
grid-template-columns:1fr 1fr;
gap:14px;
min-width:0;
}
.rs-g1d-spechigh .v{
color:var(–g1d-spechigh-txt);
font-weight:700;
overflow-wrap:anywhere;
min-width:0;
}
.rs-g1d-spechigh .muted{ color:var(–g1d-spechigh-muted); font-weight:700; }
/* Column labels (hidden on desktop, shown on mobile) */
.rs-g1d-spechigh .lab{
display:none;
font-size:11px;
font-weight:900;
letter-spacing:.25px;
text-transform:uppercase;
color:var(–g1d-spechigh-muted);
margin:0 0 4px 0;
}
/* Optional: a subtle “header” row for the two columns */
.rs-g1d-spechigh .row.colhead{
padding:6px 0 10px;
border-bottom:1px solid rgba(11,18,32,.10);
}
.rs-g1d-spechigh .row.colhead .k{ color:transparent; }
.rs-g1d-spechigh .colh{
font-weight:900;
text-transform:uppercase;
letter-spacing:.25px;
font-size:12px;
color:rgba(11,18,32,.65);
}
@media (max-width: 980px){
.rs-g1d-spechigh .tile{ grid-column:span 6; }
}
@media (max-width: 640px){
.rs-g1d-spechigh .wrap{ padding:14px; }
.rs-g1d-spechigh .tile{ grid-column:1 / -1; }
.rs-g1d-spechigh .row{
grid-template-columns:1fr;
gap:6px;
}
.rs-g1d-spechigh .vals{
grid-template-columns:1fr;
gap:10px;
}
.rs-g1d-spechigh .row.colhead{ display:none; }
.rs-g1d-spechigh .lab{ display:block; }
}
| • | Dex3-1 three-finger dexterous hands (with tactile feedback) |
| • | Powered wheel-base chassis (built-in battery) |
| • | Jetson Orin NX 16GB (100TOPS) |
| • | LiDAR / Depth Cameras / Collision sensors (Ultimate) |
1260×500×500mm
1260×525×570mm
1680×500×500mm
1680×525×570mm
Approx. 50kg
Approx. 80kg
17
19
7
7
Approx. 3kg
Approx. 3kg
Optional 2-Finger Gripper / 3-Finger Dexterous Hand (No Tactile) / 3-Finger Dexterous Hand (With Tactile) / 5-Finger Dexterous Hand
Optional 2-Finger Gripper / 3-Finger Dexterous Hand (No Tactile) / 3-Finger Dexterous Hand (With Tactile) / 5-Finger Dexterous Hand
2
2
Z-axis: ±155°, Y-axis: -2.5° to +135°
Z-axis: ±155°, Y-axis: -2.5° to +135°
Approx. 60mm/s
Approx. 60mm/s
─
1.5m/s
─
Differential drive, supports 360° in-place rotation
─
LiDAR ×1 + Depth Camera ×2 + Physical Collision Sensor ×2 + Low-Obstacle Detection Sensor ×2
8-core High-performance CPU
8-core High-performance CPU
Head HD Binocular Camera ×1 + Wrist HD Camera ×2
Head HD Binocular Camera ×1 + Wrist HD Camera ×2
✓
✓
NVIDIA Jetson Orin NX 16GB (100TOPS)
NVIDIA Jetson Orin NX 16GB (100TOPS)
Upper Body Battery (Quick-release): 9Ah
Chassis Battery (Built-in): 30Ah
✓
✓
✓
✓
Approx. 2 hours
Approx. 6 hours
✓
✓
✓
✓
[1] The maximum load of the arm varies greatly under different arm extension postures.
[2] For end-effector selection, please contact our sales team.
[3] For more information, please read the secondary development manual.
Reviews
There are no reviews yet.