
Description
- DOBOT Pocket Go Data Collection Platform
- Portable single-arm data collection kit for high-throughput robot manipulation demonstration recording
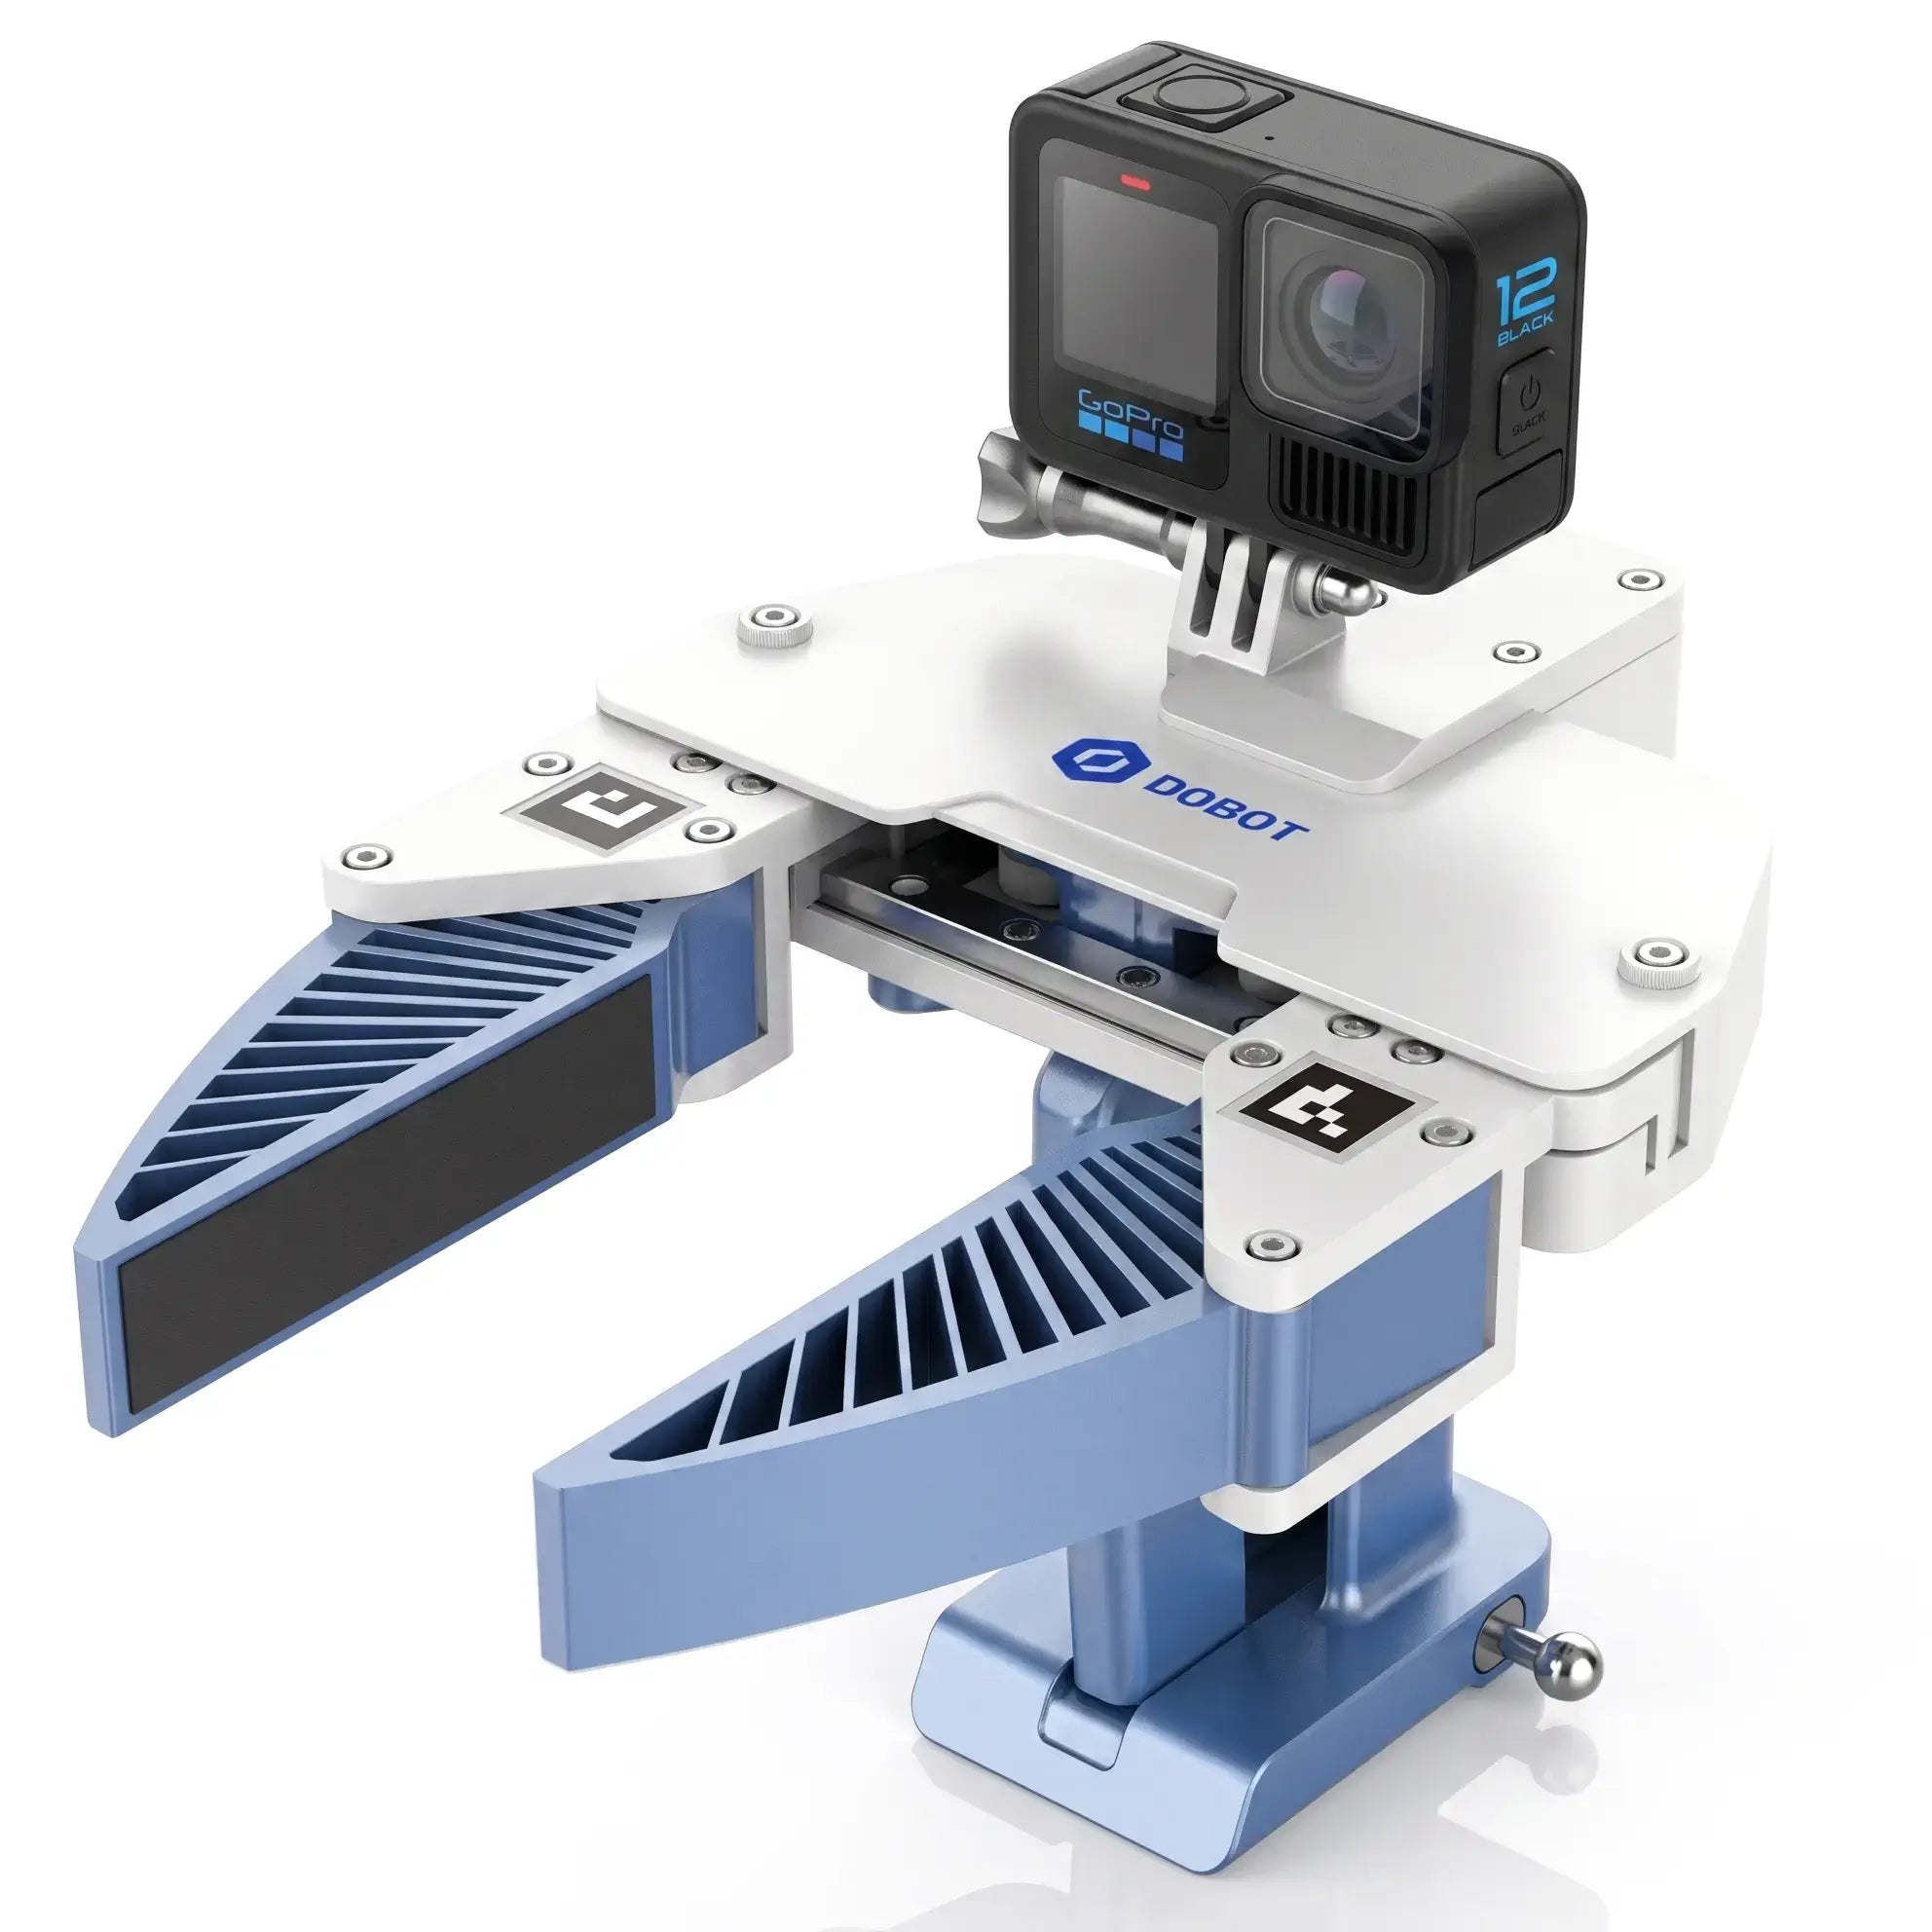
- GoPro Hero 12 camera: 5.3K, 155-degree FOV, HyperSmooth 6.0 stabilization, built-in IMU
- Visual-inertial SLAM (ORB-SLAM3) for precise 6D pose tracking during demonstrations
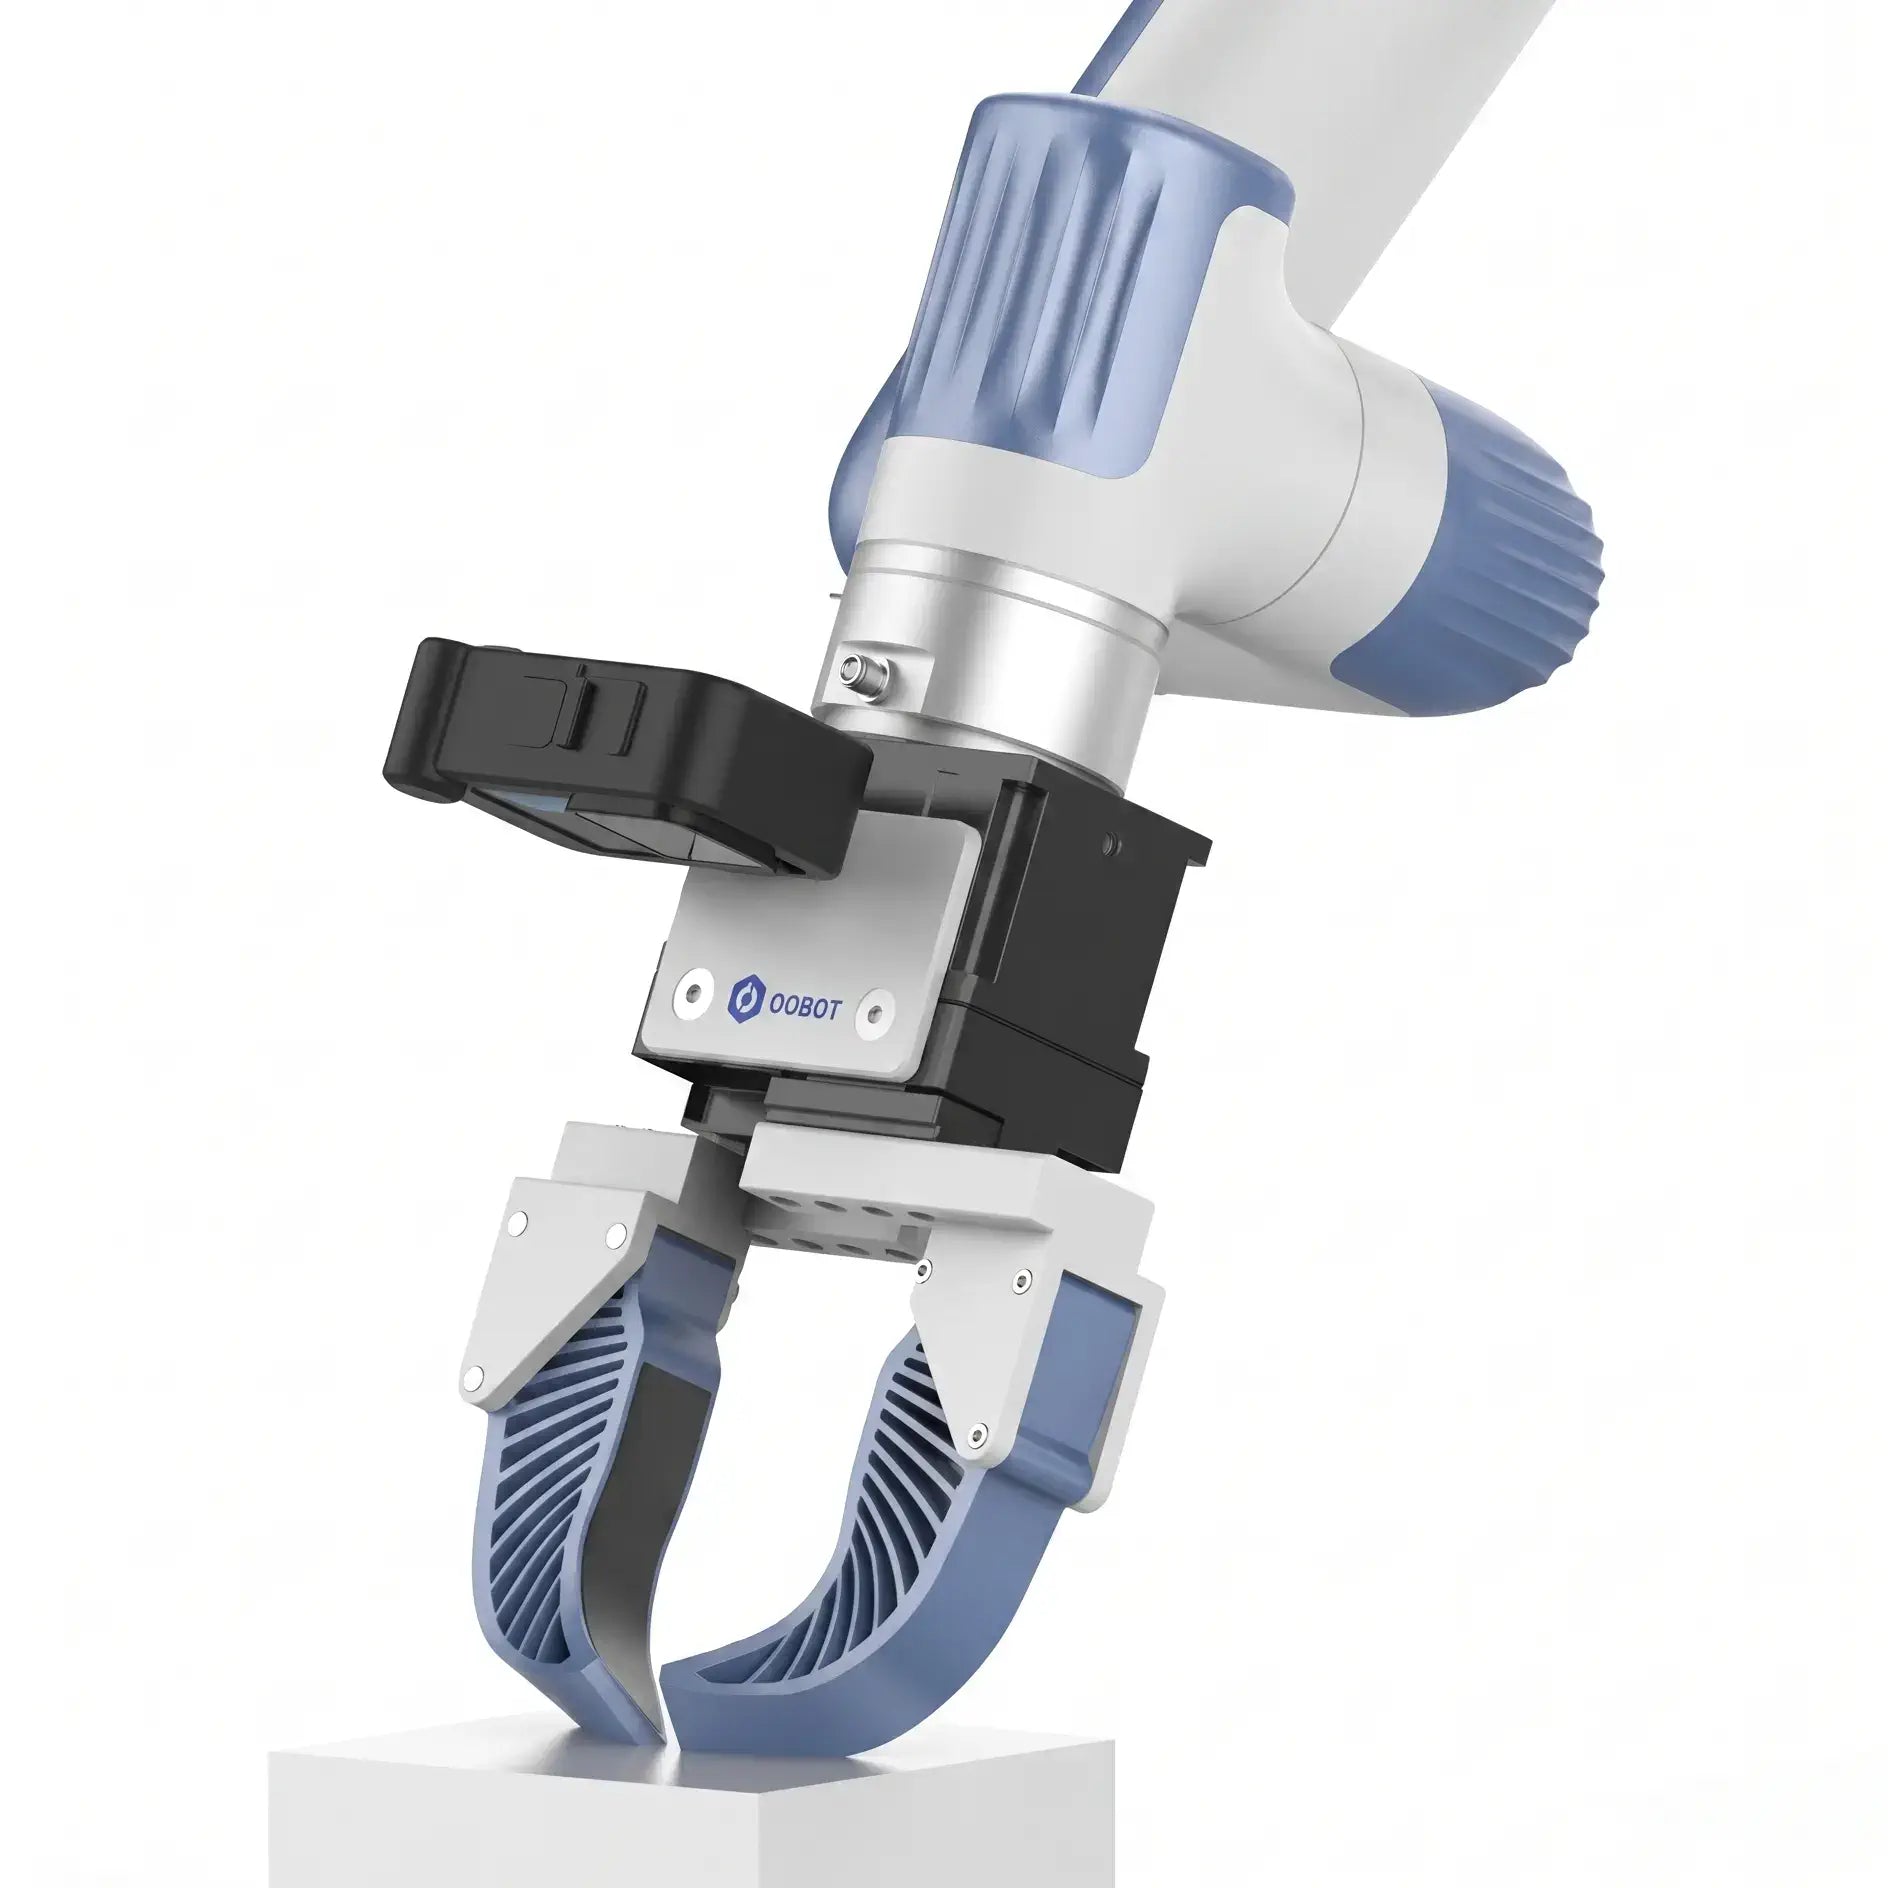
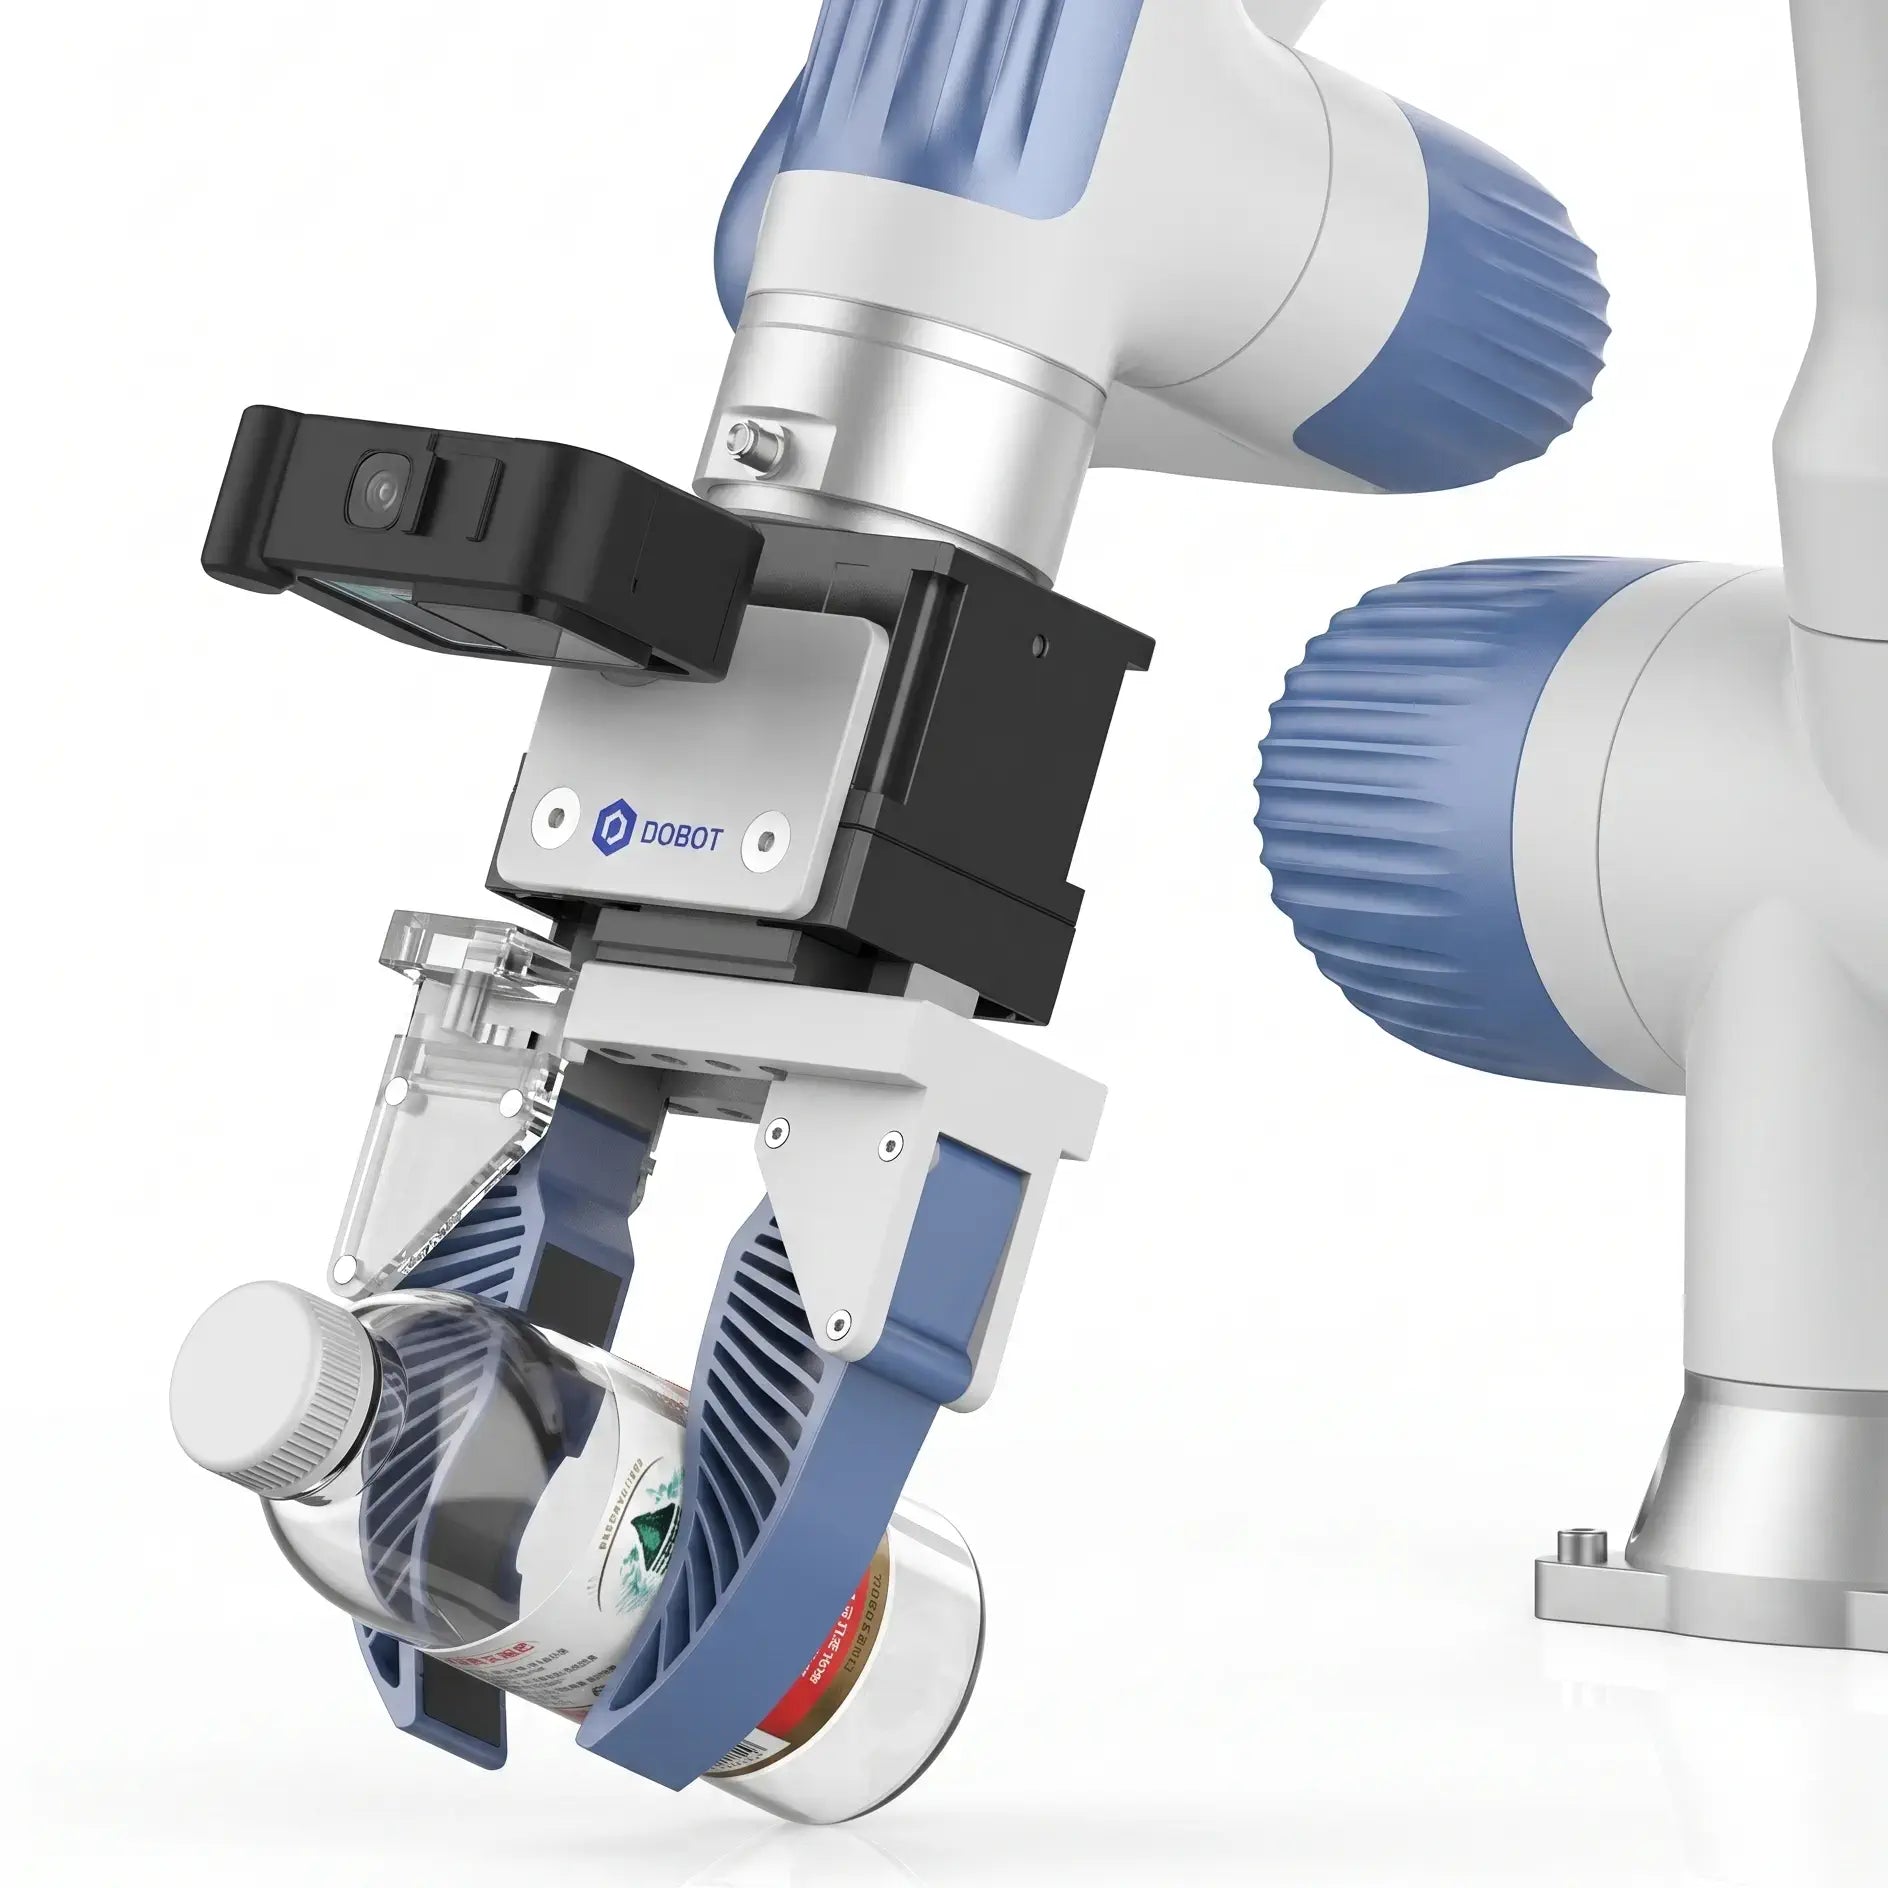
- Handheld gripper kit and arm-mounted end-effector gripper kit both included; up to 2 kg payload
- Compatible with full DOBOT Nova and CR series robot arms (sold separately)
- Complete software stack: data collection, SLAM trajectory processing, model training, and deployment
- Up to 4,000 demonstration datasets per day; optional Mini AI computer for edge training and inference
The DOBOT Pocket Go Data Collection Platform is a compact, portable kit developed by DOBOT for teams that need to record large volumes of high-quality robot manipulation demonstrations efficiently. Designed to accelerate imitation learning workflows for embodied AI research, it pairs a GoPro Hero 12 action camera with a visual-inertial SLAM system to capture operator movements with the spatial precision required to build manipulation training datasets. The kit includes both a handheld gripper for human demonstrations and a robot arm end-effector gripper for deployment, allowing the same recorded data to be transferred directly to a compatible robot arm for autonomous inference. A compatible robot arm from the DOBOT Nova or CR series is required for inference and must be ordered separately.
The system supports up to 4,000 demonstration datasets per operating day, covering commercial, household, and industrial application scenarios from table cleaning to precision assembly. The GoPro Hero 12 provides high-resolution video with advanced optical stabilization suited to fast manipulation tasks, and the ORB-SLAM3 6D pose tracking system generates spatial annotations automatically from recorded sessions. The included mobile vertical stand accommodates Nova 2, Nova 5, CR3, CR5, and CR7 arms. An optional Mini AI computer with a dedicated GPU allows edge training and inference to be performed locally, reducing the round-trip time between data collection and model validation.
.rs-section.ai-food-Robqo{
background:var(–rsaf-bg,#fff);
border-radius:var(–rsaf-radius,12px);
padding:var(–rsaf-pad,18px);
color:var(–rsaf-tc,#222);
–rsaf-gap:2px;
}
.rs-section.ai-food-Robqo .cc-heading{margin:0 0 10px;text-align:center;font-weight:700;font-size:clamp(16px, 1.6vw, 20px);letter-spacing:.15px;}
.rs-section.ai-food-Robqo .cc-grid{display:grid;grid-template-columns:repeat(4, minmax(0, 1fr));gap:0;align-items:stretch;}
.rs-section.ai-food-Robqo .cc-col{min-width:0;padding:var(–rsaf-col-pad, 12px 16px);text-align:left;display:flex;flex-direction:column;justify-content:flex-start;gap:var(–rsaf-gap,2px) !important;}
.rs-section.ai-food-Robqo .cc-col + .cc-col{border-left:1px solid var(–rsaf-sep,#e6e8ee);}
.rs-section.ai-food-Robqo .cc-row{display:flex;align-items:center;justify-content:flex-start;gap:10px;line-height:1 !important;padding:0 !important;margin:0 !important;min-height:0 !important;}
.rs-section.ai-food-Robqo .cc-row img.cc-icon{width:var(–rsaf-icon,28px);height:var(–rsaf-icon,28px);display:block !important;line-height:0 !important;vertical-align:middle !important;margin:0 !important;}
.rs-section.ai-food-Robqo .cc-title{margin:0 !important;padding:0 !important;font-weight:700;font-size:clamp(13px, 1.05vw, 15px);line-height:1.05 !important;}
.rs-section.ai-food-Robqo p.cc-desc{margin:0 !important;padding:0 !important;margin-top:var(–rsaf-gap,2px) !important;font-size:clamp(11.5px, .95vw, 12.5px);line-height:1.3 !important;color:var(–rsaf-muted,#6f7888);max-width:36ch;}
@media (max-width:900px){
.rs-section.ai-food-Robqo .cc-grid{grid-template-columns:repeat(2, minmax(0, 1fr));}
.rs-section.ai-food-Robqo .cc-col + .cc-col{border-left:0;}
.rs-section.ai-food-Robqo .cc-col{border-top:1px solid var(–rsaf-sep,#e6e8ee);}
.rs-section.ai-food-Robqo .cc-col:nth-child(1),
.rs-section.ai-food-Robqo .cc-col:nth-child(2){border-top:0;}
.rs-section.ai-food-Robqo .cc-col:nth-child(2),
.rs-section.ai-food-Robqo .cc-col:nth-child(4){border-left:1px solid var(–rsaf-sep,#e6e8ee);}
.rs-section.ai-food-Robqo p.cc-desc{max-width:60ch;}
}
@media (max-width:650px){
.rs-section.ai-food-Robqo .cc-grid{grid-template-columns:1fr;}
.rs-section.ai-food-Robqo .cc-col{padding:12px 12px;border-left:0 !important;border-top:1px solid var(–rsaf-sep,#e6e8ee);}
.rs-section.ai-food-Robqo .cc-col:first-child{border-top:0;}
}

Genuine products with manufacturer-approved warranty coverage.

Customs, inspection, and prep handled locally before shipment.

Sales, support, and returns managed by one team.

Docs, tutorials, and community answers to move faster.
.rs-section.rs-stat-highlights img{display:block;vertical-align:top;max-width:100%;margin:0;padding:0;border:0}
.rs-section.rs-stat-highlights{background:transparent;padding:0px;border-radius:0px;font-family:’Arimo’,Arial,sans-serif}
.rs-section.rs-stat-highlights .rs-sh-grid{background:#f8f8f8;padding:28px 20px;border-radius:15px;display:flex;flex-wrap:wrap;justify-content:space-around;gap:24px;text-align:center;box-shadow:0 8px 24px -4px rgba(0,0,0,0.12)}
.rs-section.rs-stat-highlights .rs-sh-item{flex:1 1 22%;min-width:140px}
.rs-section.rs-stat-highlights .rs-sh-lbl{font-size:11px;font-weight:550;letter-spacing:.08em;text-transform:uppercase;color:#000000;line-height:1.4;margin:0 0 6px}
.rs-section.rs-stat-highlights .rs-sh-val{font-size:40px;font-weight:700;line-height:1.1;margin:0;letter-spacing:-.5px;color:#00456b;text-shadow:0 3px 8px rgba(0,0,0,0.18);font-family:’Poppins’,Arial,sans-serif}
@media(max-width:600px){.rs-section.rs-stat-highlights .rs-sh-item{flex:1 1 40%}}
.rs-section.rs-card-grid img{display:block;vertical-align:top;max-width:100%;margin:0;padding:0;border:0}
.rs-section.rs-card-grid{background:#f8f8f8;border-radius:15px;padding:50px 20px 75px;box-shadow:0 8px 24px -4px rgba(0,0,0,0.12);font-family:’Arimo’,Arial,sans-serif}
.rs-section.rs-card-grid .ti-wrap{max-width:980px;margin:0 auto}
.rs-section.rs-card-grid .ti-head{text-align:center;margin:0 0 22px}
.rs-section.rs-card-grid .ti-head-title{font-size:30px;font-weight:550;margin:0;color:#111827;font-family:’Poppins’,Arial,sans-serif}
.rs-section.rs-card-grid .ti-head p{margin:10px auto 0;max-width:860px;color:#667085;line-height:1.6}
.rs-section.rs-card-grid .ti-grid{display:grid;gap:18px;grid-template-columns:repeat(2,minmax(0,1fr))}
.rs-section.rs-card-grid .ti-card{background:#ffffff;border:1px solid #e6eaf2;border-radius:12px;box-shadow:0 10px 24px rgba(17,24,39,.06);padding:22px 24px}
.rs-section.rs-card-grid .ti-icon{width:50px;height:50px;border-radius:9px;background:#eef2ff;display:flex;align-items:center;justify-content:center;margin:0 0 12px}
.rs-section.rs-card-grid .ti-icon img{width:40px;height:40px}
.rs-section.rs-card-grid .ti-title{font-weight:550;color:#111827;margin:0 0 8px;font-family:’Poppins’,Arial,sans-serif}
.rs-section.rs-card-grid .ti-body{margin:0;color:#667085;line-height:1.6}
@media(max-width:768px){.rs-section.rs-card-grid .ti-grid{grid-template-columns:1fr}}
The Pocket Go combines precision motion capture, high-speed video recording, and a full AI training pipeline into a single portable kit, making it one of the most accessible platforms for imitation learning data collection.

Visual-inertial ORB-SLAM3 monocular SLAM fuses GoPro camera and IMU data to generate precise 6D trajectory annotations automatically from each recorded session, without any manual labeling.

The lightweight handheld design and wireless GoPro recording enable up to 4,000 demonstration datasets per operating day, making large-scale manipulation dataset generation practical for research and commercial teams alike.

Collected data and trained models are compatible across the full DOBOT Nova and CR series collaborative arms. The modular end-effector gripper kit attaches directly to a compatible robot arm for immediate autonomous inference without hardware modifications.

The included software stack covers the full workflow from data ingestion and SLAM trajectory processing to diffusion model training and deployment. A secondary development SDK and Docker-based environment are provided for custom research integrations.
.rs-inc,.rs-inc *{box-sizing:border-box;}
.rs-inc .wrap{border-radius:var(–inc-radius);background:var(–inc-bg);border:0;box-shadow:0 4px 16px rgba(11,18,32,.08),0 1px 4px rgba(11,18,32,.06);overflow:hidden;padding:var(–inc-pad);}
.rs-inc .titlebar{display:flex;align-items:flex-end;justify-content:space-between;gap:12px;margin:0 0 12px 0;padding:0 0 10px 0;border-bottom:1px solid rgba(11,18,32,.10);}
.rs-inc .title{margin:0 !important;font-family:’Poppins’,sans-serif;font-size:18px;font-weight:550;color:var(–inc-txt) !important;letter-spacing:.2px;}
.rs-inc .badge{margin:0 !important;color:var(–inc-muted) !important;font-weight:500;font-size:12px;letter-spacing:.2px;white-space:nowrap;}
.rs-inc .badge b{color:var(–inc-accent);}
.rs-inc .card{border:1px solid rgba(11,18,32,.14);border-radius:12px;background:#ffffff;padding:12px;min-width:0;}
.rs-inc .bul{width:100%;border-collapse:collapse !important;border-spacing:0 !important;border:0 !important;margin:0;box-shadow:none !important;background-image:none !important;outline:0 !important;}
.rs-inc .bul tbody,.rs-inc .bul tr,.rs-inc .bul td{border:0 !important;box-shadow:none !important;background-image:none !important;outline:0 !important;}
.rs-inc .bul td{padding:0;vertical-align:top;}
.rs-inc .bul .b{width:var(–inc-indent);padding-right:10px;color:rgba(11,18,32,.35);font-size:14px;line-height:1.5;}
.rs-inc .bul .t{font-size:14px;font-weight:500;line-height:1.5;color:var(–inc-txt);padding-bottom:6px;}
.rs-inc .bul tr:last-child .t{padding-bottom:0;}
.rs-inc .note{margin:10px 0 0 0;color:var(–inc-muted);font-size:12px;line-height:1.35;}
@media (max-width:640px){.rs-inc .wrap{padding:14px;}}
| • | Handheld Gripper Kit |
| • | Arm-Mounted End-Effector Gripper Kit |
| • | GoPro Camera (5.3K @ 60fps, 155° FOV, HyperSmooth 6.0) |
| • | Full Software Stack (data collection, calibration, training, deployment) |
Optional: Mini AI computer (Intel i9 + NVIDIA RTX GPU, ≥11 GB VRAM) available separately for edge training and inference. Compatible robot arm (Nova or CR series) sold separately and required for autonomous inference.
.rs-dims,.rs-dims *{box-sizing:border-box;}
.rs-dims .wrap{border-radius:var(–dims-radius);background:var(–dims-bg);border:0;box-shadow:0 4px 16px rgba(11,18,32,.08),0 1px 4px rgba(11,18,32,.06);overflow:hidden;padding:var(–dims-pad);}
.rs-dims .titlebar{display:flex;align-items:flex-end;justify-content:space-between;gap:12px;margin:0 0 12px 0;padding:0 0 10px 0;border-bottom:1px solid rgba(11,18,32,.10);}
.rs-dims .title{margin:0 !important;font-family:’Poppins’,sans-serif;font-size:18px;font-weight:550;color:var(–dims-txt) !important;letter-spacing:.2px;}
.rs-dims .badge{margin:0 !important;color:var(–dims-muted) !important;font-weight:500;font-size:12px;letter-spacing:.2px;white-space:nowrap;}
.rs-dims .badge b{color:var(–dims-accent);}
.rs-dims .hi{display:grid;grid-template-columns:repeat(12,minmax(0,1fr));gap:10px;}
.rs-dims .tile{grid-column:span 6;border:1px solid rgba(11,18,32,.14);border-radius:12px;background:#ffffff;padding:12px;min-width:0;}
.rs-dims .tile b{display:block;font-family:’Poppins’,sans-serif;font-size:12px;letter-spacing:.2px;color:rgba(11,18,32,.65);margin-bottom:8px;line-height:1.15;font-weight:600;text-transform:uppercase;}
.rs-dims .bul{width:100%;border-collapse:collapse !important;border-spacing:0 !important;border:0 !important;margin:0;box-shadow:none !important;background-image:none !important;outline:0 !important;}
.rs-dims .bul tbody,.rs-dims .bul tr,.rs-dims .bul td{border:0 !important;box-shadow:none !important;background-image:none !important;outline:0 !important;}
.rs-dims .bul td{padding:0;vertical-align:top;}
.rs-dims .bul .b{width:var(–dims-indent);padding-right:10px;color:rgba(11,18,32,.35);font-size:14px;line-height:1.5;}
.rs-dims .bul .t{font-size:14px;font-weight:500;line-height:1.5;color:var(–dims-txt);}
.rs-dims .note{margin:10px 0 0 0;color:var(–dims-muted);font-size:12px;line-height:1.35;}
@media (max-width:640px){.rs-dims .wrap{padding:14px;}.rs-dims .tile{grid-column:1 / -1;}}
| • | Up to 2 kg |
| • | Handheld and arm-mounted |
Physical dimensions not confirmed in available sources. Contact Robqo for detailed specifications.
.rs-links,.rs-links *{box-sizing:border-box;}
.rs-links hr{display:none !important;}
.rs-links .rsln-wrap{border-radius:var(–links-radius);background:var(–links-bg);border:0;box-shadow:0 4px 16px rgba(11,18,32,.08),0 1px 4px rgba(11,18,32,.06);overflow:hidden;padding:var(–links-pad);}
.rs-links .rsln-titlebar{display:flex;align-items:flex-end;justify-content:space-between;gap:12px;margin:0 0 12px 0;padding:0 0 10px 0;border-bottom:1px solid rgba(11,18,32,.10);}
.rs-links .rsln-title{margin:0 !important;font-family:’Poppins’,sans-serif;font-size:18px;font-weight:550;color:var(–links-txt) !important;letter-spacing:.2px;}
.rs-links .rsln-badge{margin:0 !important;color:var(–links-muted) !important;font-weight:500;font-size:12px;letter-spacing:.2px;white-space:nowrap;}
.rs-links .rsln-badge b{color:var(–links-accent);}
.rs-links .rsln-grid{display:grid;grid-template-columns:repeat(12,minmax(0,1fr));gap:10px;}
.rs-links .rsln-card{grid-column:span 12;border:1px solid rgba(11,18,32,.14);border-radius:12px;background:#ffffff;padding:12px;min-width:0;}
.rs-links .rsln-head{margin:0 0 10px 0 !important;font-family:’Poppins’,sans-serif;font-weight:600;letter-spacing:.2px;text-transform:uppercase;font-size:12px;color:rgba(11,18,32,.70) !important;}
.rs-links .rsln-item{display:flex;align-items:flex-start;gap:var(–links-gap);margin:6px 0;padding:0;}
.rs-links .rsln-item:first-child{margin-top:0;}.rs-links .rsln-item:last-child{margin-bottom:0;}
.rs-links .rsln-bullet{width:var(–links-indent);flex:0 0 var(–links-indent);color:rgba(11,18,32,.35);font-size:14px;line-height:1.5;}
.rs-links .rsln-text{min-width:0;font-size:14px;font-weight:500;line-height:1.5;color:var(–links-txt) !important;overflow-wrap:anywhere;}
.rs-links .rsln-text a,.rs-links .rsln-text a:link,.rs-links .rsln-text a:visited{display:inline !important;font-weight:500 !important;color:var(–links-txt) !important;text-decoration:none !important;background:none !important;border:0 !important;padding:0 !important;margin:0 !important;opacity:1 !important;}
.rs-links .rsln-text a:hover{text-decoration:underline !important;text-underline-offset:2px;}
@media (max-width:640px){.rs-links .rsln-wrap{padding:14px;}}
.rs-spec,.rs-spec *{box-sizing:border-box;}
.rs-spec .wrap{border-radius:var(–spec-radius);background:var(–spec-bg);border:0;box-shadow:0 4px 16px rgba(11,18,32,.08),0 1px 4px rgba(11,18,32,.06);overflow:hidden;padding:var(–spec-pad);}
.rs-spec .titlebar{display:flex;align-items:flex-end;justify-content:space-between;gap:12px;margin:0 0 12px 0;padding:0 0 10px 0;border-bottom:1px solid rgba(11,18,32,.10);}
.rs-spec .title{margin:0 !important;font-family:’Poppins’,sans-serif;font-size:18px;font-weight:550;color:var(–spec-txt) !important;letter-spacing:.2px;}
.rs-spec .badge{margin:0 !important;color:var(–spec-muted) !important;font-weight:500;font-size:12px;letter-spacing:.2px;white-space:nowrap;}
.rs-spec .badge b{color:var(–spec-accent);}
.rs-spec .sectionlabel{margin:12px 0 6px 0;font-family:’Poppins’,sans-serif;font-size:12px;color:var(–spec-muted);letter-spacing:.25px;font-weight:600;text-transform:uppercase;}
.rs-spec .hi{display:grid;grid-template-columns:repeat(12,minmax(0,1fr));gap:10px;margin:10px 0 10px 0;}
.rs-spec .tile{grid-column:span 3;border:1px solid rgba(11,18,32,.14);border-radius:12px;background:#ffffff;padding:12px;min-width:0;}
.rs-spec .tile b{display:block;font-family:’Poppins’,sans-serif;font-size:12px;letter-spacing:.2px;color:rgba(11,18,32,.65);margin:0 0 8px 0;line-height:1.15;font-weight:600;text-transform:uppercase;}
.rs-spec .bul{width:100%;border-collapse:collapse !important;border-spacing:0 !important;border:0 !important;margin:0;box-shadow:none !important;background-image:none !important;outline:0 !important;}
.rs-spec .bul tbody,.rs-spec .bul tr,.rs-spec .bul td{border:0 !important;box-shadow:none !important;background-image:none !important;outline:0 !important;}
.rs-spec .bul td{padding:0;vertical-align:top;}
.rs-spec .bul .b{width:18px;padding-right:10px;color:rgba(11,18,32,.35);font-size:14px;line-height:1.5;}
.rs-spec .bul .t{font-size:14px;font-weight:500;line-height:1.5;color:var(–spec-txt);overflow-wrap:anywhere;}
.rs-spec table.spec-table,.rs-spec table.spec-table tbody,.rs-spec table.spec-table tr,.rs-spec table.spec-table td{border:0 !important;border-collapse:collapse !important;box-shadow:none !important;outline:0 !important;background:transparent !important;background-image:none !important;}
.rs-spec table.spec-table{width:100%;margin-top:10px;border-top:1px solid rgba(11,18,32,.10) !important;}
.rs-spec table.spec-table tr{border-bottom:1px solid rgba(11,18,32,.08) !important;}
.rs-spec table.spec-table tr:last-child{border-bottom:none !important;}
.rs-spec table.spec-table td{padding:10px 0;vertical-align:top;font-size:14px;}
.rs-spec table.spec-table td:not(:last-child){padding-right:14px;}
.rs-spec .spec-k{color:var(–spec-muted);font-weight:500;width:40%;}
.rs-spec .spec-v{color:var(–spec-txt);font-weight:500;overflow-wrap:anywhere;}
@media (max-width:980px){.rs-spec .tile{grid-column:span 6;}}
@media (max-width:640px){.rs-spec .wrap{padding:14px;}.rs-spec .tile{grid-column:1 / -1;}.rs-spec table.spec-table,.rs-spec table.spec-table tbody,.rs-spec table.spec-table tr,.rs-spec table.spec-table td{display:block;width:100%;}.rs-spec table.spec-table tr{padding:10px 0;}.rs-spec table.spec-table td{padding:0;padding-right:0 !important;}.rs-spec .spec-k{width:100%;padding-bottom:2px;}.rs-spec .spec-v{display:block;padding:4px 0 2px 0;}}
| • | GoPro Hero 12, 5.3K, 155° FOV |
| • | ORB-SLAM3, 6D visual-inertial |
| • | Up to 4,000 demos/day |
| • | Nova and CR series (sold separately) |
| Standard Opening Range | 73.5 ± 1.5 mm |
| Effective Gripping Depth | 100 mm |
| Max Gripping Weight | ≤ 2 kg |
| Net Weight | 0.93 kg |
| Fingertips | Soft fingertip x1 (pre-installed) + Hard fingertip x1 |
| Operating Environment | Room temperature 16–28°C |
| Camera | GoPro Hero 12, 1/1.9″ CMOS, 24.69 MP, 155° FOV, HyperSmooth 6.0 |
| Video Resolutions | 5.3K (8:7) @ 30fps; 5.3K (16:9) @ 60fps; 4K (8:7) @ 60fps; 4K (9:16) @ 60fps |
| Standard Opening Range | 73.5 ± 1.5 mm |
| Object Size Range | 5–75 mm |
| Effective Gripping Depth | 100 mm |
| Max Gripping Weight | ≤ 2 kg |
| Net Weight | 1.58 kg |
| Fingertips | Soft fingertip x1 (pre-installed) + Hard fingertip x1 |
| Operating Environment | Room temperature 16–28°C |
| Camera | GoPro Hero 12, 1/1.9″ CMOS, 24.69 MP, 155° FOV, HyperSmooth 6.0 |
| Video Resolutions | 5.3K (8:7) @ 30fps; 5.3K (16:9) @ 60fps; 4K (8:7) @ 60fps; 4K (16:9) @ 120fps max |
| Dimensions (L x W x H) | 680 × 600 × 664 mm |
| Casters | 4 swivel casters |
| Compatible Arms | Nova 2, Nova 5, CR3, CR5, CR7 (CR10 and above not compatible) |
| Supported OS | Ubuntu 20.04 or 23.10 (Linux only) |
| Pose Tracking Algorithm | ORB-SLAM3 (visual-inertial monocular SLAM), 6D pose tracking |
| Training GPU (minimum) | ≥11 GB VRAM (NVIDIA RTX 4090 recommended) |
| Inference GPU (minimum) | ≥2 GB VRAM |
| Recommended Training Data | ≥200 task demonstrations for reliable performance |
| Max Demo Throughput | Up to 4,000 demonstrations/day |
| Compatible Robot Arms | Full DOBOT Nova series and CR series (Nova 2, Nova 5, CR3, CR5, CR7) |
| Software Included | Data collection, SLAM trajectory processing, model training, deployment, SDK |
| Processor | Intel Core i9 series |
| Graphics Card | NVIDIA RTX series, ≥11 GB GDDR6, ≥4608 CUDA cores, ≥192-bit bus |
| Memory | 64 GB DDR5 |
| Storage | 2 TB SSD |
| Dimensions | 168 × 168 × 139 mm |


Reviews
There are no reviews yet.