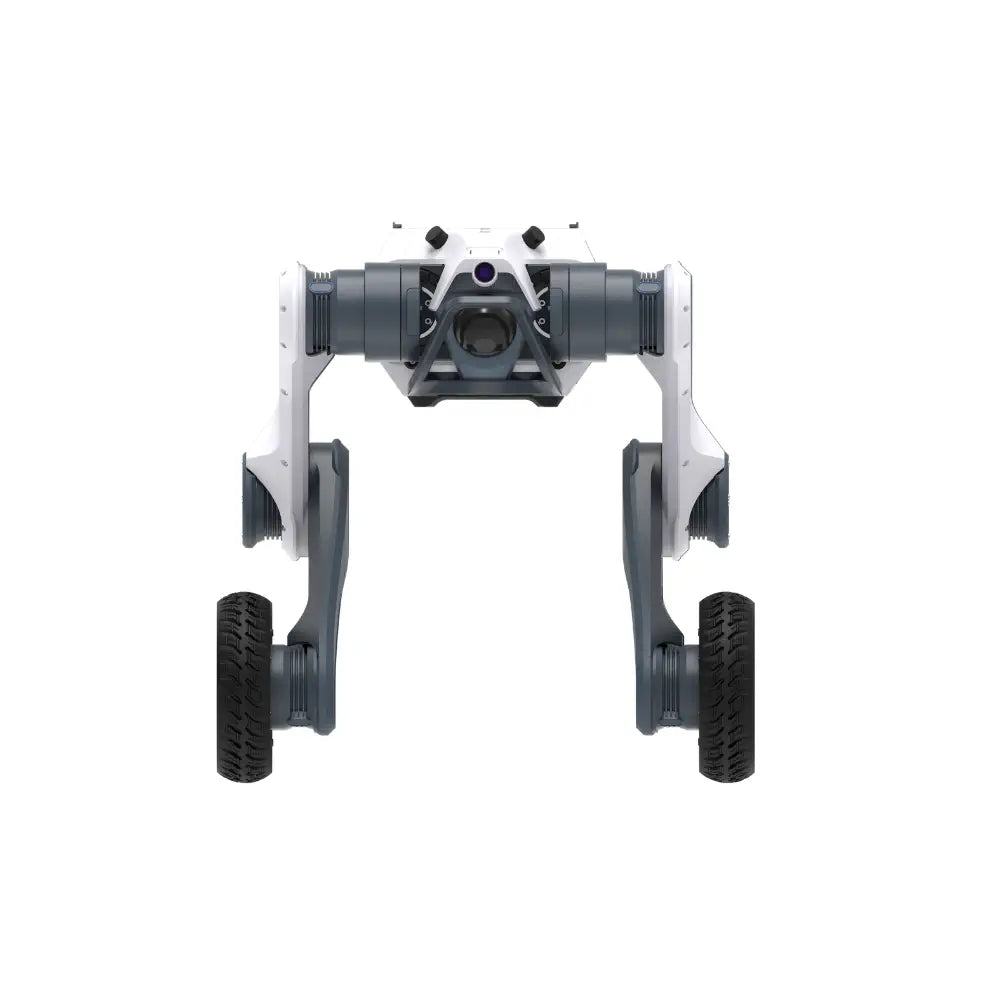
Description
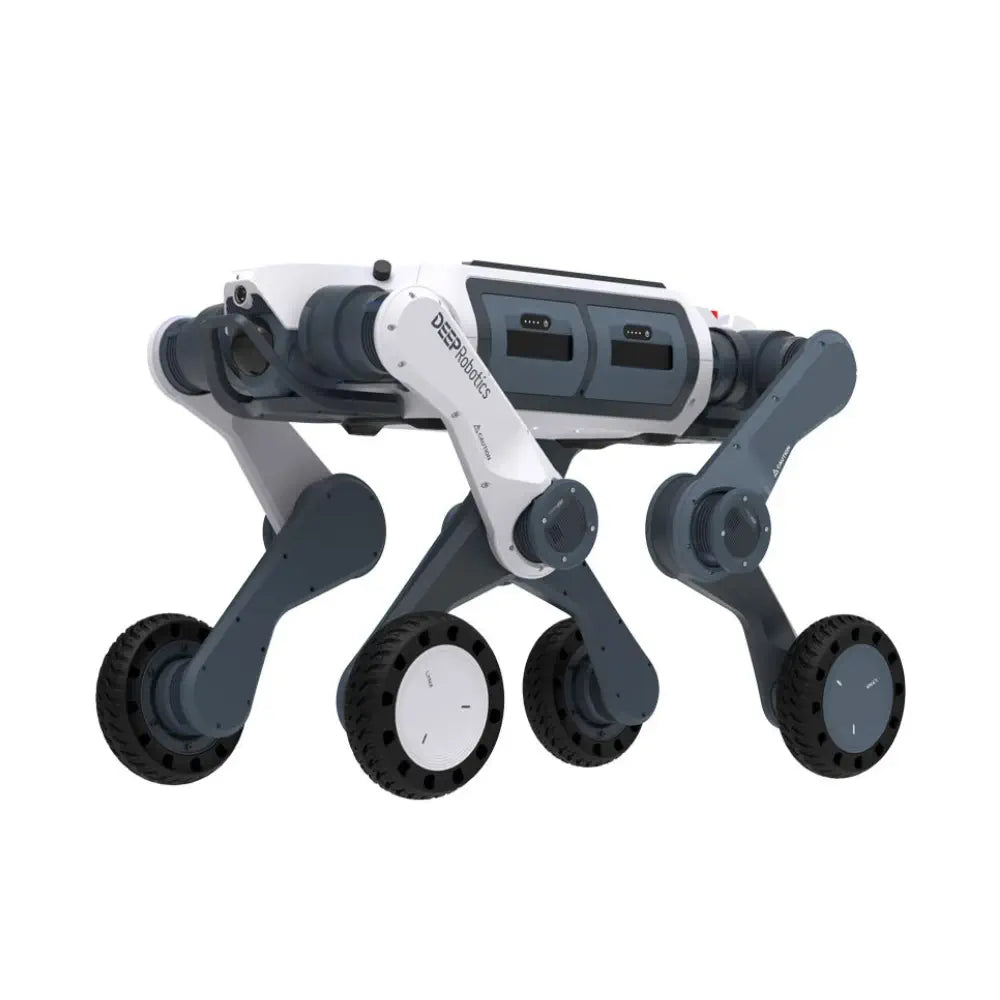
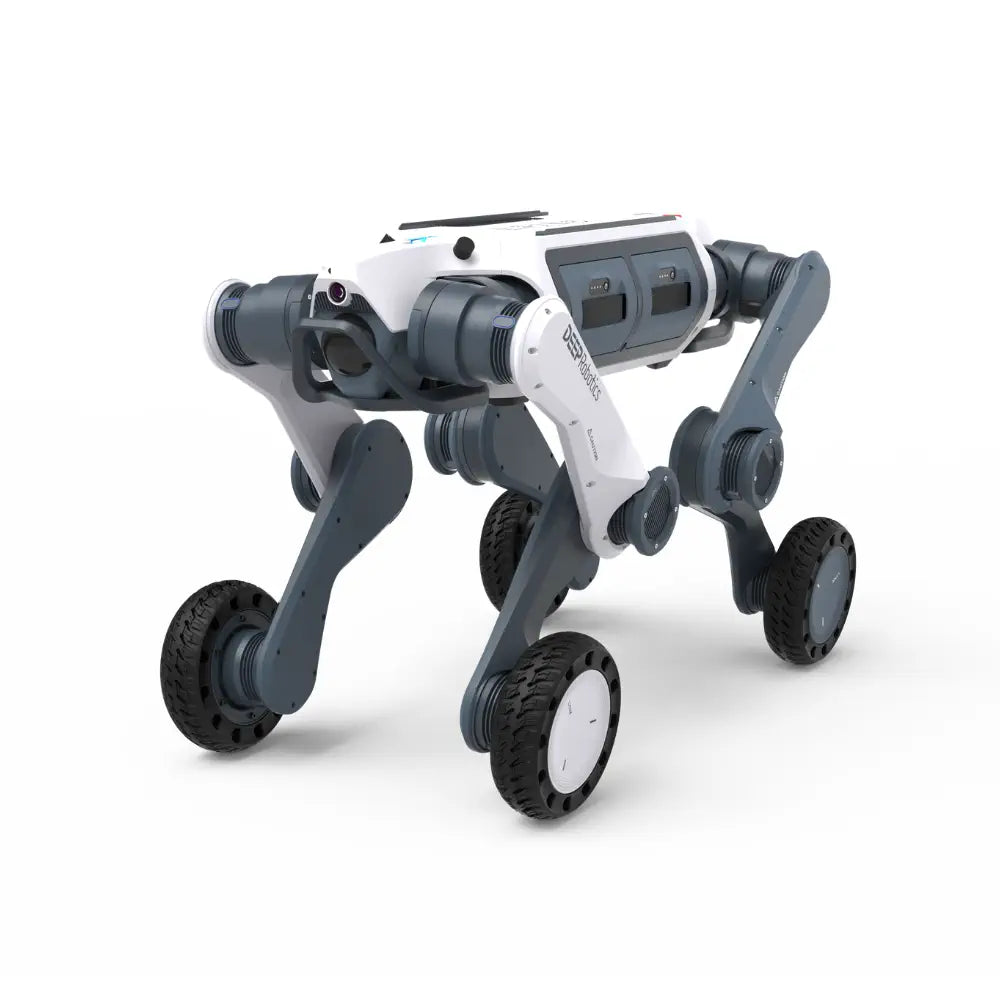
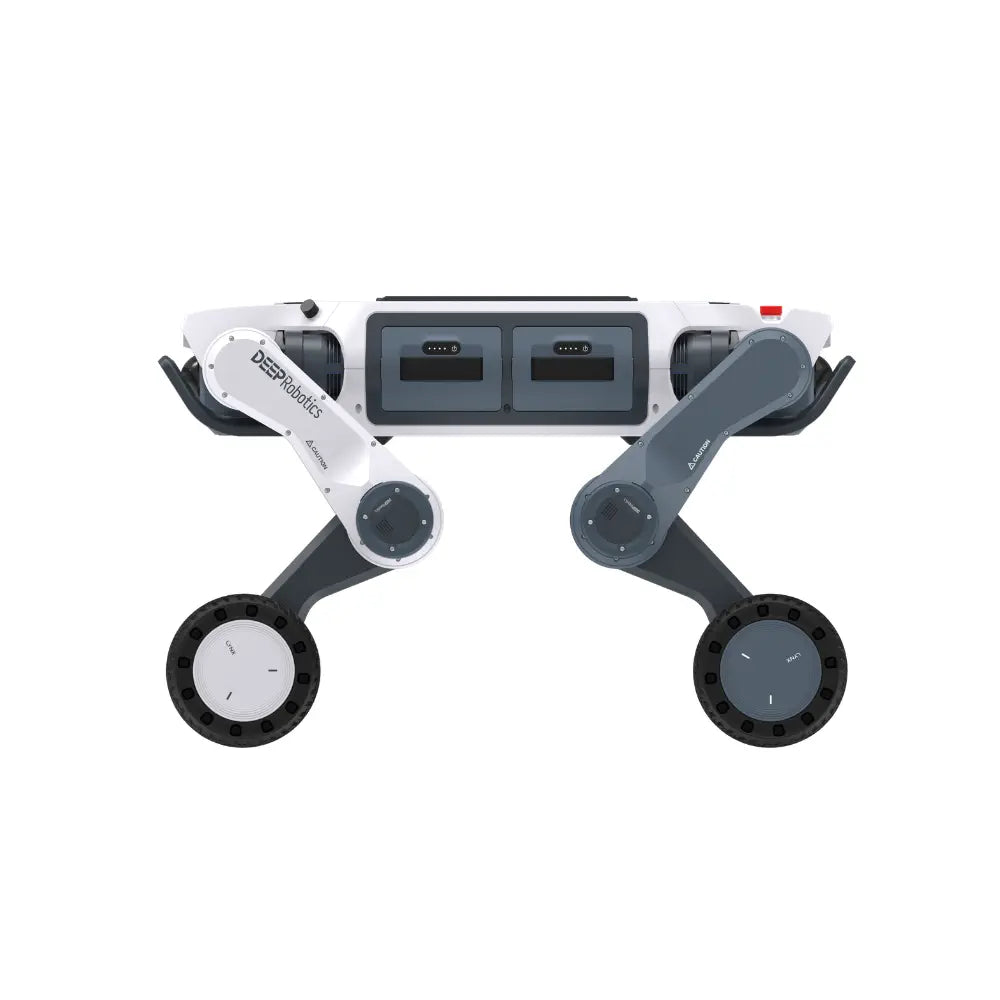
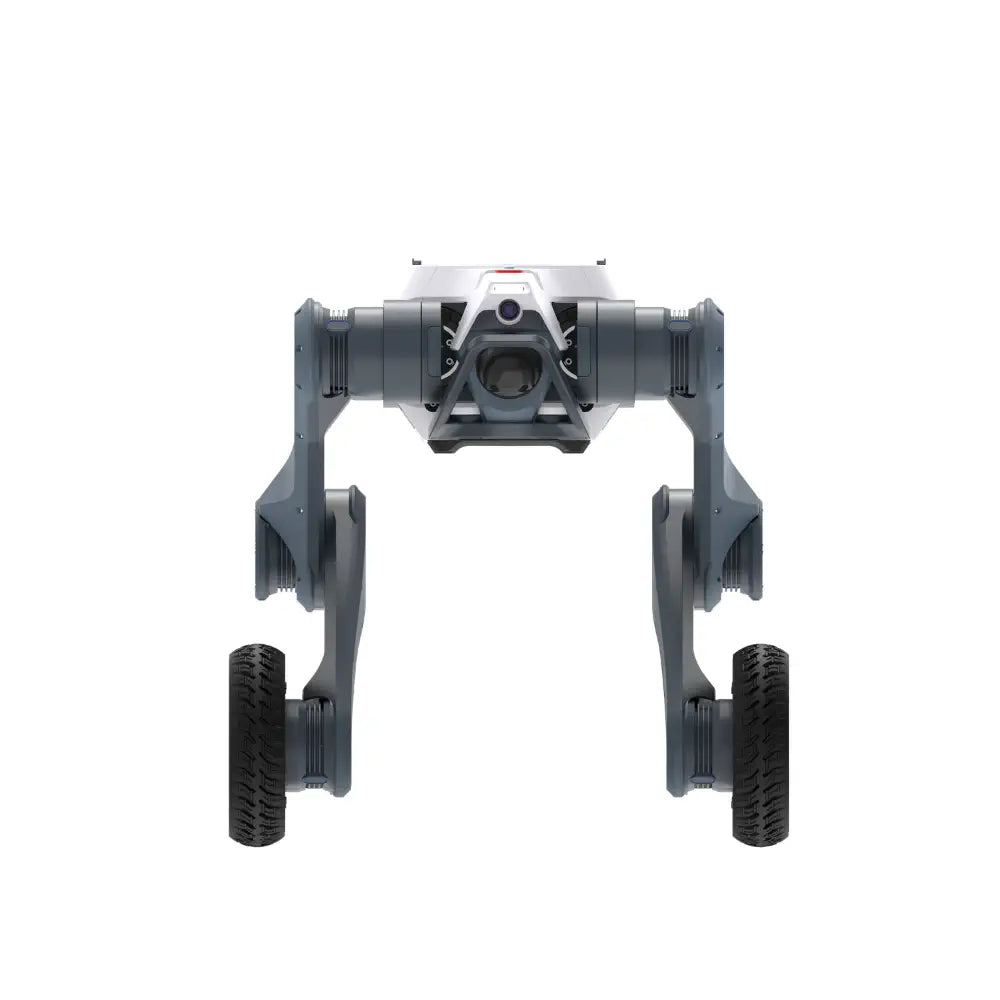
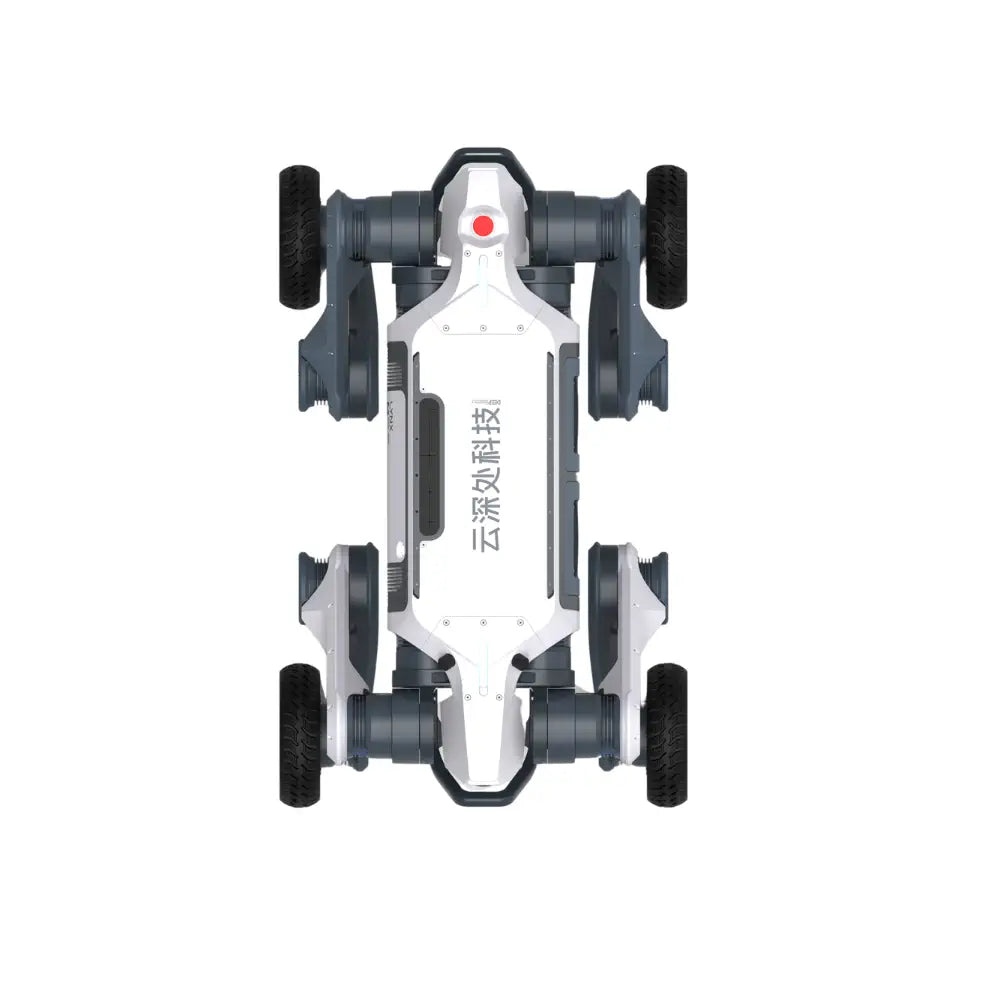
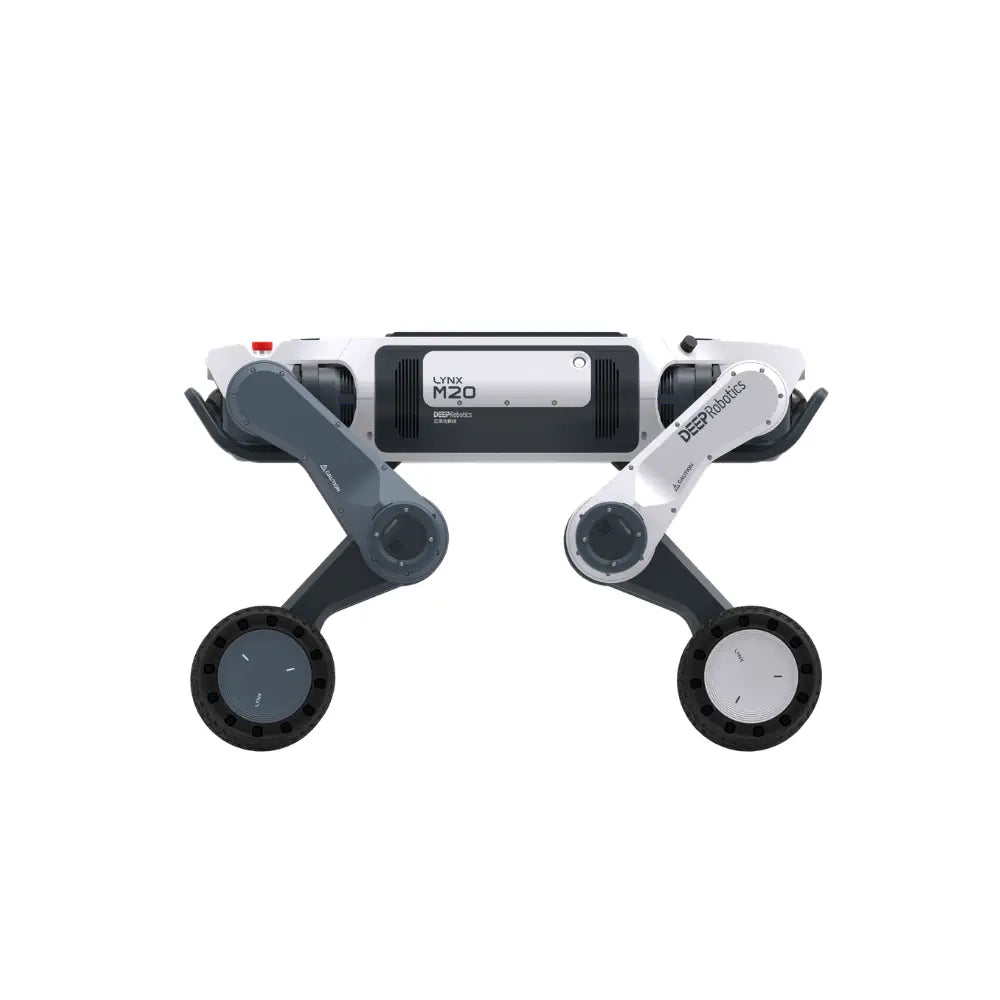
- Deep Robotics Lynx M20 Pro All-Terrain Wheeled-Legged Robot
- Wheel-leg hybrid quadruped platform with bidirectional design and hot-swappable battery
- Triple octa-core 64-bit industrial processors with 16GB RAM and 128GB storage
- Dual 96-line LiDAR sensors with 360×90 degree field of view and ~860,000 pts/s output
- IP66-rated protection with operating range from -20 to 55 degrees Celsius
- SLAM mapping and navigation with omnidirectional obstacle avoidance
- 15kg payload capacity with up to 3h/15km unloaded endurance
The Deep Robotics Lynx M20 Pro is a professional-grade wheel-leg hybrid robot, engineered for autonomous operation in demanding industrial and outdoor environments. Combining the speed advantages of wheeled locomotion with the terrain adaptability of legged movement, the platform transitions seamlessly between surface types without manual reconfiguration. Its compact form factor at 33kg enables single-operator transport while supporting a 15kg operational payload, making it practical for deployment in confined passages as narrow as 50cm. The robot is designed for power inspection, emergency rescue, logistics delivery, and field research where reliability in harsh conditions is critical.
The M20 Pro features an advanced autonomous navigation stack built around dual 96-line LiDAR sensors and wide-angle cameras, enabling real-time environmental perception and high-density point cloud generation. Its perception system supports omnidirectional obstacle avoidance and point cloud surround view, allowing the robot to respond dynamically to terrain changes and unexpected obstructions. SLAM-based mapping and localization are integrated natively, removing dependency on external positioning infrastructure. The platform exposes hardware interfaces including Gigabit Ethernet and USB connectivity, and supports OTA firmware updates, making it well-suited for research institutions, industrial operators, and system integrators requiring a field-ready autonomous robotics platform.
.rs-section.ai-food-Robqo .cc-heading { margin: 0 0 10px; text-align: center; font-weight: 700; font-size: clamp(16px, 1.6vw, 20px); letter-spacing: .15px; }
.rs-section.ai-food-Robqo .cc-grid { display: grid; grid-template-columns: repeat(4, minmax(0, 1fr)); gap: 0; align-items: stretch; }
.rs-section.ai-food-Robqo .cc-col { min-width: 0; padding: var(–rsaf-col-pad, 12px 16px); text-align: left; display: flex; flex-direction: column; justify-content: flex-start; gap: var(–rsaf-gap,2px) !important; }
.rs-section.ai-food-Robqo .cc-col + .cc-col { border-left: 1px solid var(–rsaf-sep,#e6e8ee); }
.rs-section.ai-food-Robqo .cc-row { display: flex; align-items: center; justify-content: flex-start; gap: 10px; line-height: 1 !important; padding: 0 !important; margin: 0 !important; min-height: 0 !important; }
.rs-section.ai-food-Robqo .cc-row img.cc-icon { width: var(–rsaf-icon,28px); height: var(–rsaf-icon,28px); display: block !important; line-height: 0 !important; vertical-align: middle !important; margin: 0 !important; }
.rs-section.ai-food-Robqo .cc-title { margin: 0 !important; padding: 0 !important; font-weight: 700; font-size: clamp(13px, 1.05vw, 15px); line-height: 1.05 !important; }
.rs-section.ai-food-Robqo p.cc-desc { margin: 0 !important; padding: 0 !important; margin-top: var(–rsaf-gap,2px) !important; font-size: clamp(11.5px, .95vw, 12.5px); line-height: 1.3 !important; color: var(–rsaf-muted,#6f7888); max-width: 36ch; }
@media (max-width:900px) { .rs-section.ai-food-Robqo .cc-grid { grid-template-columns: repeat(2, minmax(0, 1fr)); } .rs-section.ai-food-Robqo .cc-col + .cc-col { border-left: 0; } .rs-section.ai-food-Robqo .cc-col { border-top: 1px solid var(–rsaf-sep,#e6e8ee); } .rs-section.ai-food-Robqo .cc-col:nth-child(1), .rs-section.ai-food-Robqo .cc-col:nth-child(2) { border-top: 0; } .rs-section.ai-food-Robqo .cc-col:nth-child(2), .rs-section.ai-food-Robqo .cc-col:nth-child(4) { border-left: 1px solid var(–rsaf-sep,#e6e8ee); } .rs-section.ai-food-Robqo p.cc-desc { max-width: 60ch; } }
@media (max-width:650px) { .rs-section.ai-food-Robqo .cc-grid { grid-template-columns: 1fr; } .rs-section.ai-food-Robqo .cc-col { padding: 12px 12px; border-left: 0 !important; border-top: 1px solid var(–rsaf-sep,#e6e8ee); } .rs-section.ai-food-Robqo .cc-col:first-child { border-top: 0; } }

Full manufacturer-backed warranty coverage and dedicated product support

Complete end-to-end logistics management, including customs clearance

All pre-sales and post-sales support handled by our dedicated team

Full access to detailed technical guides and a comprehensive knowledge base
.rs-section.rs-stat-highlights img{display:block;vertical-align:top;max-width:100%;margin:0;padding:0;border:0}
.rs-section.rs-stat-highlights{background:transparent;padding:0px;border-radius:0px;font-family:’Arimo’,Arial,sans-serif}
.rs-section.rs-stat-highlights .rs-sh-grid{display:flex;flex-wrap:wrap;justify-content:space-around;gap:24px;text-align:center}
.rs-section.rs-stat-highlights .rs-sh-grid.rs-card-on{background:#ffffff !important;border:1px solid #e6eaf2;padding:32px 20px 32px;border-radius:15px;box-shadow:0 8px 24px -4px rgba(0,0,0,0.12)}
.rs-section.rs-stat-highlights .rs-sh-grid.rs-card-off{background:transparent;padding:20px 0;border-radius:0;box-shadow:none}
.rs-section.rs-stat-highlights .rs-sh-item{flex:1 1 18%;min-width:140px}
.rs-section.rs-stat-highlights .rs-sh-lbl{font-size:11px;font-weight:550;letter-spacing:.08em;text-transform:uppercase;color:#000000;line-height:1.4;margin:0 0 6px}
.rs-section.rs-stat-highlights .rs-sh-val{font-size:40px;font-weight:700;line-height:1.1;margin:0;letter-spacing:-.5px;color:#00446a;text-shadow:0 3px 8px rgba(0,0,0,0.18);font-family:’Poppins’,Arial,sans-serif}
.rs-section.rs-stat-highlights .rs-sh-item:nth-child(n+6){display:none}
@media(max-width:600px){.rs-section.rs-stat-highlights .rs-sh-item{flex:1 1 40%}}


.rs-section.rs-card-grid img{display:block;vertical-align:top;max-width:100%;margin:0;padding:0;border:0}.rs-section.rs-card-grid{border-radius:15px;font-family:’Arimo’,Arial,sans-serif}.rs-section.rs-card-grid.rs-card-on{background:#f8f8f8;box-shadow:0 8px 24px -4px rgba(0,0,0,0.12)}.rs-section.rs-card-grid.rs-card-off{background:transparent;box-shadow:none}.rs-section.rs-card-grid .ti-wrap{max-width:980px;margin:0 auto}.rs-section.rs-card-grid .ti-head{text-align:center;margin:0 0 22px}.rs-section.rs-card-grid .ti-head-title{font-size:30px;font-weight:550;margin:0;color:#111827;font-family:’Poppins’,Arial,sans-serif}.rs-section.rs-card-grid .ti-head p{margin:10px auto 0;max-width:860px;color:#667085;line-height:1.6}.rs-section.rs-card-grid .ti-grid{display:grid;gap:18px;grid-template-columns:repeat(2,minmax(0,1fr))}.rs-section.rs-card-grid .ti-card{background:#ffffff !important;border:1px solid #e6eaf2;border-radius:12px;box-shadow:0 10px 24px rgba(17,24,39,.06);padding:22px 24px}.rs-section.rs-card-grid .ti-card:nth-child(n+5){display:none}.rs-section.rs-card-grid .ti-icon{width:50px;height:50px;border-radius:9px;background:#eef2ff;display:flex;align-items:center;justify-content:center;margin:0 0 12px}.rs-section.rs-card-grid .ti-icon img{width:40px;height:40px}.rs-section.rs-card-grid .ti-title{font-weight:550;color:#111827;margin:0 0 8px;font-family:’Poppins’,Arial,sans-serif}.rs-section.rs-card-grid .ti-body{margin:0;color:#667085;line-height:1.6}@media(max-width:768px){.rs-section.rs-card-grid .ti-grid{grid-template-columns:1fr}}
The Lynx M20 Pro combines advanced autonomous navigation, industrial-grade perception, and flexible software integration to support a wide range of deployment scenarios.

SLAM-based mapping and localization enables fully autonomous route planning without external positioning infrastructure. Omnidirectional obstacle avoidance keeps the robot operational in dynamic and cluttered environments.

Dual 96-line LiDAR sensors deliver a 360-degree by 90-degree field of view with approximately 860,000 points per second for precise environmental mapping. Point cloud surround view provides complete spatial awareness across all terrain types.

IP66-rated ingress protection and an operating temperature range of -20 to 55 degrees Celsius ensure reliable performance across industrial sites, outdoor environments, and adverse weather conditions. Bidirectional front and rear LED lighting supports operation in low-visibility conditions.

Multiple hardware interfaces, including Gigabit Ethernet and USB, enable integration with third-party sensors, payloads, and enterprise systems. OTA firmware updates allow remote capability expansion and feature deployment without physical access to the unit.
.rs-section.rs-staggered-rows img{display:block;vertical-align:top;max-width:100%;margin:0;padding:0;border:0}.rs-section.rs-staggered-rows{font-family:’Arimo’,Arial,sans-serif;border-radius:15px}.rs-section.rs-staggered-rows.rs-card-on{background:#f8f8f8;box-shadow:0 8px 24px -4px rgba(0,0,0,0.12)}.rs-section.rs-staggered-rows.rs-card-off{background:transparent;box-shadow:none}.rs-section.rs-staggered-rows .inner{max-width:1140px;margin:0 auto}.rs-section.rs-staggered-rows .hero{text-align:center;border-bottom:1px solid rgba(0,0,0,.08);padding:6px 6px 14px;margin:0 0 26px}.rs-section.rs-staggered-rows .hero .h{font-size:32px;font-weight:550;margin:0;color:#0b1220;font-family:’Poppins’,Arial,sans-serif}.rs-section.rs-staggered-rows .hero .p{margin:10px auto 0;max-width:980px;color:rgba(11,18,32,.62);line-height:1.5}.rs-section.rs-staggered-rows .rows{display:flex;flex-direction:column;gap:26px}.rs-section.rs-staggered-rows .wma-row{display:flex;align-items:center;gap:26px}.rs-section.rs-staggered-rows .wma-row.rev{flex-direction:row-reverse}.rs-section.rs-staggered-rows .rows .wma-row:nth-child(n+5){display:none}.rs-section.rs-staggered-rows .wma-text{flex:1 1 44%;min-width:0}.rs-section.rs-staggered-rows .wma-title{display:flex;gap:12px;align-items:flex-start}.rs-section.rs-staggered-rows .wma-h3{font-size:24px;font-weight:550;margin:0;color:#0b1220;line-height:1.15;font-family:’Poppins’,Arial,sans-serif}.rs-section.rs-staggered-rows .wma-p{margin:10px 0 0;color:rgba(11,18,32,.62);line-height:1.55}.rs-section.rs-staggered-rows .wma-media{flex:1 1 56%;min-width:0}.rs-section.rs-staggered-rows .wma-box{border-radius:14px;overflow:hidden;background:#ffffff !important;aspect-ratio:16/9;position:relative;min-height:160px}.rs-section.rs-staggered-rows .wma-box img{position:absolute;inset:0;width:100%;height:100%;object-fit:cover;object-position:center;display:block;vertical-align:top}@media(max-width:780px){.rs-section.rs-staggered-rows .wma-row,.rs-section.rs-staggered-rows .wma-row.rev{flex-direction:column!important;gap:16px}.rs-section.rs-staggered-rows .wma-text,.rs-section.rs-staggered-rows .wma-media{flex:1 1 auto;width:100%}}


| • | Deep Robotics Lynx M20 Pro Wheeled-Legged Robot |
| • | Battery |
| • | Charger |
| • | Quick Start Guide |
Package contents vary by configuration. Contact us to confirm exact box contents prior to ordering.
| • | 820 x 430 x 570 mm |
| • | 33 kg |
Values shown are from the manufacturer’s reference.


Reviews
There are no reviews yet.