


Description
padding-top:18px;
–inc-bg:#f8f8f8;
–inc-line:rgba(11,18,32,.14);
–inc-txt:#0b1220;
–inc-muted:rgba(11,18,32,.70);
–inc-accent:#00446a;
–inc-radius:15px;
–inc-pad:16px;
–inc-indent:18px;
font-family:’Arimo’,system-ui,-apple-system,Segoe UI,Roboto,Arial,sans-serif;
color:var(–inc-txt);
}
.rs-inc, .rs-inc *{ box-sizing:border-box; }
.rs-inc .wrap{
border-radius:var(–inc-radius);
background:var(–inc-bg);
border:0;
box-shadow:0 4px 16px rgba(11,18,32,.08), 0 1px 4px rgba(11,18,32,.06);
overflow:hidden;
padding:var(–inc-pad);
}
.rs-inc .titlebar{
display:flex;
align-items:flex-end;
justify-content:space-between;
gap:12px;
margin:0 0 12px 0;
padding:0 0 10px 0;
border-bottom:1px solid rgba(11,18,32,.10);
}
.rs-inc .title{
margin:0 !important;
font-family:’Poppins’,sans-serif;
font-size:18px;
font-weight:550;
color:var(–inc-txt) !important;
letter-spacing:.2px;
}
.rs-inc .badge{
margin:0 !important;
color:var(–inc-muted) !important;
font-weight:500;
font-size:12px;
letter-spacing:.2px;
white-space:nowrap;
}
.rs-inc .badge b{ color:var(–inc-accent); }
.rs-inc .card{
border:1px solid rgba(11,18,32,.14);
border-radius:12px;
background:#ffffff;
padding:12px;
min-width:0;
}
.rs-inc .rowhead{
display:flex;
align-items:center;
gap:10px;
margin:0 0 10px 0;
}
.rs-inc .label{
margin:0 !important;
font-family:’Poppins’,sans-serif;
font-weight:600;
letter-spacing:.2px;
text-transform:uppercase;
font-size:12px;
color:rgba(11,18,32,.70) !important;
}
.rs-inc .bul{
width:100%;
border-collapse:collapse !important;
border-spacing:0 !important;
border:0 !important;
margin:0;
box-shadow:none !important;
background-image:none !important;
outline:0 !important;
}
.rs-inc .bul tbody,
.rs-inc .bul tr,
.rs-inc .bul td{
border:0 !important;
box-shadow:none !important;
background-image:none !important;
outline:0 !important;
}
.rs-inc .bul td{
padding:0;
vertical-align:top;
}
.rs-inc .bul .b{
width:var(–inc-indent);
padding-right:10px;
color:rgba(11,18,32,.35);
font-size:14px;
line-height:1.5;
}
.rs-inc .bul .t{
font-size:14px;
font-weight:500;
line-height:1.5;
color:var(–inc-txt);
padding-bottom:6px;
}
.rs-inc .bul tr:last-child .t{ padding-bottom:0; }
.rs-inc .note{
margin:10px 0 0 0;
color:var(–inc-muted);
font-size:12px;
line-height:1.35;
}
@media (max-width: 640px){
.rs-inc .wrap{ padding:14px; }
}
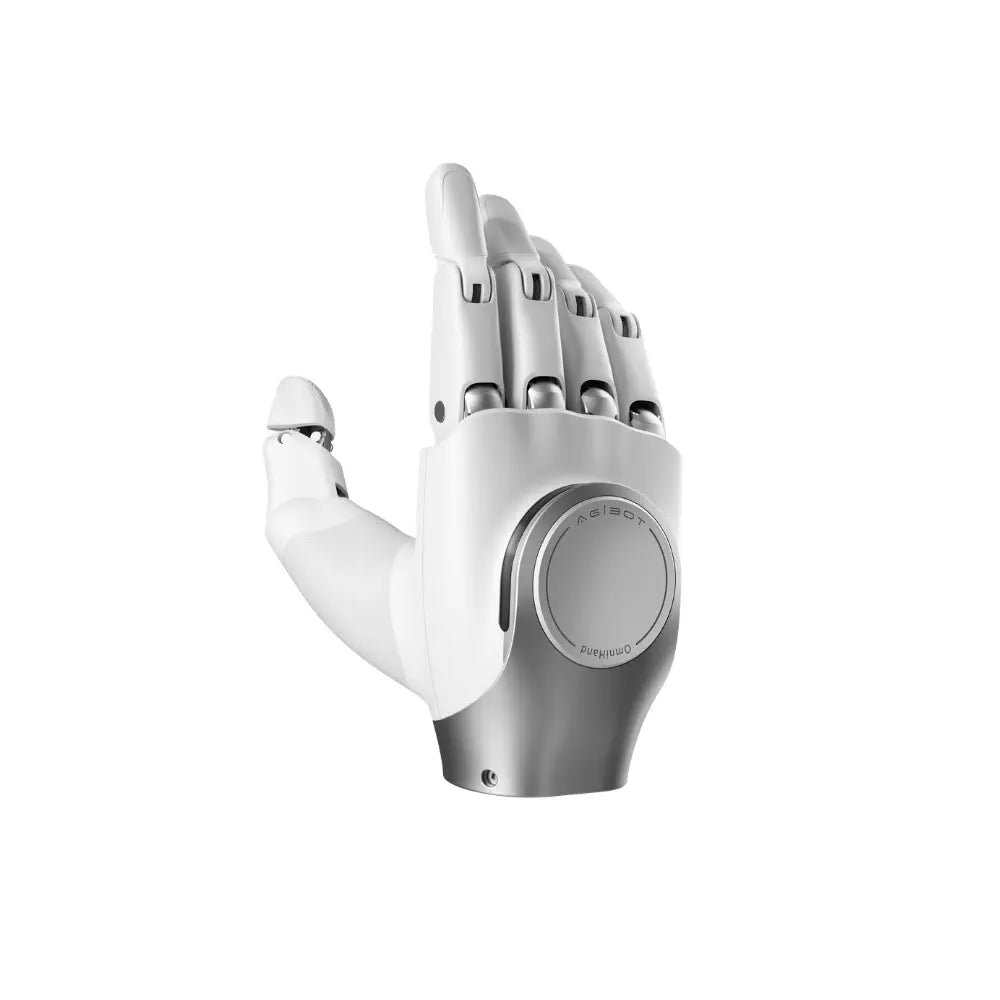
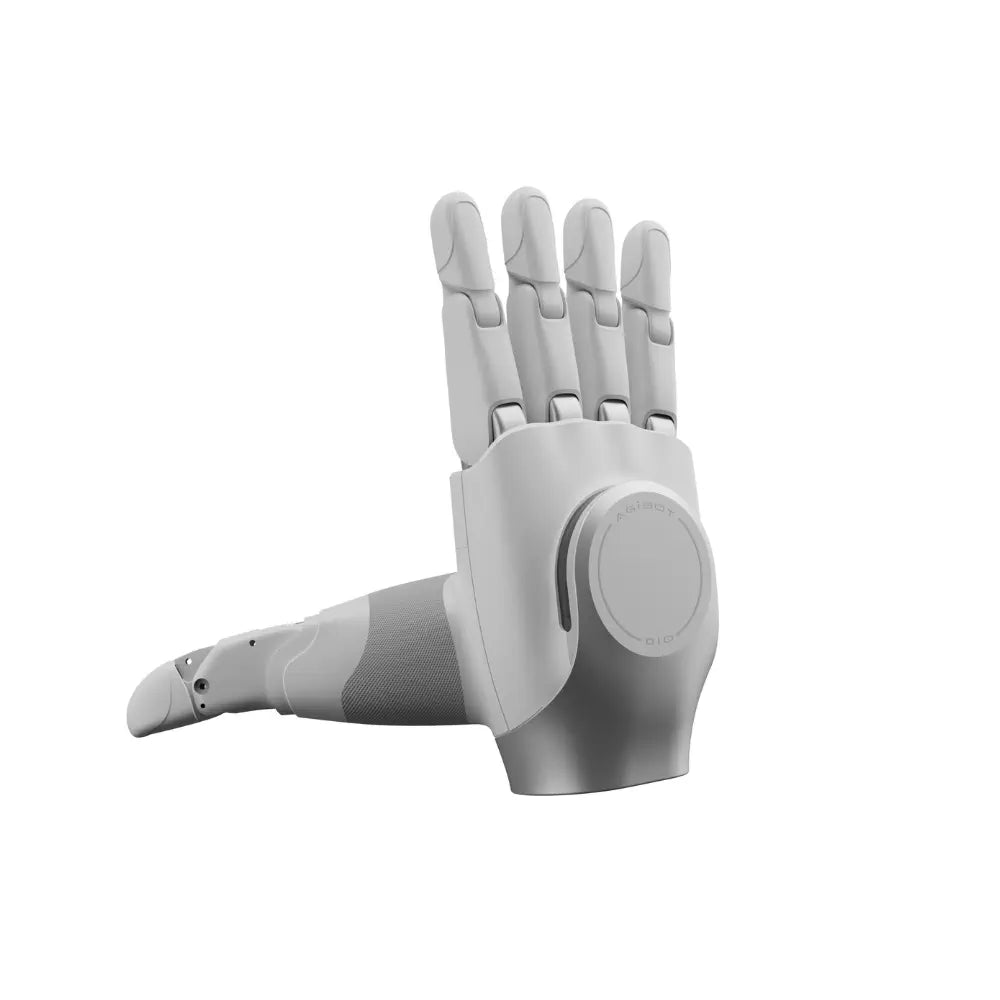
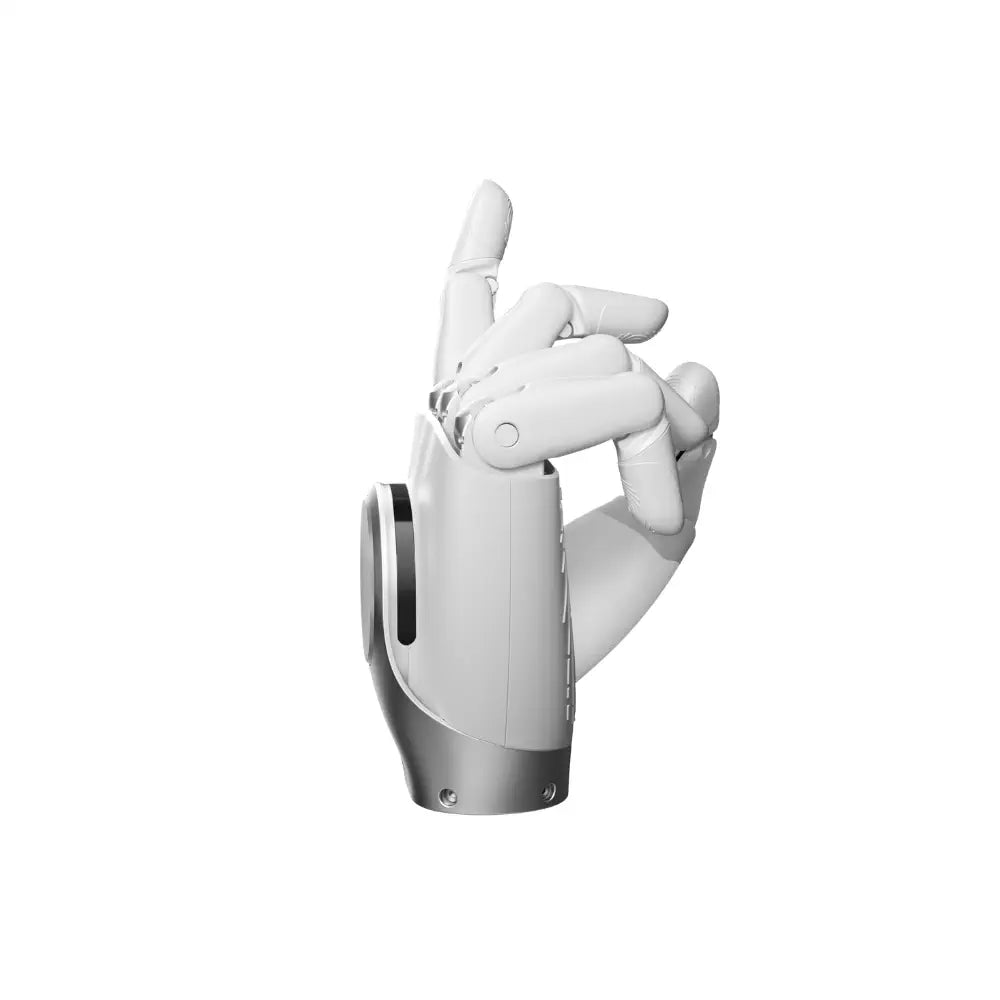
| • | OmniHand 2025 (Right) |
Package contents vary by configuration.
padding-top:18px;
–dims-bg:#f8f8f8;
–dims-line:rgba(11,18,32,.14);
–dims-txt:#0b1220;
–dims-muted:rgba(11,18,32,.70);
–dims-accent:#00446a;
–dims-radius:15px;
–dims-pad:16px;
–dims-indent:18px;
font-family:’Arimo’,system-ui,-apple-system,Segoe UI,Roboto,Arial,sans-serif;
color:var(–dims-txt);
}
.rs-dims, .rs-dims *{ box-sizing:border-box; }
.rs-dims .wrap{
border-radius:var(–dims-radius);
background:var(–dims-bg);
border:0;
box-shadow:0 4px 16px rgba(11,18,32,.08), 0 1px 4px rgba(11,18,32,.06);
overflow:hidden;
padding:var(–dims-pad);
}
.rs-dims .titlebar{
display:flex;
align-items:flex-end;
justify-content:space-between;
gap:12px;
margin:0 0 12px 0;
padding:0 0 10px 0;
border-bottom:1px solid rgba(11,18,32,.10);
}
.rs-dims .title{
margin:0 !important;
font-family:’Poppins’,sans-serif;
font-size:18px;
font-weight:550;
color:var(–dims-txt) !important;
letter-spacing:.2px;
}
.rs-dims .badge{
margin:0 !important;
color:var(–dims-muted) !important;
font-weight:500;
font-size:12px;
letter-spacing:.2px;
white-space:nowrap;
}
.rs-dims .badge b{ color:var(–dims-accent); }
.rs-dims .hi{
display:grid;
grid-template-columns:repeat(12,minmax(0,1fr));
gap:10px;
}
.rs-dims .tile{
grid-column:span 6;
border:1px solid rgba(11,18,32,.14);
border-radius:12px;
background:#ffffff;
padding:12px;
min-width:0;
}
.rs-dims .tile b{
display:block;
font-family:’Poppins’,sans-serif;
font-size:12px;
letter-spacing:.2px;
color:rgba(11,18,32,.65);
margin-bottom:8px;
line-height:1.15;
font-weight:600;
text-transform:uppercase;
}
.rs-dims .bul{
width:100%;
border-collapse:collapse !important;
border-spacing:0 !important;
border:0 !important;
margin:0;
box-shadow:none !important;
background-image:none !important;
outline:0 !important;
}
.rs-dims .bul tbody,
.rs-dims .bul tr,
.rs-dims .bul td{
border:0 !important;
box-shadow:none !important;
background-image:none !important;
outline:0 !important;
}
.rs-dims .bul td{
padding:0;
vertical-align:top;
}
.rs-dims .bul .b{
width:var(–dims-indent);
padding-right:10px;
color:rgba(11,18,32,.35);
font-size:14px;
line-height:1.5;
}
.rs-dims .bul .t{
font-size:14px;
font-weight:500;
line-height:1.5;
color:var(–dims-txt);
}
.rs-dims .note{
margin:10px 0 0 0;
color:var(–dims-muted);
font-size:12px;
line-height:1.35;
}
@media (max-width: 640px){
.rs-dims .wrap{ padding:14px; }
.rs-dims .tile{ grid-column:1 / -1; }
}
| • | Length: 180 mm |
| • | Width: 85 mm |
| • | Depth: 38.5 mm |
| • | ≤500 g |
Values shown are from the manufacturer’s reference.
padding-top:18px;
–links-bg:#f8f8f8;
–links-txt:#0b1220;
–links-muted:rgba(11,18,32,.70);
–links-accent:#00446a;
–links-radius:15px;
–links-pad:16px;
–links-indent:18px;
–links-gap:10px;
font-family:’Arimo’,system-ui,-apple-system,Segoe UI,Roboto,Arial,sans-serif;
color:var(–links-txt);
}
.rs-links, .rs-links *{ box-sizing:border-box; }
.rs-links hr{ display:none !important; }
.rs-links .rsln-wrap{
border-radius:var(–links-radius);
background:var(–links-bg);
border:0;
box-shadow:0 4px 16px rgba(11,18,32,.08), 0 1px 4px rgba(11,18,32,.06);
overflow:hidden;
padding:var(–links-pad);
}
.rs-links .rsln-titlebar{
display:flex;
align-items:flex-end;
justify-content:space-between;
gap:12px;
margin:0 0 12px 0;
padding:0 0 10px 0;
border-bottom:1px solid rgba(11,18,32,.10);
}
.rs-links .rsln-title{
margin:0 !important;
font-family:’Poppins’,sans-serif;
font-size:18px;
font-weight:550;
color:var(–links-txt) !important;
letter-spacing:.2px;
}
.rs-links .rsln-badge{
margin:0 !important;
color:var(–links-muted) !important;
font-weight:500;
font-size:12px;
letter-spacing:.2px;
white-space:nowrap;
}
.rs-links .rsln-badge b{ color:var(–links-accent); }
.rs-links .rsln-grid{
display:grid;
grid-template-columns:repeat(12,minmax(0,1fr));
gap:10px;
}
.rs-links .rsln-card{
grid-column:span 12;
border:1px solid rgba(11,18,32,.14);
border-radius:12px;
background:#ffffff;
padding:12px;
min-width:0;
}
.rs-links .rsln-head{
margin:0 0 10px 0 !important;
font-family:’Poppins’,sans-serif;
font-weight:600;
letter-spacing:.2px;
text-transform:uppercase;
font-size:12px;
color:rgba(11,18,32,.70) !important;
}
.rs-links .rsln-item{
display:flex;
align-items:flex-start;
gap:var(–links-gap);
margin:6px 0;
padding:0;
}
.rs-links .rsln-item:first-child{ margin-top:0; }
.rs-links .rsln-item:last-child{ margin-bottom:0; }
.rs-links .rsln-bullet{
width:var(–links-indent);
flex:0 0 var(–links-indent);
color:rgba(11,18,32,.35);
font-size:14px;
line-height:1.5;
}
.rs-links .rsln-text{
min-width:0;
font-size:14px;
font-weight:500;
line-height:1.5;
color:var(–links-txt) !important;
overflow-wrap:anywhere;
}
.rs-links .rsln-text a,
.rs-links .rsln-text a:link,
.rs-links .rsln-text a:visited{
display:inline !important;
font-size:inherit !important;
line-height:inherit !important;
font-weight:500 !important;
color:var(–links-txt) !important;
text-decoration:none !important;
text-indent:0 !important;
letter-spacing:normal !important;
white-space:normal !important;
background:none !important;
border:0 !important;
padding:0 !important;
margin:0 !important;
opacity:1 !important;
visibility:visible !important;
overflow:visible !important;
}
.rs-links .rsln-text a:before,
.rs-links .rsln-text a:after{
content:none !important;
}
.rs-links .rsln-text a:hover{
text-decoration:underline !important;
text-underline-offset:2px;
}
.rs-links .rsln-grid,
.rs-links .rsln-card{
background-image:none !important;
box-shadow:none !important;
outline:0 !important;
}
@media (max-width: 640px){
.rs-links .rsln-wrap{ padding:14px; }
}
padding-top:18px;
–cmp-bg:#f8f8f8;
–cmp-line:rgba(11,18,32,.14);
–cmp-txt:#0b1220;
–cmp-muted:rgba(11,18,32,.70);
–cmp-accent:#00446a;
–cmp-radius:15px;
–cmp-pad:16px;
–cmp-indent:18px;
font-family:’Arimo’,system-ui,-apple-system,Segoe UI,Roboto,Arial,sans-serif;
color:var(–cmp-txt);
}
.rs-cmp, .rs-cmp *{ box-sizing:border-box; }
.rs-cmp .wrap{
border-radius:var(–cmp-radius);
background:var(–cmp-bg);
border:0; box-shadow:0 4px 16px rgba(11,18,32,.08), 0 1px 4px rgba(11,18,32,.06); overflow:hidden;
padding:var(–cmp-pad);
}
.rs-cmp .titlebar{
display:flex; align-items:flex-end; justify-content:space-between;
gap:12px; margin:0 0 12px 0; padding:0 0 10px 0;
border-bottom:1px solid rgba(11,18,32,.10);
}
.rs-cmp .title{
margin:0 !important;
font-family:’Poppins’,sans-serif;
font-size:18px; font-weight:550;
color:var(–cmp-txt) !important;
letter-spacing:.2px;
}
.rs-cmp .badge{
margin:0 !important;
color:var(–cmp-muted) !important;
font-weight:500; font-size:12px; letter-spacing:.2px; white-space:nowrap;
}
.rs-cmp .badge b{ color:var(–cmp-accent); }
.rs-cmp .sectionlabel{
margin:12px 0 6px 0;
font-family:’Poppins’,sans-serif;
font-size:12px; color:var(–cmp-muted);
letter-spacing:.25px; font-weight:600; text-transform:uppercase;
}
.rs-cmp .hi{
display:grid; grid-template-columns:repeat(12,minmax(0,1fr));
gap:10px; margin:10px 0 10px 0;
}
.rs-cmp .tile{
grid-column:span 3;
border:1px solid rgba(11,18,32,.14);
border-radius:12px; background:#ffffff;
padding:12px; min-width:0;
}
.rs-cmp .tile b{
display:block;
font-family:’Poppins’,sans-serif;
font-size:12px; letter-spacing:.2px;
color:rgba(11,18,32,.65); margin:0 0 8px 0;
line-height:1.15; font-weight:600; text-transform:uppercase;
}
.rs-cmp .bul{
width:100%; border-collapse:collapse !important;
border-spacing:0 !important; border:0 !important; margin:0;
box-shadow:none !important; background-image:none !important; outline:0 !important;
}
.rs-cmp .bul tbody,
.rs-cmp .bul tr,
.rs-cmp .bul td{
border:0 !important; box-shadow:none !important;
background-image:none !important; outline:0 !important;
}
.rs-cmp .bul td{ padding:0; vertical-align:top; }
.rs-cmp .bul .b{
width:var(–cmp-indent); padding-right:10px;
color:rgba(11,18,32,.35); font-size:14px; line-height:1.5;
}
.rs-cmp .bul .t{
font-size:14px; font-weight:500; line-height:1.5;
color:var(–cmp-txt); overflow-wrap:anywhere;
}
.rs-cmp table.cmp-table,
.rs-cmp table.cmp-table thead,
.rs-cmp table.cmp-table tbody,
.rs-cmp table.cmp-table tfoot,
.rs-cmp table.cmp-table tr,
.rs-cmp table.cmp-table th,
.rs-cmp table.cmp-table td{
border:0 !important;
border-collapse:collapse !important;
box-shadow:none !important;
outline:0 !important;
background:transparent !important;
background-color:transparent !important;
background-image:none !important;
}
.rs-cmp table.cmp-table{
width:100%; margin-top:10px;
border-top:1px solid rgba(11,18,32,.10) !important;
}
.rs-cmp table.cmp-table tr{ border-bottom:1px solid rgba(11,18,32,.08) !important; }
.rs-cmp table.cmp-table tr:last-child{ border-bottom:none !important; }
.rs-cmp table.cmp-table td{
padding:10px 0; vertical-align:top; font-size:14px;
}
.rs-cmp table.cmp-table td:not(:last-child){ padding-right:14px; }
.rs-cmp .cmp-k{ color:var(–cmp-muted); font-weight:500; width:32%; }
.rs-cmp .cmp-v{ color:var(–cmp-txt); font-weight:500; overflow-wrap:anywhere; }
.rs-cmp .cmp-muted{ color:var(–cmp-muted); font-weight:500; }
.rs-cmp .cmp-head td{
font-family:’Poppins’,sans-serif;
font-size:12px; font-weight:600;
color:rgba(11,18,32,.65); text-transform:uppercase; letter-spacing:.2px;
padding-bottom:8px; border-bottom:2px solid rgba(11,18,32,.14) !important;
}
.rs-cmp .cmp-head td:first-child{ color:transparent; }
.rs-cmp .cmp-head td.cmp-active{
color:var(–cmp-accent);
border-bottom-color:var(–cmp-accent) !important;
}
.rs-cmp .cmp-v.cmp-active{
color:var(–cmp-txt);
font-weight:550;
}
.rs-cmp .cmp-head td.cmp-inactive{
color:rgba(11,18,32,.40);
}
.rs-cmp .cmp-v.cmp-inactive{
color:rgba(11,18,32,.50);
font-weight:500;
}
@media (max-width: 980px){
.rs-cmp .tile{ grid-column:span 6; }
}
@media (max-width: 640px){
.rs-cmp .wrap{ padding:14px; }
.rs-cmp .tile{ grid-column:1 / -1; }
.rs-cmp table.cmp-table,
.rs-cmp table.cmp-table thead,
.rs-cmp table.cmp-table tbody,
.rs-cmp table.cmp-table tr,
.rs-cmp table.cmp-table td{ display:block; width:100%; }
.rs-cmp .cmp-head{ display:none; }
.rs-cmp table.cmp-table tr{ padding:10px 0; }
.rs-cmp table.cmp-table td{ padding:0; padding-right:0 !important; }
.rs-cmp .cmp-k{
width:100%;
padding-top:0;
padding-bottom:4px;
font-size:14px;
border-bottom:1px solid rgba(11,18,32,.08);
margin-bottom:4px;
}
.rs-cmp .cmp-v{
display:block;
padding:6px 0 2px 0;
font-size:14px;
}
.rs-cmp .cmp-v::before{
content: attr(data-model);
display:block;
font-family:’Poppins’,sans-serif;
font-size:11px;
font-weight:600;
text-transform:uppercase;
letter-spacing:.3px;
color:rgba(11,18,32,.35);
margin-bottom:2px;
}
.rs-cmp .cmp-v.cmp-active::before{
color:var(–cmp-accent);
}
.rs-cmp .cmp-v.cmp-inactive{
color:rgba(11,18,32,.45);
}
}
| • | ≤500g |
| • | 16 DoF (10 active) |
| • | Not included |
| • | P-A, Torque, Hybrid PtA, Velocity |
| OmniHand 2025 | OmniHand 2025 w/ Tactile | |
| Weight | ≤500g | ≤550g |
| Size | 180 × 85 × 38.5 mm | 180 × 85 × 38.5 mm |
| Material | PA + Silicone | PA + Silicone |
| Active DoF | 10 | 10 |
| Total DoF | 16 | 16 |
| Transmission | Linkage mechanism | Linkage mechanism |
| Drive Method | Motor + Gear | Motor + Gear |
| Joint Angles | Fingers flexion: 80°; abduction: ±10°; Thumb flexion: 50°; abduction: 100°; rotation: 60° | Fingers flexion: 80°; abduction: ±10°; Thumb flexion: 50°; abduction: 100°; rotation: 60° |
| Min. Closing Time | 0.7s (typ.) | 0.7s (typ.) |
| Min. Grasp Diameter | 5mm | 5mm |
| Finger Reposition Accuracy | 0.5mm (typ.) | 0.5mm (typ.) |
| Max Fingertip Force | 5N (typ.) | 5N (typ.) |
| Operating Voltage | 24V | 24V |
| Idle Current | 0.2A | 0.2A |
| Max Current | 3.5A | 3.5A |
| Communication Interface | CANFD / RS485 | CANFD / RS485 |
| Operating Temperature | -10~45°C | -10~45°C |
| Load Capacity (rigid, palm up) | 1kg typ, 2kg max | 1kg typ, 2kg max |
| Load Capacity (soft, palm up) | 0.5kg typ, 2kg max | 0.5kg typ, 2kg max |
| Sensor Array | — | 400+ tactile points |
| Sensor Resolution | — | 0.1A |
| Sensing Range | — | 0~20N |
| Max Permissible Force | — | 200N (non-destructive) |
| OS Support | Windows | Windows |
| Communication Rate | 1kHz | 1kHz |
| Data Packet Size | Rx: 51 bytes, Tx: 61 bytes | Rx: 51 bytes, Tx: 61 bytes |
| Feedback Parameters | Position, angle, torque, speed, temperature, voltage/current | Position, angle, torque, speed, temperature, voltage/current, tactile pressure |
| Control Modes | P-A, Torque, Hybrid PtA, Velocity | P-A, Torque, Hybrid PtA, Velocity, Tactile |
| Secondary Development | Supported | Supported |
| Compatibility | AGIBOT and third-party robots | AGIBOT and third-party robots |


Reviews
There are no reviews yet.