Description
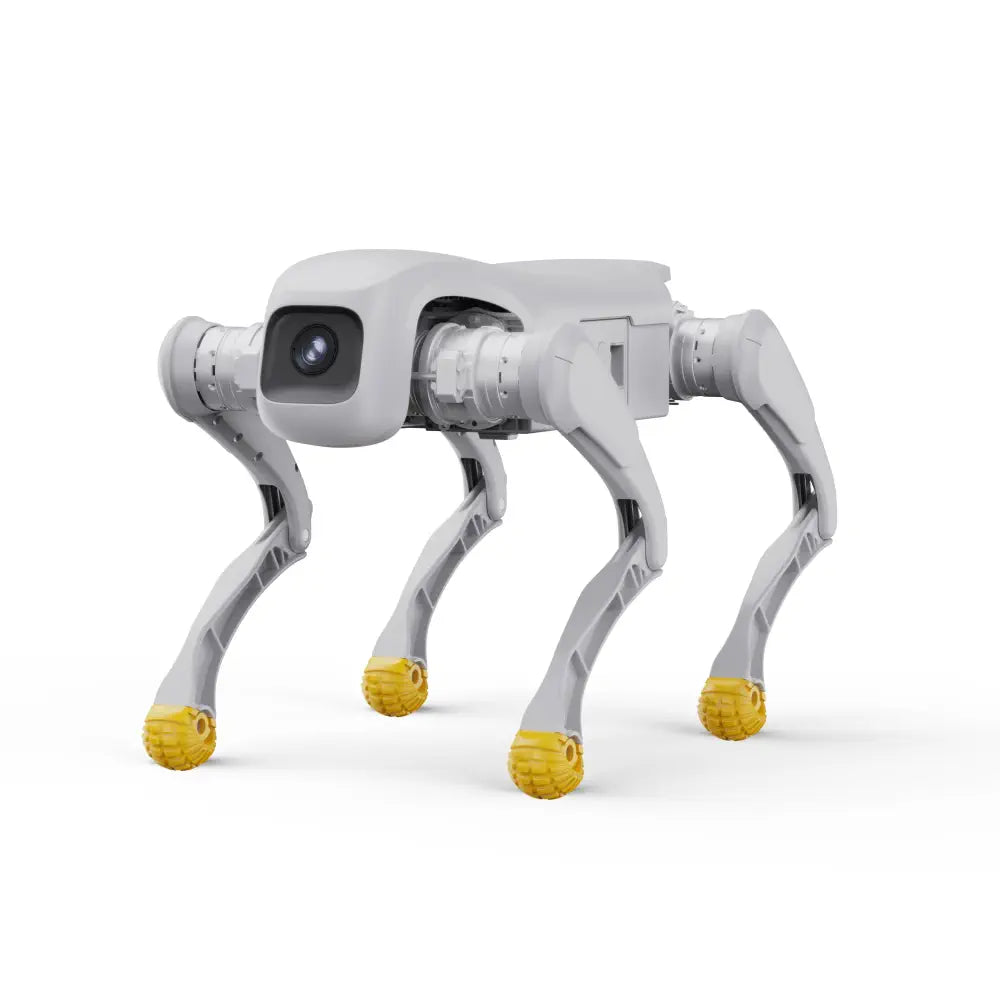
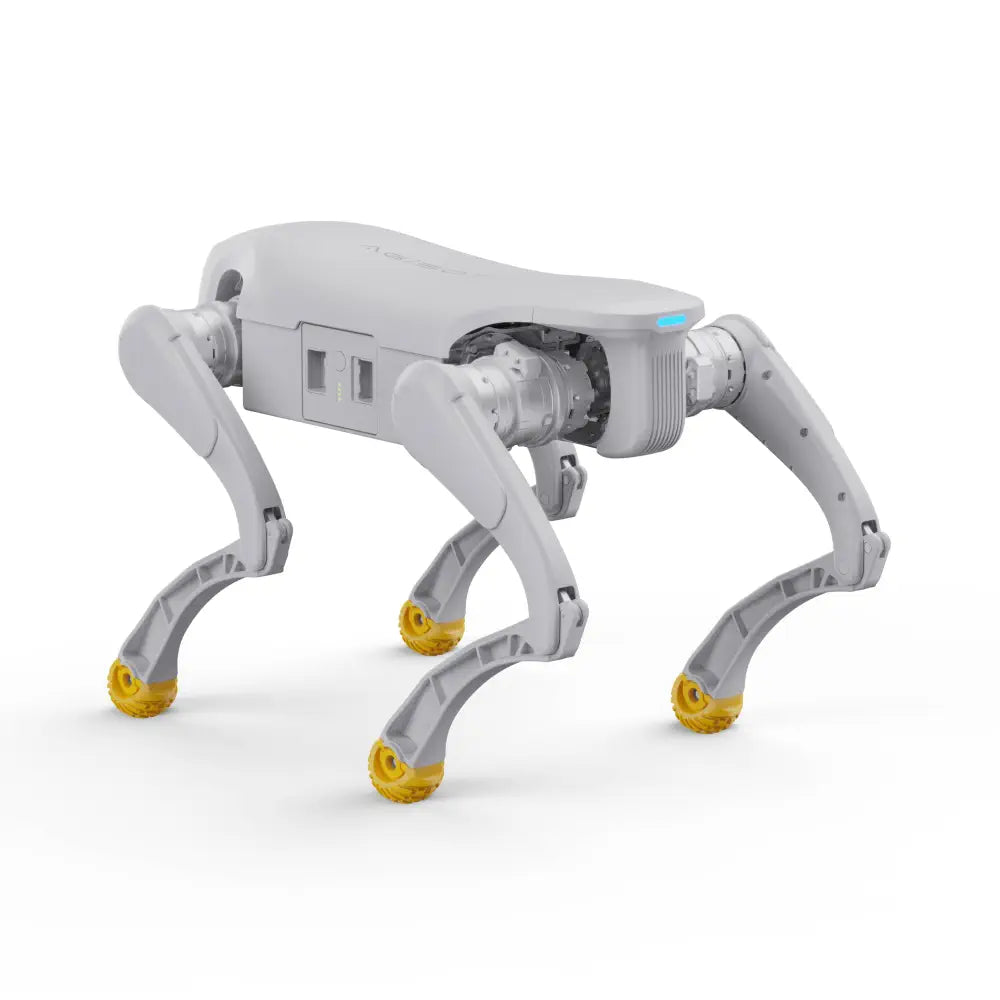
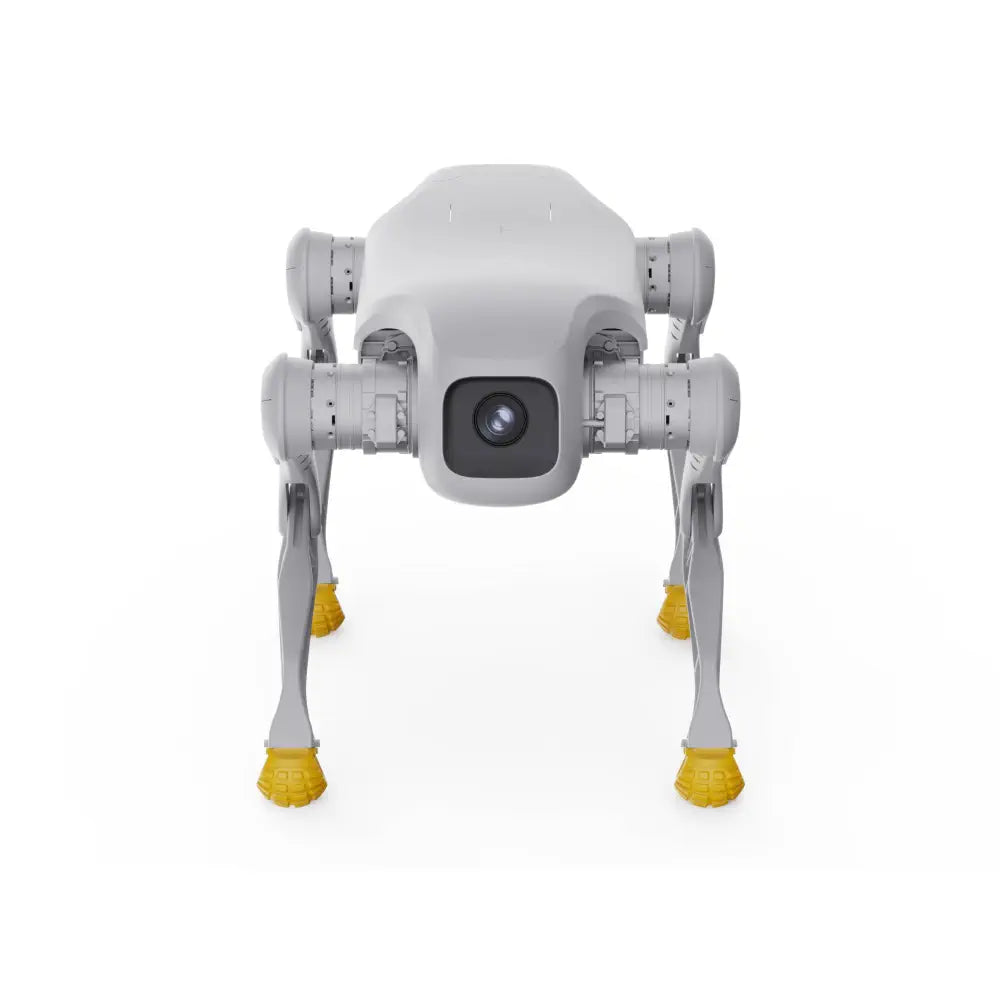
- AgiBot D1 Pro Quadruped Robot Dog
- 12-DoF aluminum alloy precision joint platform with 48 N·m peak joint torque
- RL-based reinforcement learning gait control for autonomous all-terrain locomotion
- Up to 3.5 m/s running speed with 35 cm vertical jumping capability
- Up to 8 kg payload capacity with 1 to 2 hour battery endurance per charge
- Real-time image transmission via included handheld remote controller
AgiBot D1 Pro Quadruped Robot Dog is a compact and agile quadruped robot developed by AGIBOT for remote operation across diverse real-world terrain. Built on a reinforcement learning-based motion control framework, it autonomously adapts its gait to different ground conditions, navigating complex surfaces without requiring operator intervention. The platform supports a wide repertoire of dynamic movements, from controlled walking and continuous stair climbing to high-impact actions such as backflips, directional jumping, and bipedal standing. It is designed for deployment in entertainment, education, and security applications where agility, visual feedback, and reliable remote operability are the primary requirements.
Motion stability on this AI robotics platform is maintained by an embedded gait controller with self-balancing, disturbance rejection, and anti-tipping capabilities that respond in real time to environmental changes. Operators interact with the robot through a handheld remote controller paired with a real-time image transmission feed, enabling precise supervision from a distance. The dual-encoder joint architecture eliminates the need for manual zero-calibration at startup, reducing preparation time and improving operational consistency. The D1 Pro is a reliable choice for teams and organizations seeking a high-performance quadruped robot for demonstrations, research observation, or supervised patrol without the added complexity of secondary software development.
.rs-section.ai-food-Robqo{
background:var(–rsaf-bg,#fff);
border-radius:var(–rsaf-radius,12px);
padding:var(–rsaf-pad,18px);
color:var(–rsaf-tc,#222);
–rsaf-gap:2px;
}
.rs-section.ai-food-Robqo .cc-heading{
margin:0 0 10px;
text-align:center;
font-weight:700;
font-size:clamp(16px, 1.6vw, 20px);
letter-spacing:.15px;
}
.rs-section.ai-food-Robqo .cc-grid{
display:grid;
grid-template-columns:repeat(4, minmax(0, 1fr));
gap:0;
align-items:stretch;
}
.rs-section.ai-food-Robqo .cc-col{
min-width:0;
padding:var(–rsaf-col-pad, 12px 16px);
text-align:left;
display:flex;
flex-direction:column;
justify-content:flex-start;
gap:var(–rsaf-gap,2px) !important;
}
.rs-section.ai-food-Robqo .cc-col + .cc-col{
border-left:1px solid var(–rsaf-sep,#e6e8ee);
}
.rs-section.ai-food-Robqo .cc-row{
display:flex;
align-items:center;
justify-content:flex-start;
gap:10px;
line-height:1 !important;
padding:0 !important;
margin:0 !important;
min-height:0 !important;
}
.rs-section.ai-food-Robqo .cc-row img.cc-icon{
width:var(–rsaf-icon,28px);
height:var(–rsaf-icon,28px);
display:block !important;
line-height:0 !important;
vertical-align:middle !important;
margin:0 !important;
}
.rs-section.ai-food-Robqo .cc-title{
margin:0 !important;
padding:0 !important;
font-weight:700;
font-size:clamp(13px, 1.05vw, 15px);
line-height:1.05 !important;
}
.rs-section.ai-food-Robqo p.cc-desc{
margin:0 !important;
padding:0 !important;
margin-top:var(–rsaf-gap,2px) !important;
font-size:clamp(11.5px, .95vw, 12.5px);
line-height:1.3 !important;
color:var(–rsaf-muted,#6f7888);
max-width:36ch;
}
@media (max-width:900px){
.rs-section.ai-food-Robqo .cc-grid{ grid-template-columns:repeat(2, minmax(0, 1fr)); }
.rs-section.ai-food-Robqo .cc-col + .cc-col{ border-left:0; }
.rs-section.ai-food-Robqo .cc-col{ border-top:1px solid var(–rsaf-sep,#e6e8ee); }
.rs-section.ai-food-Robqo .cc-col:nth-child(1),
.rs-section.ai-food-Robqo .cc-col:nth-child(2){ border-top:0; }
.rs-section.ai-food-Robqo .cc-col:nth-child(2),
.rs-section.ai-food-Robqo .cc-col:nth-child(4){ border-left:1px solid var(–rsaf-sep,#e6e8ee); }
.rs-section.ai-food-Robqo p.cc-desc{ max-width:60ch; }
}
@media (max-width:650px){
.rs-section.ai-food-Robqo .cc-grid{ grid-template-columns:1fr; }
.rs-section.ai-food-Robqo .cc-col{
padding:12px 12px;
border-left:0 !important;
border-top:1px solid var(–rsaf-sep,#e6e8ee);
}
.rs-section.ai-food-Robqo .cc-col:first-child{ border-top:0; }
}

Genuine products with manufacturer-approved warranty coverage.
Customs, inspection, and prep handled locally before shipment.
Sales, support, and returns managed by one team.
Docs, tutorials, and community answers to move faster.
.rs-section.rs-stat-highlights img{display:block;vertical-align:top;max-width:100%;margin:0;padding:0;border:0}
.rs-section.rs-stat-highlights{background:transparent;padding:0px;border-radius:0px;font-family:’Arimo’,Arial,sans-serif}
.rs-section.rs-stat-highlights .rs-sh-grid{background:#f8f8f8;padding:28px 20px;border-radius:15px;display:flex;flex-wrap:wrap;justify-content:space-around;gap:24px;text-align:center;box-shadow:0 8px 24px -4px rgba(0,0,0,0.12)}
.rs-section.rs-stat-highlights .rs-sh-item{flex:1 1 18%;min-width:140px}
.rs-section.rs-stat-highlights .rs-sh-lbl{font-size:11px;font-weight:550;letter-spacing:.08em;text-transform:uppercase;color:#000000;line-height:1.4;margin:0 0 6px}
.rs-section.rs-stat-highlights .rs-sh-val{font-size:40px;font-weight:700;line-height:1.1;margin:0;letter-spacing:-.5px;color:#00456b;text-shadow:0 3px 8px rgba(0,0,0,0.18);font-family:’Poppins’,Arial,sans-serif}
@media(max-width:600px){.rs-section.rs-stat-highlights .rs-sh-item{flex:1 1 40%}}
.rs-ep-header-title{margin:0 0 14px 0 !important;font-family:system-ui,-apple-system,Segoe UI,Roboto,Arial,sans-serif;font-size:clamp(22px,3vw,36px);font-weight:800;line-height:1.1;color:#111;}
.rs-ep-header-sub{margin:0 !important;font-family:system-ui,-apple-system,Segoe UI,Roboto,Arial,sans-serif;font-size:clamp(14px,1.6vw,17px);line-height:1.55;color:#444;}
.rs-ep-wrap{display:flex;flex-wrap:nowrap;gap:10px;padding:0;align-items:stretch;width:100%;height:400px;box-sizing:border-box;line-height:0;}
.rs-ep-panel{position:relative;min-width:0;overflow:hidden;border-radius:14px;box-shadow:0 10px 26px rgba(0,0,0,.12);height:100%;display:block;box-sizing:border-box;isolation:isolate;flex:1 1 0%;margin:0 !important;padding:0 !important;border:0 !important;outline:0 !important;background:#222 !important;font-family:system-ui,-apple-system,Segoe UI,Roboto,Arial,sans-serif;}
.rs-ep-panel, .rs-ep-panel *{transition:none !important;animation:none !important;transform:none !important;}
.rs-ep-panel .rs-ep-img{position:absolute;inset:0 !important;width:100% !important;height:100% !important;display:block !important;margin:0 !important;padding:0 !important;border:0 !important;object-fit:cover;object-position:center 35%;}
.rs-ep-panel::after{content:””;position:absolute;inset:0;z-index:1;pointer-events:none;background:linear-gradient(90deg, rgba(0,0,0,.72), rgba(0,0,0,.15));opacity:1;}
.rs-ep-panel .rs-ep-collapsed{position:absolute;top:12px;left:12px;right:40px;z-index:2;pointer-events:none;margin:0 !important;}
.rs-ep-panel .rs-ep-label{display:block;font-weight:800;font-size:12px;line-height:1.05;letter-spacing:.15px;color:#fff !important;text-shadow:0 2px 14px rgba(0,0,0,.55);pointer-events:auto;}
.rs-ep-panel .rs-ep-arrow{position:absolute;top:0;right:-28px;font-size:18px;line-height:1;color:#fff;opacity:.9;pointer-events:none;}
.rs-ep-panel .rs-ep-expanded{position:absolute;inset:0;z-index:2;padding:22px 26px;line-height:normal;display:none;color:#fff;text-align:left;pointer-events:none;background:rgba(0,0,0,.50);}
.rs-ep-panel .rs-ep-expanded b{ color:#fff; }
.rs-ep-panel .rs-ep-kv{ max-width:420px; }
.rs-ep-panel .rs-ep-title,.rs-ep-panel .rs-ep-chip,.rs-ep-panel .rs-ep-row,.rs-ep-panel .rs-ep-note{pointer-events:auto;}
.rs-ep-panel .rs-ep-title{margin:0 0 14px 0 !important;font-weight:900;font-size:clamp(28px,3.0vw,44px);letter-spacing:-0.3px;line-height:1.02;}
.rs-ep-panel .rs-ep-chip{display:inline-block;margin:2px 0 12px 0 !important;padding:6px 10px;border-radius:999px;background:rgba(23,40,110,.92);color:#fff;font-size:12px;font-weight:800;}
.rs-ep-panel .rs-ep-row{margin:8px 0 !important;font-size:13px;line-height:1.35;}
.rs-ep-panel .rs-ep-note{margin:6px 0 10px 0 !important;font-size:12px;color:rgba(255,255,255,.65);}
.rs-ep-panel.is-default{ flex:3 1 0%; }
.rs-ep-panel.is-default::after{ opacity:0; background:none; }
.rs-ep-panel.is-default .rs-ep-expanded{ display:block; }
.rs-ep-panel.is-default .rs-ep-collapsed{ display:none; }
@media (hover:hover) and (pointer:fine){
.rs-ep-wrap:hover .rs-ep-panel.is-default{ flex:1 1 0%; }
.rs-ep-wrap:hover .rs-ep-panel.is-default::after{opacity:1;background:linear-gradient(90deg, rgba(0,0,0,.72), rgba(0,0,0,.15));}
.rs-ep-wrap:hover .rs-ep-panel.is-default .rs-ep-expanded{ display:none; }
.rs-ep-wrap:hover .rs-ep-panel.is-default .rs-ep-collapsed{ display:block; }
.rs-ep-wrap:hover .rs-ep-panel:hover{ flex:3 1 0%; }
.rs-ep-wrap:hover .rs-ep-panel:hover::after{ opacity:0; background:none; }
.rs-ep-wrap:hover .rs-ep-panel:hover .rs-ep-expanded{ display:block; }
.rs-ep-wrap:hover .rs-ep-panel:hover .rs-ep-collapsed{ display:none; }
}
@media (max-width:650px){
.rs-ep-wrap{flex-direction:column;height:auto;gap:12px;}
.rs-ep-panel{height:320px;flex:none !important;}
.rs-ep-panel::after{ opacity:0 !important; background:none !important; }
.rs-ep-panel .rs-ep-expanded{display:flex !important;flex-direction:column;}
.rs-ep-panel .rs-ep-kv{flex:1 1 auto;display:flex;flex-direction:column;justify-content:center;}
.rs-ep-panel .rs-ep-collapsed{ display:none !important; }
}
.rs-section.rs-staggered-rows img{display:block;vertical-align:top;max-width:100%;margin:0;padding:0;border:0}
.rs-section.rs-staggered-rows{font-family:’Arimo’,Arial,sans-serif}
.rs-section.rs-staggered-rows .inner{max-width:1140px;margin:0 auto;padding:50px 0 50px}
.rs-section.rs-staggered-rows .hero{text-align:center;border-bottom:1px solid rgba(0,0,0,.08);padding:6px 6px 14px;margin:0 0 26px}
.rs-section.rs-staggered-rows .hero .h{font-size:32px;font-weight:550;margin:0;color:#0b1220;font-family:’Poppins’,Arial,sans-serif}
.rs-section.rs-staggered-rows .hero .p{margin:10px auto 0;max-width:980px;color:rgba(11,18,32,.62);line-height:1.5}
.rs-section.rs-staggered-rows .rows{display:flex;flex-direction:column;gap:26px}
.rs-section.rs-staggered-rows .wma-row{display:flex;align-items:center;gap:26px}
.rs-section.rs-staggered-rows .wma-row.rev{flex-direction:row-reverse}
.rs-section.rs-staggered-rows .wma-text{flex:1 1 44%;min-width:0}
.rs-section.rs-staggered-rows .wma-title{display:flex;gap:12px;align-items:flex-start}
.rs-section.rs-staggered-rows .wma-ico{width:28px;height:28px;border-radius:8px;background:#eef2ff;display:inline-block;margin-top:3px}
.rs-section.rs-staggered-rows .wma-h3{font-size:24px;font-weight:550;margin:0;color:#0b1220;line-height:1.15;font-family:’Poppins’,Arial,sans-serif}
.rs-section.rs-staggered-rows .wma-p{margin:10px 0 0;color:rgba(11,18,32,.62);line-height:1.55}
.rs-section.rs-staggered-rows .wma-media{flex:1 1 56%;min-width:0}
.rs-section.rs-staggered-rows .wma-box{border-radius:14px;overflow:hidden;background:#f8f8f8;aspect-ratio:16/9;position:relative;min-height:160px}
.rs-section.rs-staggered-rows .wma-box img{position:absolute;inset:0;width:100%;height:100%;object-fit:cover;object-position:center;display:block;vertical-align:top}
@media(max-width:780px){.rs-section.rs-staggered-rows .wma-row,.rs-section.rs-staggered-rows .wma-row.rev{flex-direction:column!important;gap:16px}.rs-section.rs-staggered-rows .wma-text,.rs-section.rs-staggered-rows .wma-media{flex:1 1 auto;width:100%}}
.rs-inc, .rs-inc *{ box-sizing:border-box; }
.rs-inc .wrap{border-radius:var(–inc-radius);background:var(–inc-bg);border:0;box-shadow:0 4px 16px rgba(11,18,32,.08), 0 1px 4px rgba(11,18,32,.06);overflow:hidden;padding:var(–inc-pad);}
.rs-inc .titlebar{display:flex;align-items:flex-end;justify-content:space-between;gap:12px;margin:0 0 12px 0;padding:0 0 10px 0;border-bottom:1px solid rgba(11,18,32,.10);}
.rs-inc .title{margin:0 !important;font-family:’Poppins’,sans-serif;font-size:18px;font-weight:550;color:var(–inc-txt) !important;letter-spacing:.2px;}
.rs-inc .badge{margin:0 !important;color:var(–inc-muted) !important;font-weight:500;font-size:12px;letter-spacing:.2px;white-space:nowrap;}
.rs-inc .badge b{ color:var(–inc-accent); }
.rs-inc .card{border:1px solid rgba(11,18,32,.14);border-radius:12px;background:#ffffff;padding:12px;min-width:0;}
.rs-inc .bul{width:100%;border-collapse:collapse !important;border-spacing:0 !important;border:0 !important;margin:0;box-shadow:none !important;background-image:none !important;outline:0 !important;}
.rs-inc .bul tbody,.rs-inc .bul tr,.rs-inc .bul td{border:0 !important;box-shadow:none !important;background-image:none !important;outline:0 !important;}
.rs-inc .bul td{padding:0;vertical-align:top;}
.rs-inc .bul .b{width:var(–inc-indent);padding-right:10px;color:rgba(11,18,32,.35);font-size:14px;line-height:1.5;}
.rs-inc .bul .t{font-size:14px;font-weight:500;line-height:1.5;color:var(–inc-txt);padding-bottom:6px;}
.rs-inc .bul tr:last-child .t{ padding-bottom:0; }
.rs-inc .note{margin:10px 0 0 0;color:var(–inc-muted);font-size:12px;line-height:1.35;}
@media (max-width: 640px){.rs-inc .wrap{ padding:14px; }}
| • | D1 PRO Robot Dog Platform |
| • | Charger (1 pc) |
| • | Handheld Remote (1 pc) |
Package contents vary by configuration.
.rs-dims, .rs-dims *{ box-sizing:border-box; }
.rs-dims .wrap{border-radius:var(–dims-radius);background:var(–dims-bg);border:0;box-shadow:0 4px 16px rgba(11,18,32,.08), 0 1px 4px rgba(11,18,32,.06);overflow:hidden;padding:var(–dims-pad);}
.rs-dims .titlebar{display:flex;align-items:flex-end;justify-content:space-between;gap:12px;margin:0 0 12px 0;padding:0 0 10px 0;border-bottom:1px solid rgba(11,18,32,.10);}
.rs-dims .title{margin:0 !important;font-family:’Poppins’,sans-serif;font-size:18px;font-weight:550;color:var(–dims-txt) !important;letter-spacing:.2px;}
.rs-dims .badge{margin:0 !important;color:var(–dims-muted) !important;font-weight:500;font-size:12px;letter-spacing:.2px;white-space:nowrap;}
.rs-dims .badge b{ color:var(–dims-accent); }
.rs-dims .hi{display:grid;grid-template-columns:repeat(12,minmax(0,1fr));gap:10px;}
.rs-dims .tile{grid-column:span 6;border:1px solid rgba(11,18,32,.14);border-radius:12px;background:#ffffff;padding:12px;min-width:0;}
.rs-dims .tile b{display:block;font-family:’Poppins’,sans-serif;font-size:12px;letter-spacing:.2px;color:rgba(11,18,32,.65);margin-bottom:8px;line-height:1.15;font-weight:600;text-transform:uppercase;}
.rs-dims .bul{width:100%;border-collapse:collapse !important;border-spacing:0 !important;border:0 !important;margin:0;box-shadow:none !important;background-image:none !important;outline:0 !important;}
.rs-dims .bul tbody,.rs-dims .bul tr,.rs-dims .bul td{border:0 !important;box-shadow:none !important;background-image:none !important;outline:0 !important;}
.rs-dims .bul td{padding:0;vertical-align:top;}
.rs-dims .bul .b{width:var(–dims-indent);padding-right:10px;color:rgba(11,18,32,.35);font-size:14px;line-height:1.5;}
.rs-dims .bul .t{font-size:14px;font-weight:500;line-height:1.5;color:var(–dims-txt);}
.rs-dims .note{margin:10px 0 0 0;color:var(–dims-muted);font-size:12px;line-height:1.35;}
@media (max-width: 640px){.rs-dims .wrap{ padding:14px; }.rs-dims .tile{ grid-column:1 / -1; }}
| • | Approx. 635 × 360 × 420 mm |
| • | Weight: 15.5 kg (incl. battery) |
| • | Approx. 675 × 435 × 145 mm |
Values shown are from the manufacturer’s reference.
.rs-links,.rs-links *{box-sizing:border-box;}
.rs-links hr{display:none !important;}
.rs-links .rsln-wrap{border-radius:var(–links-radius);background:var(–links-bg);border:0;box-shadow:0 4px 16px rgba(11,18,32,.08),0 1px 4px rgba(11,18,32,.06);overflow:hidden;padding:var(–links-pad);}
.rs-links .rsln-titlebar{display:flex;align-items:flex-end;justify-content:space-between;gap:12px;margin:0 0 12px 0;padding:0 0 10px 0;border-bottom:1px solid rgba(11,18,32,.10);}
.rs-links .rsln-title{margin:0 !important;font-family:’Poppins’,sans-serif;font-size:18px;font-weight:550;color:var(–links-txt) !important;letter-spacing:.2px;}
.rs-links .rsln-badge{margin:0 !important;color:var(–links-muted) !important;font-weight:500;font-size:12px;letter-spacing:.2px;white-space:nowrap;}
.rs-links .rsln-badge b{color:var(–links-accent);}
.rs-links .rsln-grid{display:grid;grid-template-columns:repeat(12,minmax(0,1fr));gap:10px;}
.rs-links .rsln-card{grid-column:span 12;border:1px solid rgba(11,18,32,.14);border-radius:12px;background:#ffffff;padding:12px;min-width:0;}
.rs-links .rsln-head{margin:0 0 10px 0 !important;font-family:’Poppins’,sans-serif;font-weight:600;letter-spacing:.2px;text-transform:uppercase;font-size:12px;color:rgba(11,18,32,.70) !important;}
.rs-links .rsln-item{display:flex;align-items:flex-start;gap:var(–links-gap);margin:6px 0;padding:0;}
.rs-links .rsln-item:first-child{margin-top:0;}.rs-links .rsln-item:last-child{margin-bottom:0;}
.rs-links .rsln-bullet{width:var(–links-indent);flex:0 0 var(–links-indent);color:rgba(11,18,32,.35);font-size:14px;line-height:1.5;}
.rs-links .rsln-text{min-width:0;font-size:14px;font-weight:500;line-height:1.5;color:var(–links-txt) !important;overflow-wrap:anywhere;}
.rs-links .rsln-text a,.rs-links .rsln-text a:link,.rs-links .rsln-text a:visited{display:inline !important;font-size:inherit !important;line-height:inherit !important;font-weight:500 !important;color:var(–links-txt) !important;text-decoration:none !important;background:none !important;border:0 !important;padding:0 !important;margin:0 !important;opacity:1 !important;visibility:visible !important;overflow:visible !important;}
.rs-links .rsln-text a:before,.rs-links .rsln-text a:after{content:none !important;}
.rs-links .rsln-text a:hover{text-decoration:underline !important;text-underline-offset:2px;}
.rs-links .rsln-grid,.rs-links .rsln-card{background-image:none !important;box-shadow:none !important;outline:0 !important;}
@media (max-width:640px){.rs-links .rsln-wrap{padding:14px;}}
Documentation
This document begins in Chinese. Scroll past the first section to find the English version.
.rs-cmp, .rs-cmp *{ box-sizing:border-box; }
.rs-cmp .wrap{border-radius:var(–cmp-radius);background:var(–cmp-bg);border:0;box-shadow:0 4px 16px rgba(11,18,32,.08), 0 1px 4px rgba(11,18,32,.06);overflow:hidden;padding:var(–cmp-pad);}
.rs-cmp .titlebar{display:flex;align-items:flex-end;justify-content:space-between;gap:12px;margin:0 0 12px 0;padding:0 0 10px 0;border-bottom:1px solid rgba(11,18,32,.10);}
.rs-cmp .title{margin:0 !important;font-family:’Poppins’,sans-serif;font-size:18px;font-weight:550;color:var(–cmp-txt) !important;letter-spacing:.2px;}
.rs-cmp .badge{margin:0 !important;color:var(–cmp-muted) !important;font-weight:500;font-size:12px;letter-spacing:.2px;white-space:nowrap;}
.rs-cmp .badge b{ color:var(–cmp-accent); }
.rs-cmp .sectionlabel{margin:12px 0 6px 0;font-family:’Poppins’,sans-serif;font-size:12px;color:var(–cmp-muted);letter-spacing:.25px;font-weight:600;text-transform:uppercase;}
.rs-cmp .hi{display:grid;grid-template-columns:repeat(12,minmax(0,1fr));gap:10px;margin:10px 0 10px 0;}
.rs-cmp .tile{grid-column:span 3;border:1px solid rgba(11,18,32,.14);border-radius:12px;background:#ffffff;padding:12px;min-width:0;}
.rs-cmp .tile b{display:block;font-family:’Poppins’,sans-serif;font-size:12px;letter-spacing:.2px;color:rgba(11,18,32,.65);margin:0 0 8px 0;line-height:1.15;font-weight:600;text-transform:uppercase;}
.rs-cmp .bul{width:100%;border-collapse:collapse !important;border-spacing:0 !important;border:0 !important;margin:0;box-shadow:none !important;background-image:none !important;outline:0 !important;}
.rs-cmp .bul tbody,.rs-cmp .bul tr,.rs-cmp .bul td{border:0 !important;box-shadow:none !important;background-image:none !important;outline:0 !important;}
.rs-cmp .bul td{ padding:0; vertical-align:top; }
.rs-cmp .bul .b{width:var(–cmp-indent);padding-right:10px;color:rgba(11,18,32,.35);font-size:14px;line-height:1.5;}
.rs-cmp .bul .t{font-size:14px;font-weight:500;line-height:1.5;color:var(–cmp-txt);overflow-wrap:anywhere;}
.rs-cmp table.cmp-table,.rs-cmp table.cmp-table thead,.rs-cmp table.cmp-table tbody,.rs-cmp table.cmp-table tfoot,.rs-cmp table.cmp-table tr,.rs-cmp table.cmp-table th,.rs-cmp table.cmp-table td{border:0 !important;border-collapse:collapse !important;box-shadow:none !important;outline:0 !important;background:transparent !important;background-color:transparent !important;background-image:none !important;}
.rs-cmp table.cmp-table{width:100%;margin-top:10px;border-top:1px solid rgba(11,18,32,.10) !important;}
.rs-cmp table.cmp-table tr{ border-bottom:1px solid rgba(11,18,32,.08) !important; }
.rs-cmp table.cmp-table tr:last-child{ border-bottom:none !important; }
.rs-cmp table.cmp-table td{padding:10px 0;vertical-align:top;font-size:14px;}
.rs-cmp table.cmp-table td:not(:last-child){ padding-right:14px; }
.rs-cmp .cmp-k{ color:var(–cmp-muted); font-weight:500; width:32%; }
.rs-cmp .cmp-v{ color:var(–cmp-txt); font-weight:500; overflow-wrap:anywhere; }
.rs-cmp .cmp-muted{ color:var(–cmp-muted); font-weight:500; }
.rs-cmp .cmp-head td{font-family:’Poppins’,sans-serif;font-size:12px;font-weight:600;color:rgba(11,18,32,.65);text-transform:uppercase;letter-spacing:.2px;padding-bottom:8px;border-bottom:2px solid rgba(11,18,32,.14) !important;}
.rs-cmp .cmp-head td:first-child{ color:transparent; }
.rs-cmp .cmp-head td.cmp-active{color:var(–cmp-accent);border-bottom-color:var(–cmp-accent) !important;}
.rs-cmp .cmp-v.cmp-active{color:var(–cmp-txt);font-weight:550;}
.rs-cmp .cmp-head td.cmp-inactive{ color:rgba(11,18,32,.40); }
.rs-cmp .cmp-v.cmp-inactive{color:rgba(11,18,32,.50);font-weight:500;}
@media (max-width: 980px){ .rs-cmp .tile{ grid-column:span 6; } }
@media (max-width: 640px){
.rs-cmp .wrap{ padding:14px; }
.rs-cmp .tile{ grid-column:1 / -1; }
.rs-cmp table.cmp-table,.rs-cmp table.cmp-table thead,.rs-cmp table.cmp-table tbody,.rs-cmp table.cmp-table tr,.rs-cmp table.cmp-table td{ display:block; width:100%; }
.rs-cmp .cmp-head{ display:none; }
.rs-cmp table.cmp-table tr{ padding:10px 0; }
.rs-cmp table.cmp-table td{ padding:0; padding-right:0 !important; }
.rs-cmp .cmp-k{width:100%;padding-top:0;padding-bottom:4px;font-size:14px;border-bottom:1px solid rgba(11,18,32,.08);margin-bottom:4px;}
.rs-cmp .cmp-v{display:block;padding:6px 0 2px 0;font-size:14px;}
.rs-cmp .cmp-v::before{content:attr(data-model);display:block;font-family:’Poppins’,sans-serif;font-size:11px;font-weight:600;text-transform:uppercase;letter-spacing:.3px;color:rgba(11,18,32,.35);margin-bottom:2px;}
.rs-cmp .cmp-v.cmp-active::before{ color:var(–cmp-accent); }
.rs-cmp .cmp-v.cmp-inactive{ color:rgba(11,18,32,.45); }
}
| • | Handheld controller with real-time image transmission |
| • | 30° max slope, 16 cm stair climb, 35 cm jump |
| • | 12 precision aluminum alloy motors, 48 N·m peak torque |
| • | IP32-rated, aluminum alloy and engineering plastic chassis |
| D1 Pro | D1 EDU | |
| Material | Aluminum alloy + High-strength engineering plastic | Aluminum alloy + High-strength engineering plastic |
| Standing Size (L×W×H) | Approx. 610 × 370 × 406 mm | Approx. 610 × 370 × 406 mm |
| Lying Size (L×W×H) | Approx. 680 × 370 × 115 mm | Approx. 680 × 370 × 115 mm |
| Weight (incl. battery) | 15 kg | 15 kg |
| Protection Level | IP32 | IP32 |
| Charging Time | ≤2h | ≤2h |
| Endurance Time | 1-2h | 1-2h |
| Max Speed | 3.7 m/s | 3.7 m/s |
| Max Payload | ≈8 kg | ≈8 kg |
| Max Joint Torque | 48 N·m | 48 N·m |
| Secondary Development | Not supported | Supported |
| Expansion Interfaces | None | Ethernet, USB, Power Port, SBUS Port, UART Port |
| Battery | Rated 5Ah, nominal 4.6Ah, 43.2V | Rated 5Ah, nominal 4.6Ah, 43.2V |
| Warranty | 1 year | 1 year |
Reviews
There are no reviews yet.